Robotika - praktické příklady
4. Manuálně ovládaný pojezd
4.1. Manuálně ovládaný pojezd - zapojení komponent
Zapojení komponent je následující, viz obrázek. Na vstupy I1 a I2 jsou přivedeny spínače, na výstup M1 je přivedený motor zajišťující posuv pojezdu.
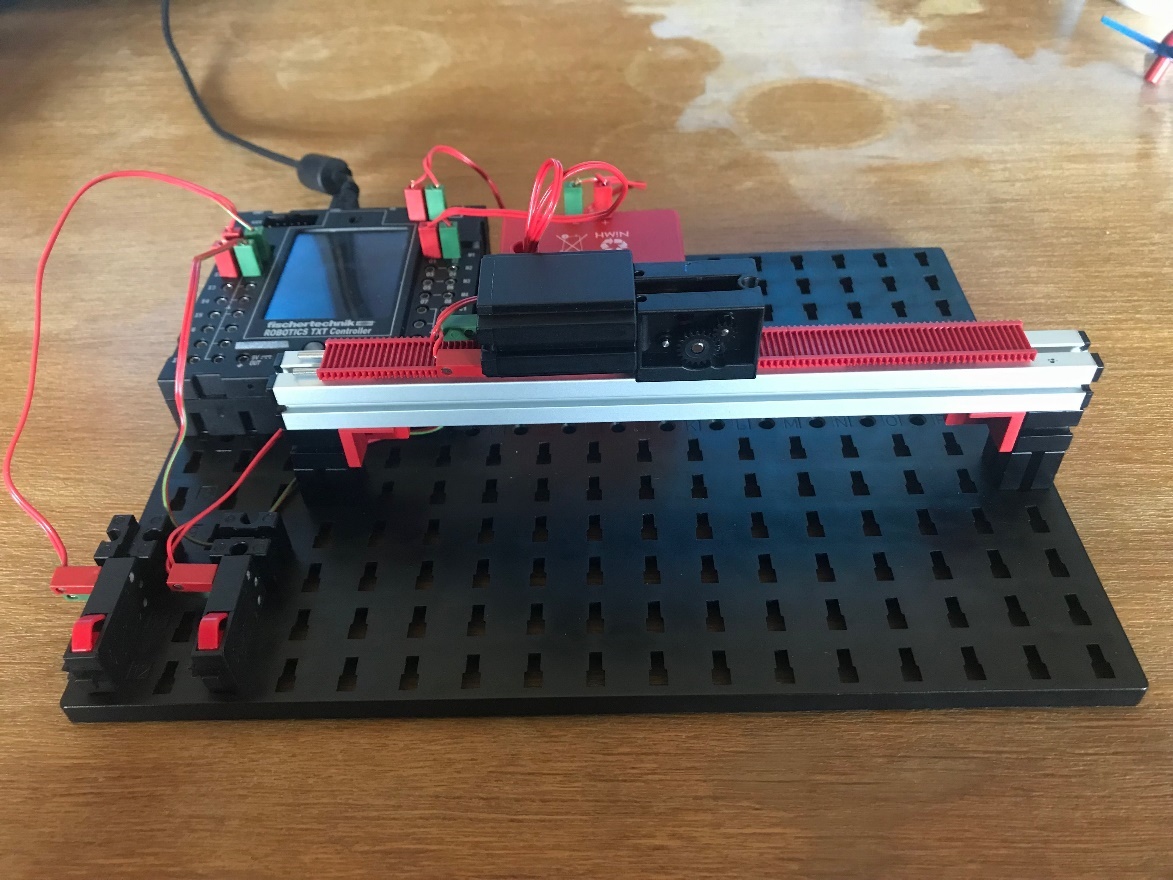
Obr. 1: Manuálně ovládaný pojezd - zapojení modelu