Popularizace informatiky - LEGO EV3 - Robot v bludišti
| Sitio: | Moodle ZČU |
| Curso: | 2CZV004 - Popularizace vědy ve volnočasových aktivitách žáků ZŠ - informatika |
| Libro: | Popularizace informatiky - LEGO EV3 - Robot v bludišti |
| Imprimido por: | Nepřihlášený host |
| Día: | domingo, 8 de noviembre de 2026, 17:41 |
Descripción
Náměty dlouhodobých projektů pro popularizaci chemie
Robot v bludišti
Projekt Robot v bludišti je zaměřený na možnosti pohybu a orientace robota sestaveného z robotické stavebnice LEGO Mindstorms EV3 v prostoru. Řízení pohybu robota je u stavebnice realizováno pomocí servomotorů. Jejich řízení může být prováděno několika způsoby. Žáci se během této aktivity naučí všechny tyto možnosti využívat. Vyzkouší si některé praktické metody určování vzdálenosti při průjezdu robota vytyčenou drahou. Veškeré znalosti si upevní díky procvičení na navržených úlohách, které simulují různé situace průjezdu robota vytyčenou drahou různé složitosti a členitosti.
Obr. 1 Labirinto Verde de Nova Petrópolis - RS - Brasil,
Zdroj obrázku: http://commons.wikimedia.org/wiki/File:Labirinto_Verde.jpg, autor: Lúcia Bischoff, Creative
Commons Licence (CC BY-SA) <http://creativecommons.org/licenses/by-sa/4.0/deed.en>
Doporučený multimediální materiál
Webová stránka sloužící jako databáze lokací bludišť po celém světě - http://www.labyrinthlocator.com/.
Určování ujeté vzdálenosti
Pokud budeme chtít vytvářet program, díky kterému musí robot urazit nám předem známou vzdálenost, dostáváme se před první problém, který musíme vyřešit. Pro ovládání servomotorů LEGO Mindstorms EV3 totiž máme k dispozici tři režimy ovládání:
- otáčení motoru po určitou dobu udávanou v sekundách,
- otáčení motoru o určitý počet stupňů (0 - 360°) -> 360° = 1 otáčka,
- otáčení motoru o určitý počet otáček.
Na základě tohoto zjištění vyvstává otázka, jak zjistit a v čem určit vzdálenost, pokud má náš robot ujet například 30 cm? Pro přesné měření vzdálenosti máme několik možností a ty si není představíme.
Měření ujeté vzdálenosti
První z možností jak určovat vzdálenost, kterou robot urazí je vyjádřit ji počtem otáček, které má motor vykonat. Tímto způsobem vždy docílíme stejné vzdálenosti, která není ovlivněna rychlostí otáčení motoru. Vyvstává ovšem jeden zásadní problém. Jakou vzdálenost robot urazí, když se motor, který jej pohání, otočí o jednu či více otáček? Tuto vzdálenost můžeme zjistit několika způsoby.
- Změření předem připravené dráhy - jedním z nejjednodušších řešení, které nám pomůže zjistit ujetou vzdálenost může být prosté změření ujeté vzdálenosti při provedení jedné otáčky. Ve výuce je možné si připravit jednoduché papírové měřítko dlouhé alespoň 30 cm. Díky tomu budeme mít přehled, jakou vzdálenost náš robot při ujetí jedné otáčky urazí a dále si již při nastavováních dalších vzdáleností budeme jistější.
- Měřítko ke stažení ve formátu PDF - vytvořeno pro černobílý tisk na papír formátu A4. Navrženo pro měření malého počtu otáček (navrženo na 25 cm nebo pomocí slepení obou dílů rozšiřitelné na 50 cm).
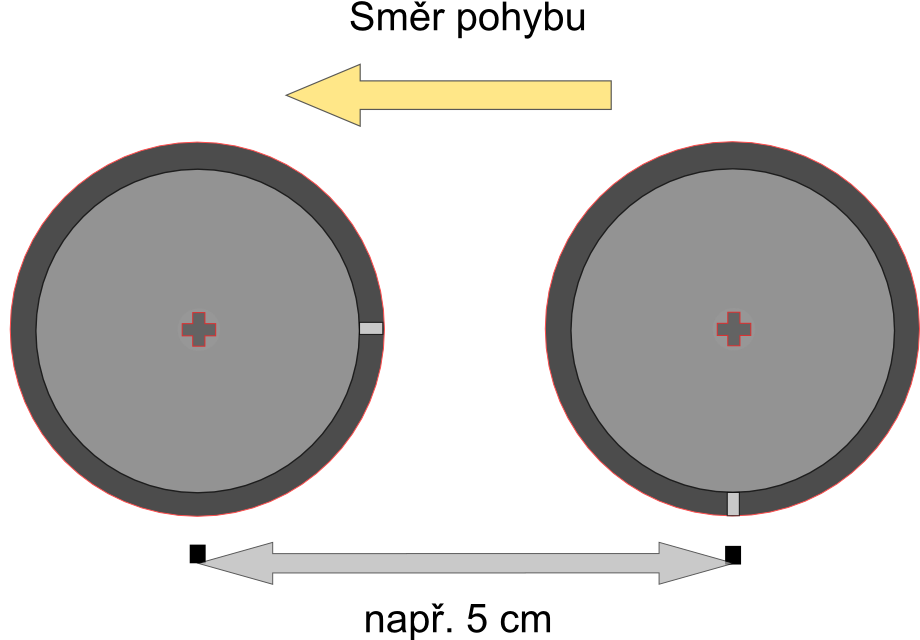
- Označení výchozí pozice kola - při drobném natáčení či vyjádření ujeté vzdálenosti v otáčkách si můžeme pomoci značkou na plášti kola. Řešením může být značka bílým fixem na černém plášti. Ta nám bude označovat výchozí pozici. Po provedení pohybu zjistíme, o kolik otáček se změnila výchozí pozice oproti aktuální. Získáme tak hodnotu vyjádřenou počtem otáček.
- Na obrázku můžete vidět příklad s využitím označení výchozí pozice na plášti kola. Značku jsme natočili směrem dolů. Následně otočíme kolem robota například o čtvrt otáčky a buď metrem nebo pomocí měřícího proužku papíru zjistíme, že náš robot urazil například 5 cm. Vzdálenost u tohoto příkladu závisí na velikosti použitého kola.
Měření pomocným proužkem papíru - kompromisem mezi předchozími dvěma možnostmi je měření pomocí proužku papíru, který nám bude sloužit ke změření ujeté vzdálenosti. Proužek omotáme kolem pláště kola a změříme tak, jakou vzdálenost robot urazí, pokud se kolo otočí kolem své osy. Je dobré tuto činnost kombinovat s označením výchozí pozice.
Využití měření u jednotlivých režimů
Otáčení motoru o určitý počet otáček
Při měření vzdálenosti, kterou robot urazí pokud jeho pohyb řídíme pomocí počtu vykonaných otáček motoru, můžeme využít všechny tři předchozí možnosti měření. Dráha, kterou robot urazí navíc není ovlivněna rychlostí pohybu. Závisí pouze na zadaném počtu otážek.
Otáčení motoru o určitý počet stupňů
Ve své podstatě se jedná o stejný způsob řízení jako u řízení počtem otáček. Platí totiž jednoduchý vztah, kde 1 otáčka = 360°.
Otáčení motoru po určitou dobu
Doba otáčení jednoho či více motorů se v tomto případě udává v sekundách. Opět si můžeme na úvod změřit, jakou vzdálenost robot urazí například za 5 sekund. Musíme ovšem brát v potah důležitý fakt. Ujetá vzdálenost závisí na rychlosti otáčení motorů. Jinou vzdálenost robot za 5 vteřin ujede rychlostí 50% a dvojnásobnou, pokud pojede rychlostí 100%.
Možnosti pohybu robota
Pohyb vpřed
Možnosti realizace
Nejjednodušší pohyb, který budeme při průjezdu robota bludištěm potřebovat, je přímý pohyb vpřed. V EV3 můžeme využívat následující možnosti řízení:
- řízení pomocí času v sekundách (viz ilustrační foto)
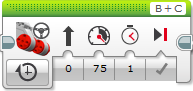
- řízení v úhlových stupních (0 - 360°), kde 360° se rovná jedna otáčka (viz ilustrační foto)
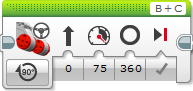
- řízení pomocí počtu otáček vykonaných motorem (viz ilustrační foto)
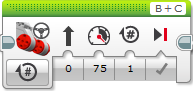
Poslední možností je nekonečné otáčení motoru. To nám ale pro bezproblémový průchod robota bludištěm nepomůže, protože nám neumožňuje řídit dobu pohybu.
Realizace pohybu vpřed
Chceme-li, aby se robot v EV3 pohyboval vpřed, musíme dodržet následující náležitosti:
- správně zvolit příslušné výstupní porty, na které jsou motory připojeny (A, B, C nebo D),
- u směru řízení nastavit přímý směr,
- nastavit dobu otáčení (v sekundách, stupních či otáčkách).
Poznámka: Nezapomeňte na to, že pokud řídíte motory po určitou dobu vyjádřenou v sekundách, tak motor urazí různou vzdálenost v závislosti na rychlosti otáčení, kterou nastavíte.
Natáčení do stran
S pohybem vpřed si při průjezdu bludištěm nevystačíme. Náš robot se bude muset natáčet různými směry. Pro to, abychom jej natočili požadovaným směrem můžeme využít dva základní způsoby realizace.
Otáčení kolem své osy
První možností natáčení je otáčení kolem osy robota. Provádí se tak, že motor, který je umístěn na straně, na kterou se má robot natočit se v potřebný okamžik zastaví a druhý motor se začne otáčet kolem své osy. Opíše tak část kružnice a zastaví se v potřebném směru. Nevýhodou tohoto způsobu je to, že otáčení o větší úhel trvá delší dobu, protože kolo, které se natáčí musí opsat velkou část kružnice.
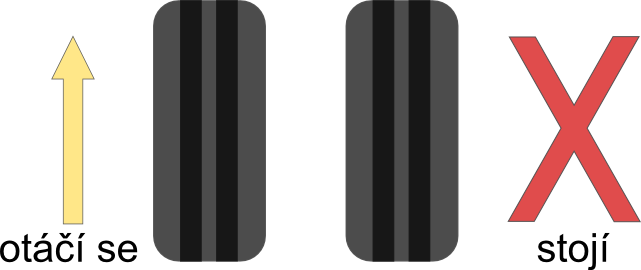
Otáčení o určitý úhel
Druhá možnost řeší nedostatek otáčení kolem své osy. Jedná se o způsob natáčení, který je založen na principu natáčení pásových vozidel. Pro dosažení požadovaného úhlu natočení se kolo, které je na straně, kam chceme aby se robot natočil, otáčí vzad a druhé kolo vpřed. Díky tomu musí pro natočení vykonat každý motor kratší pohyb než ten, který vykonává jediný motor při otáčení kolem své osy.
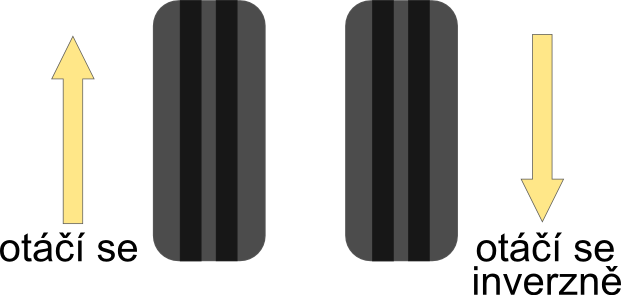
Metodický list pro dlouhodobý badatelský projekt
|
Téma |
Průjezd bludištěm |
|
|
Tematický celek |
Robot v bludišti |
|
|
Motivační rámec projektu |
Bludiště, labyrinty a další hřičky, to mohou být prostředky pro to, abychom našeho robota naučili co nejpreciznějšímu pohybu na kratší i delší vzdálenosti. V tomto projektu se naučíte pracovat se servomotory robotické stavebnice LEGO Mindstorms EV3, tak abyste dokázali sestrojeného robota dostat z jednoho konce vytyčené dráhy nebo bludiště úspěšně do cíle. |
|
|
Počet žáků |
8 - 10 studentů |
|
|
Věk žáků |
6. až 9. ročník ZŠ | |
|
Pomůcky |
Robotická stavebnice EV3 (technické díly, řídící jednotka) |
|
|
Vhodná místa realizace projektu |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím EV3 a dostatečným prostorem pro rozložení plánu bludiště. |
|
|
Cíle aktivit |
Cílem projektu je naučit žáky:
|
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce se servomotory. |
|
|
Mezipředmětové vztahy |
Informatika, matematika. |
|
|
Časový plán |
Fáze projektu |
Metody a formy, motivace |
|
2 x 45 minut |
Seznámení se stavebnicí , tvorba modelu, práce na aktivitě 1. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
45 minut |
Práce na aktivitě 2. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na projektu a výsledky a postup žáků při práci na jednotlivých aktivitách. |
|
|
Návaznosti |
Žádné. |
|
|
Poznámky |
|
|
Aktivita 1 - Průjezd jednoduchým bludištěm
|
Téma |
Průjezd jednoduchým bludištěm |
|
|
Tematický celek |
Robot v bludišti |
|
|
Motivační rámec |
S bludišti a labyrinty se setkáme v parcích zámků i různých zábavných centrech. Ve spojitosti s robotickou stavebnicí ale můžeme našeho robota potrápit orientací ve vlastnoručně vyrobeném bludišti. Jedná se o přesnou a precizní činnost. Robot nesmí vybočit z vytyčené dráhy a navíc se musí úspěšně dostat do cíle. Pomyslným zablouděním je sjetí ze stanovené dráhy či nenalezení bezpečné cesty do cíle. | |
|
Počet žáků |
8 - 10 studentů |
|
|
Věk žáků |
6. až 9. ročník ZŠ |
|
|
Pomůcky |
Robotická stavebnice EV3 (technické díly, řídící jednotka) - vlastnoručně sestavený model pojízdného robota. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si sestaví libovolný model pojízdného robota uzpůsobený k projetí vytvořeným bludištěm. Na základě dráhy stanoveného bludiště žáci vytvoří program, díky kterému robot najde cestu ze začátku bludiště do cíle s využitím pohybu vpřed a natočením o 90° v obou směrech. Při vytváření programu žáci uplatňují metody a způsoby měření vzdálenosti s robotickou stavebnicí a upravují program tak, aby průjezd robota byl co nejplynulejší a nejpřesnější. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím EV3 a dostatečným prostorem pro rozložení plánu bludiště. |
|
|
Cíle aktivity |
Žáci se naučí vytvořit program k projetí robota stanoveným bludištěm. Osvojí si způsoby měření vzdálenosti a zohlední tyto znalosti při vytváření programu. Budou schopni řídit robota všemi směry a přesně určovat a při programování používat natáčení o libovolný úhel. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Práce se servomotory. |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
20 minut |
Vytvoření modelu pojízdného robota. |
Individuální seznámení studentů se stavebnicí, tvorba modelu, koordinace činnosti vyučujícím. |
|
10 minut |
Vytváření programu pro přesný průjezd bludištěm. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Tvorba programu pro rozšiřující úkol. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na vytvářeném modelu. Na závěr bude zhodnocena kvalita, originalita, funkčnost a úplnost modelu a programu.. |
|
|
Návaznosti |
Na tuto aktivitu navazuje Aktivita 2 - Průjezd členitým bludištěm. |
|
Zadání
Vytvořte program, pomocí kterého robot projede jednoduchým bludištěm.
- Připravte si následující model bludiště.
- Můžete si jej sestavit nebo si vytisknout přiložený model, který si slepíte z jednotlivých tištěných dílů.
- Pečlivě si změřte vzdálenost, kterou má robot urazit.
- Zvolte si vhodný způsob řízení robota pro co nejpřesnější ujetí potřebné vzdálenosti.
- Vyzkoušejte, který způsob natáčení bude vhodný pro realizaci natočení o 90°.
- Program zkompletujte.
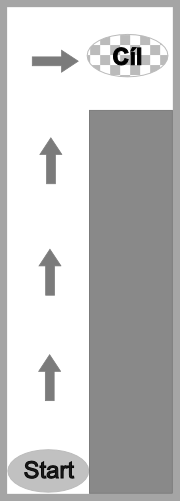
Vzorový program ve formátu .ev3 ke stažení
Grafický návrh bludiště ke stažení (v PDF) ve formátu A2
Upozornění: Přiložený program je pouze orientační. Ujeté vzdálenosti a potřebná natočení je potřeba upravovat v závislosti na velikosti tištěného bludiště.
Rozšiřující zadání
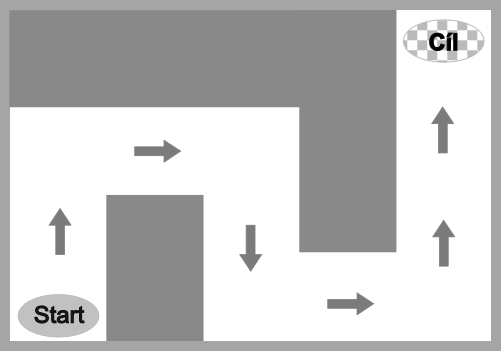
Na základě znalostí získaných v předchozím úkolu sestavte program, díky kterému robot projede následující bludiště.
- Bludiště opět buďto sestavte nebo slepte z jednotlivých tištěných dílů.
- Vytvořte program s využitím pohybu vpřed a natočení o 90° v obou možných směrech.
Vzorový program ve formátu .ev3 ke stažení
Grafický návrh bludiště ke stažení (v PDF) ve formátu A1
Grafický návrh bludiště ke stažení (v PDF) ve formátu A0
Upozornění: Přiložený program je pouze orientační. Ujeté vzdálenosti a potřebná natočení je potřeba upravovat v závislosti na velikosti tištěného bludiště.
Aktivita 2 - Průjezd členitým bludištěm
|
Téma |
Průjezd členitým bludištěm |
|
|
Tematický celek |
Robot v bludišti |
|
|
Motivační rámec |
Bludiště neobsahují pouze rovné úseky nebo rohy ve tvaru pravého úhlu. Jedná se o členité a pestré výtvory. Musíme proto našeho robota naučit orientovat se i v jiném prostředí. Vytvoříme si proto program, který jej tuto činnost naučí. | |
|
Počet žáků |
8 - 10 studentů |
|
|
Věk žáků |
6. až 9. ročník ZŠ |
|
|
Pomůcky |
Robotická stavebnice EV3 (technické díly, řídící jednotka) - vlastnoručně sestavený model pojízdného robota. |
|
|
Stručný popis |
V této aktivitě žáci zúročí teoretické znalosti získané během tohoto projektu a procvičení v Aktivitě 1 - Průjezd jednoduchým bludištěm. Nyní bude jejich úkolem vytvořit program, který bude sloužit k projetí robota navrženým bludištěm, ve kterém bude nutné realizovat jak pohyb vpřed, tak natáčení do stran. Natáčení nebude ale realizováno pouze o 90°, ale také o jiný, ostrý úhel. | |
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím EV3 a dostatečným prostorem pro rozložení plánu bludiště. |
|
|
Cíle aktivity |
Cílem aktivity je naučit žáky pracovat se servomotory tak, aby dokázali vytvářet programy pro řízení pojízdného robota všemi směry. Naučí se reagovat na různé situace, které při ovládání mohou nastat. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Práce se servomotory, znalost způsobu určování vzdálenosti, znalost řízení pojízdného robota všemi směry. |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
10 minut |
Navržení vhodného postupu řešení, měření potřebných vzdáleností. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
35 minut |
Tvorba, ladění a testování programu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na vytvářeném modelu. Na závěr bude zhodnocena kvalita, originalita, funkčnost a úplnost modelu a programu.. |
|
|
Návaznosti |
Žádné. |
|
Zadání
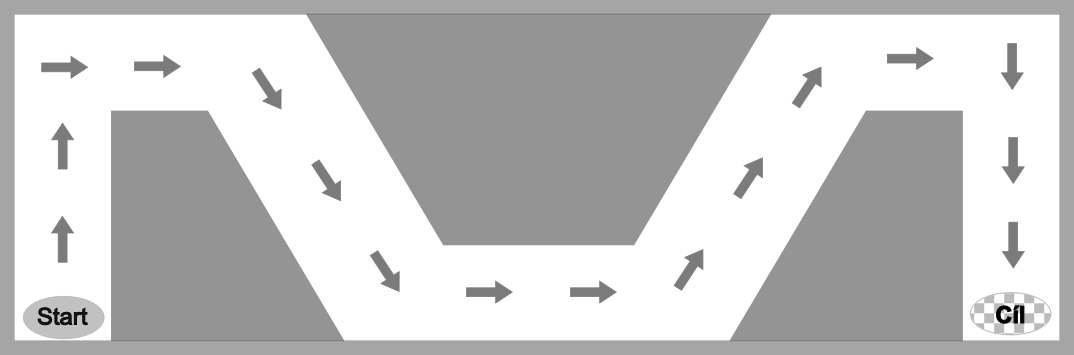
Vytvořte program, pomocí kterého robot projede členitým bludištěm.
- Připravte si následující model bludiště.
- Můžete si jej sestavit nebo si vytisknout přiložený model, který si slepíte z jednotlivých tištěných dílů.
- Na základně metod a principů měření, které jste se v této aktivitě naučili, si změřte potřebné vzdálenosti a úhly, které musí robot projet.
- Vytvořte program, díky kterému robot bludiště co nejpřesnějši projede.
Vzorový program ve formátu .ev3 ke stažení
Grafický návrh bludiště ke stažení (v PDF) ve formátu A0
Upozornění: Přiložený program je pouze orientační. Ujeté vzdálenosti a potřebná natočení je potřeba upravovat v závislosti na velikosti tištěného bludiště.
Multimédia k dlouhodobému projektu
Doporučený multimediální materiál
Anglický materiál zabývající se řízení servomotorů robota: ZDE
Video věnující se řízení robota v EV3: