
Základní pojmy
V rámci této knihy budou definovány základní pojmy v rámci tzv. virtuálního kontinua - tedy zejména virtuální realita a rozšířená realita.
3. Rozšířená realita
3.3. Princip zobrazování rozšířené reality
Značnou výhodu praktického nasazení rozšířené reality představují minimální nebo nulové pořizovací náklady (náklady samozřejmě vzrostou v případě využití polopropustných brýlí). Obr. 1 ilustruje hlavní princip AR, tj. jak je možné přidat další digitální elementy do skutečné scény:
1. Snímání scény – scéna je snímána kamerou v reálném čase (není však problém pořídit záznam a ten dodatečně rozpoznat, zpracovat a zobrazit doplněný o prvky AR). Většinou stačí obyčejná webkamera. Pro profesionálnější výsledek je však vždy lepší alespoň webkamera vybavená vyšším rozlišením a funkcí autofocus.
2. Rozpoznání scény – v rámci scény jsou umístěny charakteristické značky (jak je vidět na Obr. 1), tzv. markery, obrázky. Scéna dokonce může být „3D naskenovaná“ (tzv. 3D markerless tracking). V případě naší ukázky určuje marker velikost a pozici umyvadla. Dále je nutné zpracovat snímaný obraz a nalézt tyto značky, nebo detekovat charakteristické znaky scény.
3. Zpracování scény – na základě předchozího kroku jsou pak do této scény zapuštěny 3D modely, virtuální obrazy, text nebo třeba i video. Procesor (i mobilního telefonu) zpravidla nemá problém zpracovat scénu v reálném čase.
4. Zobrazení scény – scéna doplněná o nové objekty je zobrazena na zobrazovacím zařízení, což nemusí být nutně jen běžný monitor, ale může se jednat také například o obrazovku mobilního telefonu nebo tabletu, nebo je možné využít polopropustných nebo nepropustných brýlí vybavených kamerou. Dále je možno využít částečný displej, tak jak jej nabízí například Microsoft Hololens (viz dále).
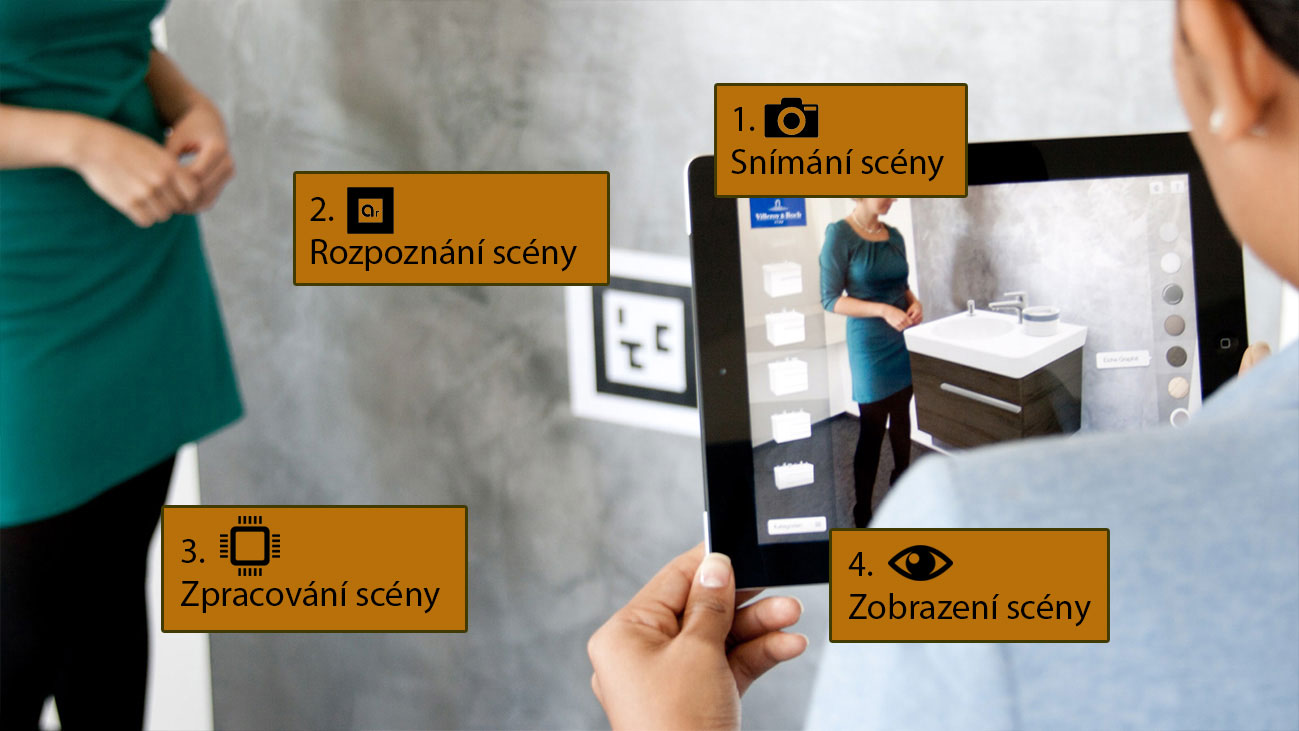
Obr. 1 Princip zobrazování rozšířené reality [upraveno na základě aplikace V&B Augmented Reality App dostupná na Google Store]
Vraťme se nyní k procesu rozpoznání scény za účelem jejího „rozšíření“ o virtuální obsah (krok 2 v Obr. 1). Virtuální artefakty mohou být ve scéně alokovány nejen pomocí značek (markerů) či obecně pomocí analýzy obrazu. Tak například aplikace FlightRadar24, která zobrazuje kromě skutečného obrazu i pozice všech letadel právě prolétajících nad uživatelem, uvažuje jako vstup údaje z GPS a kompasu. Z podobných aplikací lze uvést například AR navigaci Wikitude Drive nebo Sky Map (zobrazování hvězdné oblohy). Poslední top-end řešením je tzv. Spartial Mapping, neboli získání dat pro zobrazování doplňkových 3D informací pomocí přímého senzorického skenování prostoru (fotogrammetrie, lidar, KINECT senzor, atp.).