
Možnosti využití virtuální a rozšířené reality ve výrobních podnicích
16. Porovnání odchylek v AR
Technologie rozšířené reality může být využita na porovnávání odchylek skutečného (vyrobeného) dílu v porovnání s digitálním modelem. V případě digitálního modelu by samozřejmě měla být zaručena aktuálnost tohoto modelu. Tento princip je využíván například ve společnosti Volkswagen AG pro vizuální kontrolu vyrobených dílů (viz Obr. 1). Zde je využito nejjednoduššího principu trackování pomocí markerů. Podobná studie zase ukazuje možnosti porovnání původního modelu rozvodných sítí ke skutečnosti.
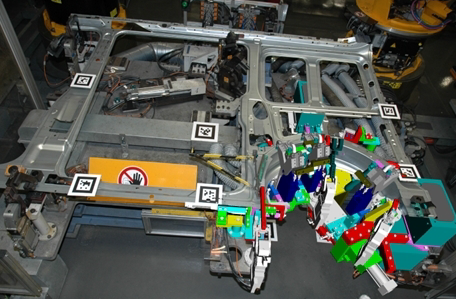
Obr. 1 Vizuální kontrola vyrobeného dílu
Varianta 1: Ruční přeměření dílu (původní proces)
Klasická metoda inspekce předpokládá, že pracovník si prohlédne díl a vizuálně srovnává výkres s vyrobeným dílem. Výkres může být buď klasický papírový nebo digitální 2D nebo 3D. To v tomto případě nehraje roli, neboť míra úspěšnosti pochopení výkresu reflektuje pracovníkovu znalost a zkušenost.
Výhody: Není nutná IT, lze provádět kdekoliv
Nevýhody: Je potřeba pracovník, který umí dobře číst konstrukční výkresy a vše tedy závisí na lidském faktoru.
Varianta 2: Přeměření dílu pomocí metody laserscanningu
Další variantou je využití 3D laserscanningu. Díl je speciálním skenerem zdigitalizován a pak je možné jej dále v podobě bodového mračna zpracovávat. V současné době již majoritní konstruktérské programy obsahují nástroje pro porovnávání odchylek skutečného modelu oproti bodovému mračnu (např. Autodesk Revit). Bodové mračno navíc může sloužit jako referenční model pro AR.
Výhody: Jedná se o metodu exaktní a přesnou a jako vedlejší produkt vzniká dobové mračno, které je možné dále využívat
Nevýhody: Je nutno vlastnit stále relativně drahý 3D skener včetně speciálního softwaru. Samotné skenování je časově náročnější. Je nutno, aby vyhodnocení prováděl specialista.
Varianta 3: Využití AR s markery
Díl je osazen markerem. Ten je pak registrován v reálném čase. A na skutečný díl je „promítnut“ virtuální model.
Výhody: Relativně rychlá metoda, nenáročná na HW.
Nevýhody: Nutnost osadit značku na správné místo. Díl může být příliš malý (značka se na něj nevejde). Jedná se jen o vizuální inspekci – není možné získat exaktní data.
Varianta 4: Využití AR bez markerů
Charakteristické znaky modelu jsou uloženy v programu (popř. na cloudu). Systém rozpozná dle těchto znaků lokaci skutečného objektu (dílu) v prostoru. Na tento skutečný díl jsou pak promítána virtuální 3D data obdobně jako v předchozím případě
Výhody: Opět rychlá metoda. Data je možno s vhodný grafickým rozhraním vyhodnocovat i exaktně, neboť je známa přesná pozice modelu v prostoru.
Nevýhody: Náročné na hardware (a datový tok). Pokud je hledaná významná odchylka právě v charakteristických bodech, který využívá markerless tracking, nebude skutečný objekt nalezen. Může vznikat problém s trackováním příliš velkých objektů.
Zhodnocení:
Každé z těchto řešení má smysl za určitých okolností. V případě, kdy hledáme konkrétní hodnoty odchylek, bude rozhodně nejpřesnějším řešením varianta měření pomocí laserscanningu. Pokud však není k dispozici laserscanner a příslušný software, je možno za jistých podmínek využít markerless tracking. Ten však bude dobře fungovat jen na určité typy součástí a je zde předpokladem, že na místech, dle kterých se provádí tracking, odchylka není. Na druhou stranu, pokud je vizuální inspekce dostačující, mohli bychom používat variantu klasické, na druhou stranu ovšem pokud není k dispozici zkušený pracovník, mohli bychom si pomoci využitím AR s markery.
Zdroj:
PENTENRIEDER, Katharina. Augmented Reality based Factory Planning. Disseration TUM [online]. 2009. ISSN 0903-4641 (Print). Dostupné z: doi:10.1109/ISMAR.2007.4538822
SUN, Wei-wei, Jian-feng LU a De-zhong LI. Augmented Reality Based Factory Model Comparison Method. In: [online]. 2013, s. 1421–1426. ISBN 978-3-642-38390-8. Dostupné z: doi:10.1007/978-3-642-38391-5_150