
Robotika - praktické příklady
Základní cvičení obsahující popis zapojení modelů, popis požadované funkconality modelů, videa zachycující práci modelů a postup tvorby programů pro jejich oživení.
4. Manuálně ovládaný pojezd
4.2. Manuálně ovládaný pojezd - ovládací program
Jak chceme, aby se pojezd choval…
- Při stisknutí levého tlačítka se pojezd bude pohybovat doleva.
- Při stisknutí pravého tlačítka se pojezd bude pohybovat doprava.
- Při držení tlačítka se pojezd bude pohybovat bez přerušení po dobu držení tlačítka.
- Program bude v cyklu, tedy kdykoliv stisknu jakékoliv tlačítko, tak se pojezd bude pohybovat odpovídajícím směrem.
Zde je dobré upozornit na drobnou „vychytralost“. Pokud se
má pojezd pohybovat po celou dobu držení tlačítka, pomůžeme si nastavením malé
hodnoty na dobu běhu motoru. Čím menší doba běhu motoru bude, tím rychleji bude
pojezd reagovat na stisknutí/nestisknutí tlačítka. Možnost, jak může vypadat
program je na následujícím obrázku.
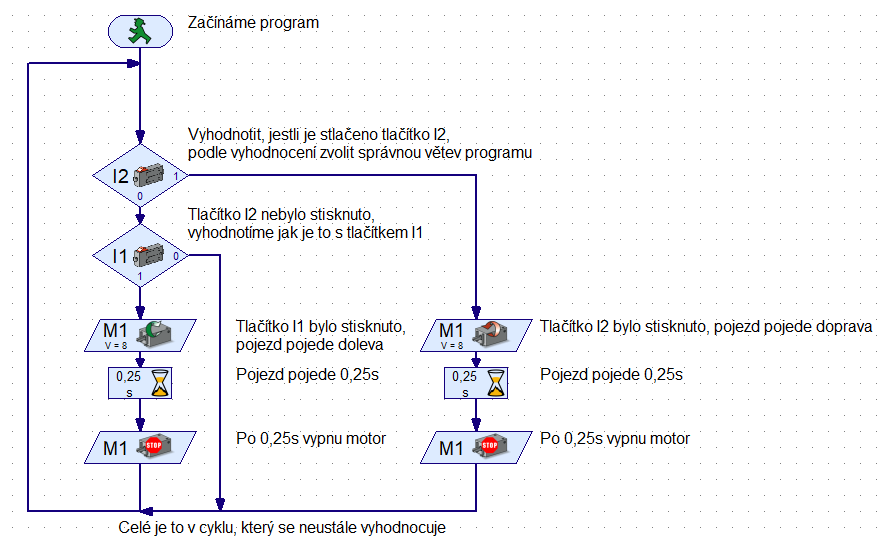
Obr. 1: Manuálně ovládaný pojezd - řídící program
Přehled použitých elementů je v následující tabulce.
Tabulka 1: Manuálně ovládaný pojezd - přehled použitých elementů
|
Použitý element |
Základní zobrazení elementu |
Počet |
Umístění elementu v nabídce |
připojení na vstup (Input), výstup (Output/Motor) |
Poznámka |
|
Start |

|
1x |
Program elements – Basic elements |
- |
- |
|
Digital Branch |

|
2x |
I1, I2 |
Pozor, 1x jsou v programu prohozeny výstupy |
|
|
Time delay |

|
2x |
- |
- |
|
|
Motor output |

|
4x |
M1 |
- |