
Robotika - praktické příklady
Completion requirements
Základní cvičení obsahující popis zapojení modelů, popis požadované funkconality modelů, videa zachycující práci modelů a postup tvorby programů pro jejich oživení.
5. Pojezd mezi pevně danými body
5.1. Pojezd mezi pevně danými body - zapojení komponent
Zapojení komponent je následující, viz obrázek. Na vstupy I1 a I2 jsou přivedeny koncové spínače (I1 spínač vlevo, I2 spínač vpravo), na výstup M1 je přivedený motor zajišťující posuv pojezdu.
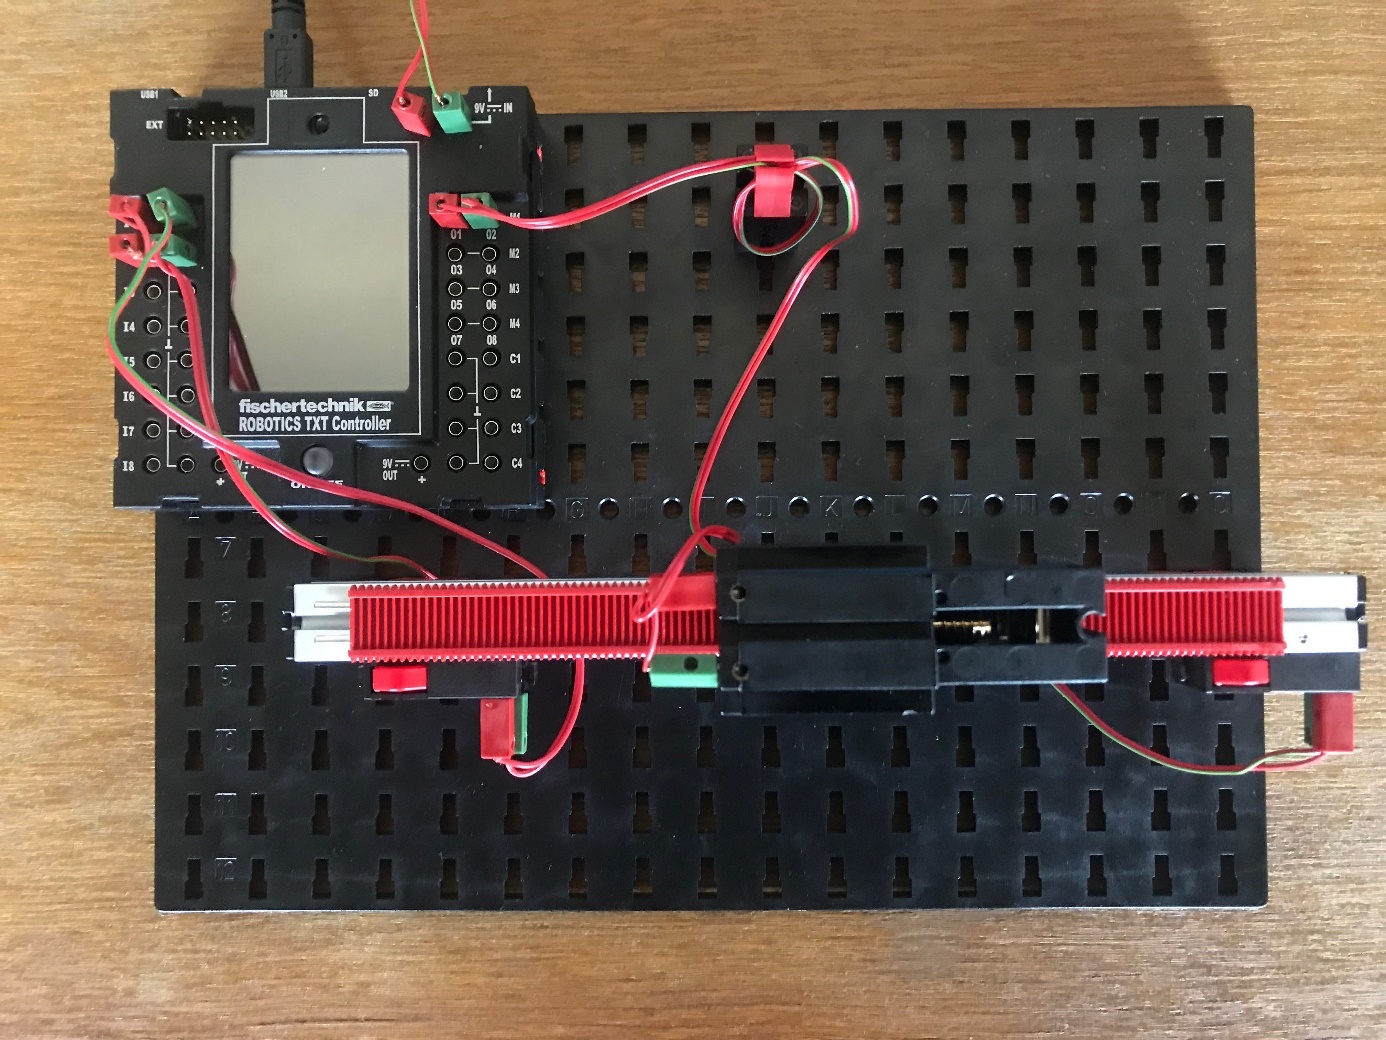
Obr. 1: Pojezd mezi pevně danými body - zapojení komponent, pohled shora
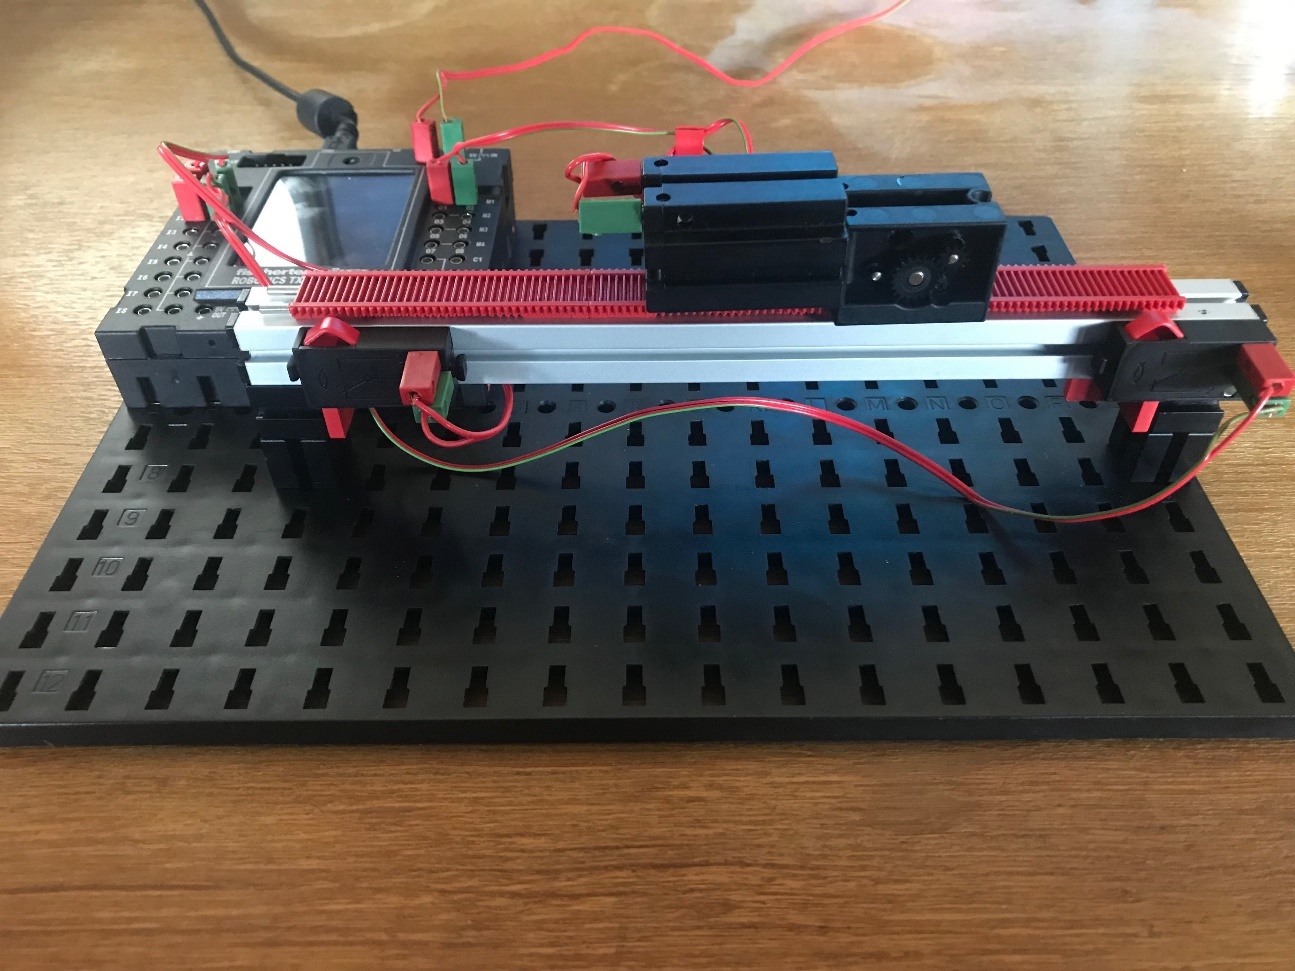
Obr. 2: Pojezd mezi pevně danými body - zapojení komponent, pohled zepředu