
Robotika - praktické příklady
Základní cvičení obsahující popis zapojení modelů, popis požadované funkconality modelů, videa zachycující práci modelů a postup tvorby programů pro jejich oživení.
8. Jednoduchý obráběcí stůl s pevným natáčením
8.2. Jednoduchý obráběcí stůl – řídící program
Jak chceme, aby se obráběcí stůl choval…
- Při stisknutí spouštěcího tlačítka I1 se stůl otočí o nadefinovaný údaj ve směru hodinových ručiček.
- Při stisknutí spouštěcího tlačítka I2 se stůl otočí o nadefinovaný údaj proti směru hodinových ručiček.
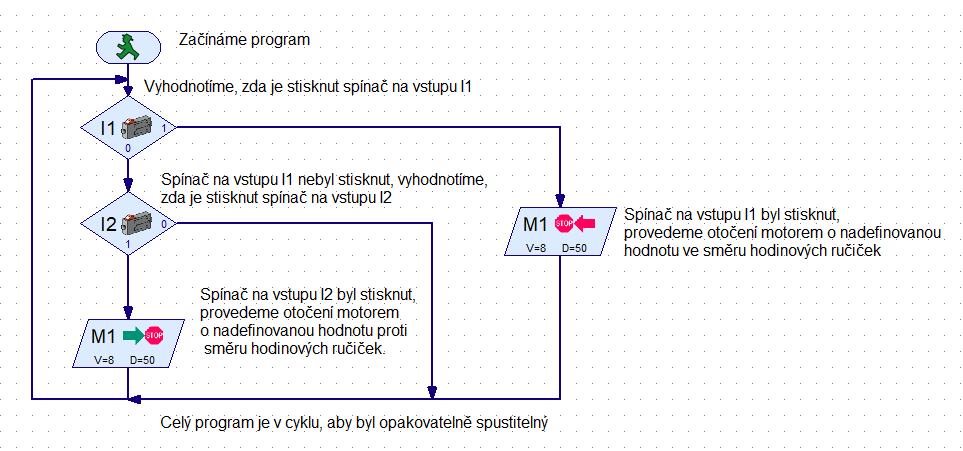
Obr. 1: Jednoduchý obráběcí stůl - řídící program
Přehled použitých elementů je v následující tabulce.
Tabulka 1: Jednoduchý obráběcí stůl - přehled použitých komponent
|
Použitý element |
Základní zobrazení elementu |
Počet |
Umístění elementu v nabídce |
připojení na vstup (Input), výstup (Output/Motor) |
Poznámka |
|
Start |

|
1x |
Program elements – Basic elements |
- |
- |
|
Digital Branch |

|
2x |
I1, I2 |
- |
|
|
Encoder motor |

|
2x |
M1 |
1x otáčí ve směru a 1x proti směru hodinových ručiček |
V detailu elementu pro krokový motor, viz následující obrázek, lze vyčíst, co vše nám krokový motor umožňuje. Nejdůležitější informace pro nás je směr otáček a rychlost otáček (stejně jako u mini motoru a XS motoru), ale navíc můžeme navolit údaje Distance a zadat „vzdálenost“, kterou má motor uběhnout, nebo jej synchronizovat s jiným krokovým motorem (to ukáže další příklad). U položky Distance je potřeba si uvědomit, že se musí vždy zjistit, jaký údaj odpovídá našim požadavkům. Tedy chceme-li otočku pracovního stolu např. o 360°, musíme si zjistit, jaký údaj tomu odpovídá, tedy musíme si motor s připojenou periferií kalibrovat.
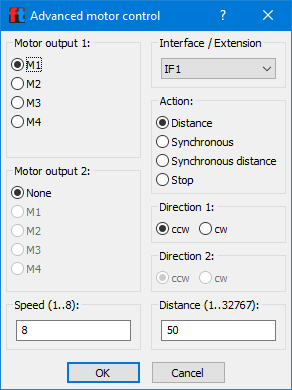
Obr. 2: Krokový motor a jeho řízení - nastavení elementu
V našem případě jen nastavíme hodnotu např. 50.