
Robotika - praktické příklady
Základní cvičení obsahující popis zapojení modelů, popis požadované funkconality modelů, videa zachycující práci modelů a postup tvorby programů pro jejich oživení.
14. Pneumatika
14.2. Pneumatika – řídící program
Jak chceme, aby se pneumatický model choval…
- Chceme nezávisle ovládat běh kompresoru a ventil.
- Pokud chce uživatel se systémem pracovat, musí nejprve spustit manuálně kompresor spínačem na vstupu I2. Po ukončení práce s modelem musí opětovným stisknutím spínače kompresor vypnout.
- K ovládání ventilu bude sloužit spínač přivedený na vstup I1.
- Obě funkce budou v cyklu, aby se dali opakovaně spouštět.
Co je potřeba vědět…
- V tomto případě vytvoříme v Main programu dvě funkce nezávislé na sobě, viz obrázek s programem. Jednu pro ovládání kompresoru, jednu pro ovládání ventilu.
- V případě využívání stejného tlačítka na více místech funkce, je potřeba přidávat časové prodlevy, jinak program nefunguje podle zadání, ale dochází k náhodným reakcím na stisknutí tlačítka. Proto vloženy časové prodlevy 0,25 sekundy.
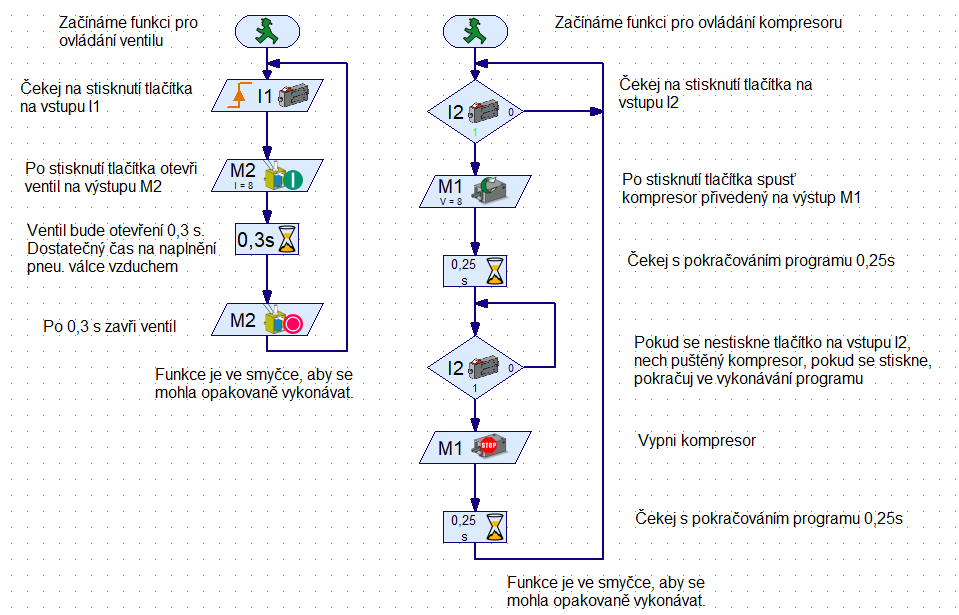
Obr. 1: Pneumatika - řídící program
Přehled použitých elementů je v následující tabulce.
Tabulka 1: Pneumatika - přehled použitých elementů
|
Použitý element |
Základní zobrazení elementu |
Počet |
Umístění elementu v nabídce |
připojení na vstup (Input), výstup (Output/Motor) |
Poznámka |
|
Start |

|
2x |
Program elements – Basics elements |
- |
Paralelně běží 2 funkce |
|
Time delay |

|
3x |
- |
- |
|
|
Wait for input |

|
1x |
I1 |
Nastaveno čekání na hodnotu „1“ |
|
|
Motor output |

|
4x |
M1, M2 |
M1 – 2x motor, spuštění a zastavení. M2 – 2x solenoid ventil, otevření a uzavření |
|
|
Digital Branch |

|
2x |
I2 |
- |