
Programovací prostředí EV3
Název projektu 1
7. Základní vstupní moduly
7.5. Gyroskopický senzor
Možnosti použití gyroskopického senzoru
Umístění
Blok Gyro Sensor pro ovládání ultrazvukového senzoru není součástí základní instalace Home verze programovacího prostředí EV3. Do programovacího prostředí je nutné jej doinstalovat. Blok naleznete ke stažení na stránkách společnosti LEGO ZDE.
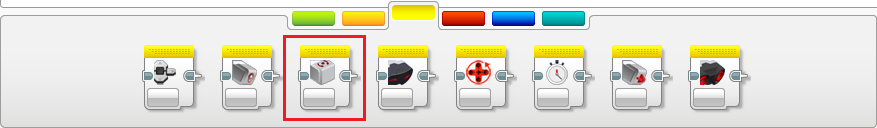
Po instalaci se blok umístí do žluté záložky Sensor (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Režimy gyroskopického senzoru
Nastavení portu řídicí jednotky (1-4), ke kterému je senzor připojen, vybereme v malém okně v pravém horním rohu programového bloku.
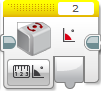
Měření úhlu natočení ve stupních (Measure Angle)
Režim měření úhlu umožňuje získávat údaje o míře natočení modelu robota, na kterém je gyroskopický senzor umístěn, v úhlových stupních. Jediný výstupní port vrací tento údaj v číselném vyjádření.
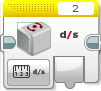
Rychlost rotace ve stupních za sekundu (Measure Rate)
Druhý režim měření s pomocí gyroskopického senzoru umožňuje získávat pomocí jediného výstupního portu hodnotu rychlosti rotace robota ve stupních za sekundu.
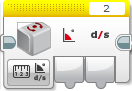
Měření úhlu natočení a rotace ve stupních za sekundu (Measure Angle and Rate)
Režim je kombinací obou předchozích.
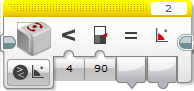
Porování úhlu natočení ve stupních (Compare Angle)
V tomto režimu porovnání můžeme poměřovat naměřenou hodnotu natočení s fixně zadanou hodnotou. Návratovou hodnotou je nám buďto výsledek splnění této podmínky (Compare Result) v podobě hodnoty True (při splnění), nebo False (při nesplnění). Druhou možností je vrácená hodnota udávaná ve stupních, kterou získáme pomocí druhého výstupního portu (Angle).
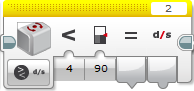
Porovnání naměřené rotace ve stupních za sekundu (Compare Rate)
Režim umožňuje totožné možnosti práce s hodnotou naměřenou gyroskopickým senzorem jako předchozí režim (Compare Angle). Místo úhlu natočení ve stupních ale pracuje s hodnotou naměřené rotace ve stupních za sekundu.
Nulování naměřeného natočení (Reset)
Režim Reset slouží k nulování posledního naměřeného natočení. Měření úhlu natočení se totiž určuje oproti poslednímu stavu robota. Je proto dobré vždy před měřením naměřenou hodnotu nulovat touto funkcí.
