
Programovací prostředí EV3
Název projektu 1
7. Základní vstupní moduly
7.7. Ultrazvukový senzor
Možnosti použití ultrazvukového senzoru
Umístění
Blok Ultrasonic Sensor pro ovládání ultrazvukového senzoru není součástí základní instalace Home verze programovacího prostředí EV3. Do programovacího prostředí je nutné jej doinstalovat. Blok naleznete ke stažení na stránkách společnosti LEGO ZDE.
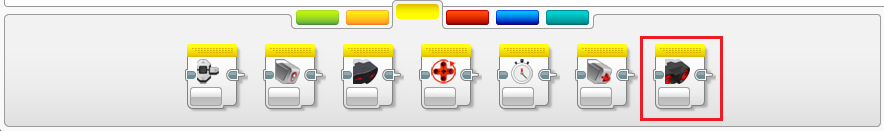
Po instalaci se blok umístí do žluté záložky Sensor (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Režimy ultrazvukového senzoru
Nastavení portu řídicí jednotky (1-4), ke kterému je senzor připojen, vybereme v malém okně v pravém horním rohu programového bloku.
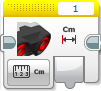
Měření vzdánosti - v centimetrech nebo palcích (Measure Distance - Centimeters, Inches)
První dva režimy, ve kterých může ultrazvukový senzor pracovat, slouží k měření vzdálenosti. První vyjadřuje naměřenou vzdálenost v centimetrech a druhý v palcích. V obou režimech se u programového bloku zobrazuje pouze jediný výstupní port, který vrací naměřenou hodnotu.
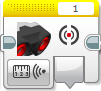
Detekce ultrazvukového signálu (Measure Presence)
Režim detekce ultrazvukového signálu pouze ověřuje, zda senzor zachytil nějaký ultrazvukový signál, či nikoliv. Blok v tomto režimu obsahuje pouze jediný výstupní port, který je logického datového typu. Hodnotu True vrací v případě, že signál zachytí. Ve všechno ostatních případech vrací False.
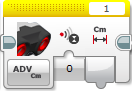
Rozšířené měření vzdálenosti (Measure Advanced - Centimeters, Inches)
Kromě jednoduchého režimu měření vzdálenosti obsahuje progmamový blok pro ultrazvukový senzor také rozšířený režim. Od původního režimu se liší možností nastavení způsobu vysílání ultrazvukového signálu. K dispozici máme tyto dvě možnosti:
- Ping (návratová hodnota 0) - vysílání signálu v pravidelných intervalech.
- Continuous ( návratový hodnota 1) - souvislé (neustálé) vysílání signálu bez přerušení.
Porovnání vzdáleností v centimetrech nebo palcích (Compare Distance - Centimeters, Inches)
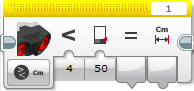
Režim slouží k porovnání vzdálenosti snímané senzorem s fixně zadanou hodnotou. Výstupem programového bloku v tomto režimu může být výsledek porovnání (výstupní port Compare Result), který vyjadřuje, zda byla splněna ověřovaná podmínka. Výstup je logického datového typu. Hodnotu True vrací v případě splnění podmínky, v opačném případě vrací False. Druhým výstupním portem je vzdálenost snímaná senzorem vyjádřená v centimetrech nebo v palcích.
Detekce ultrazvukového signálu (Compare Presence/Listen)
Režim, který je totožný s režimem Measure Presence.
