Programovací prostředí EV3
Název projektu 1
6. Základní výstupní moduly
6.1. Střední motor
Možnosti použití středního motoru
Umístění
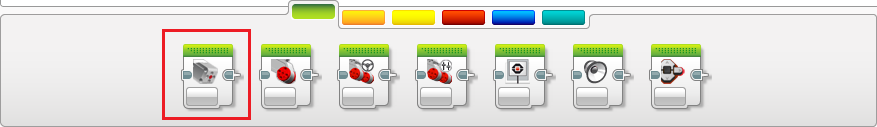
Blok Medium Motor pro ovládání středního motoru je umístěn v zelené záložce Action (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Režimy chodu středního motoru
Nastavení výstupního portu řídicí jednotky (A - D), ke kterému je motor připojen, provedeme v malém okně v pravém horním rohu programového bloku.
Vypnuto (Off)
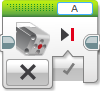
Režim, který slouží k zablokování chodu motoru. Programový blok v tomto režimu obsahuje pouze jediný vstupní port, u kterého volíme, zda se má motor při pokynu k zastavení zastavit okamžitě (Break at End: True), nebo s pozvolným mírným dojezdem (Break at End: False).
Zapnuto (On)
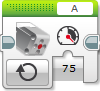
Při použití programového bloku v tomto režimu dáváme motoru pokyn k neustálému otáčení zvolenou rychlostí (0 - 100 %), kterou nastavíme u jediného vstupního portu.
Otáčení po určitou dobu (On for Seconds)
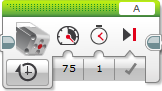
Režim, který umožňuje nastavit otáčení motoru po určitou dobu stanovenou v sekundách. U prvního vstupního portu nastavíme požadovanou rychlost otáčení, u druhého zmíněný časový úsek a u třetího, zda se má motor na konci otáčení okamžitě zastavit (Break), nebo plynule dojet (Coast).
Otočení o určitý úhel (On for Degrees)
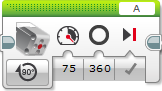
Režim, u kterého se míra natočení motoru stanovuje pomocí úhlových stupňů (0 - 360°). Zbývající dva vstupní porty jsou totožné jako u režimu pro otáčení po určitou dobu. Jedná se o nastavení rychlosti otáčení a způsob zastavení motoru (Break nebo Coast).
Otočení o určitý počet otáček (On for Rotations)
Režim je totožný se dvěma předchozími. Ovšem míra natočení se zde udává pomocí počtu nastavených otáček kolem své osy.