
Programovací prostředí EV3
Název projektu 1
6. Základní výstupní moduly
6.3. Velký servomotor
Možnosti použití velkého motoru
Umístění
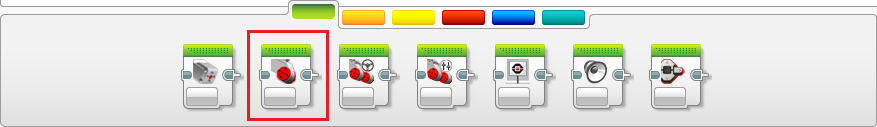
Blok Large Motor pro ovládání velkého motoru je umístěn v zelené záložce Action (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Režimy chodu vekého motoru
Nastavení výstupního portu řídicí jednotky (A - D), ke kterému je motor připojen, vybereme v malém okně v pravém horním rohu programového bloku.
Vypnuto (Off)
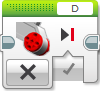
Režim, který slouží k zablokování chodu motoru. Programový blok v tomto režimu obsahuje pouze jediný vstupní port, u kterého volíme, zda se má motor při pokynu k zastavení zastavit okamžitě (Break at End: True), nebo s pozvolným mírným dojezdem (Break at End: False).
Zapnuto (On)
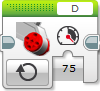
Při použití programového bloku v tomto režimu dáváme motoru pokyn k neustálému otáčení zvolenou rychlostí (0 - 100 %), kterou nastavíme u jediného vstupního portu.
Otáčení po určitou dobu (On for Seconds)
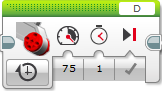
Režim otáčení motoru po určitou dobu zajišťuje otáčení po dobu, která se nastavuje na druhém vstupním portu v sekundách. Další volbou je u tohoto režimu rychlost otáčení udávaná v procentech (0 - 100 %) a způsob zastavení motoru. Pro okamžité zastavení volíme možnost Break, pro pozvolný dojezd motoru možnost Coast.
Otočení o určitý úhel (On for Degrees)
Režim On for Degrees funguje naprosto stejně jako předchozí režim On for Seconds. Místo doby otáčení nastavené v sekundách zde ovšem volíme míru natočení zadávanou ve stupních (0 - 360°). Všechny ostatní volby jsou totožné.
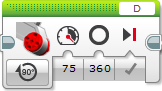
Otočení o určitý počet otáček (On for Rotations)
Režim natočení o určitý počet otáček je opět totožný jako předchozí. Míra natočení motoru se v tomto režimu udává jako počet provedených otáček kolem osy motoru.
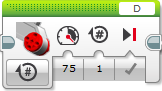
Možnosti získávání dat z motorů
Umístění
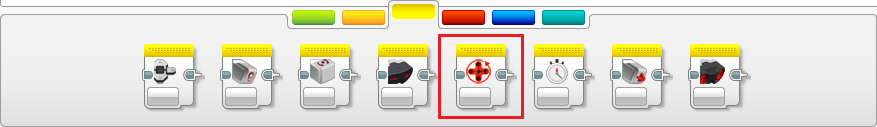
Blok Motor Rotation pro získávání dat ze servomotoru je umístěn ve žluté záložce Sensor (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Režimy měření dat
Nastavení výstupního portu řídicí jednotky (A - D), ke kterému je motor připojen, vybereme v malém okně v pravém horním rohu programového bloku.
Měření stupňů natočení (Measure Degrees)
Režim, ve kterém výstupní port bloku vrací změřené natočení motoru v úhlových stupních.
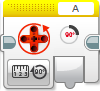
Měření otáček (Measure Rotations)
Režim, ve kterém výstupní port bloku vrací změřený počet otáček motoru.
Měření rychlosti otáčení (Measure Current Power)
Režim, ve kterém výstupní port bloku vrací rychlost otáčení motoru od -100 do 100.
Porovnávání stupňů natočení (Compare Degrees)
Blok v tomto režimu nejen vrací počet stupňů natočení motoru, ale také umožňuje porovnávat zjištěnou hodnotu s hodnotou pevně zadanou (Treshold Value). Na výstupním portu Result navíc vrací hodnotu logického datového typu, který vyjadřuje, zda byla splněna podmínka nastavená pro porovnání (True), nebo nikoliv (False).
Porovnávání počtu otáček (Compare Rotations)
Blok v tomto režimu pracuje totožně jako v režimu pro porovnávání natočení v úhlových stupních. V tomto režimu ovšem pracujeme s počtem otáček.
Porovnávání rychlosti otáčení (Compare Current Power)
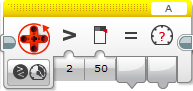
Režim bloku, který je totožný s oběma předchozími. Pouze pracuje s rychlostí otáčení motoru.
Reset (Nulování)
Režim, který nastavuje čítač všech tří měřených veličin (natočení ve stupních, otáčkách, rychlost) na nulu.
