Programovací prostředí EV3
Název projektu 1
6. Základní výstupní moduly
6.5. Řízení více motorů
Možnosti řízení robota pomocí dvou motorů
Umístění
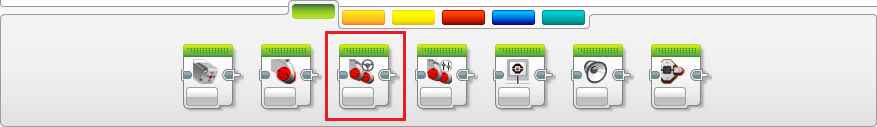
Blok Move Steering pro řízení dvou servomotorů je umístěn v zelené záložce Action (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Režimy bloku Move Steering
Nastavení výstupních portů řídicí jednotky (A - D), ke kterým jsou motory připojeny, provedeme v malém okně v pravém horním rohu programového bloku. Na rozdíl od řízení jediného motoru blokem Large Motor zde volíme dva výstupní porty.
Vypnuto (Off)
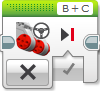
Jedná se o režim řízení, který zastaví motory, které byly do té doby v chodu. U vypnutí můžeme zvolit dva způsoby zastavení. Break, který motory okamžitě zastaví, a Coast, který umožní volné a setrvačné dojetí motorů.
Zapnuto (On)
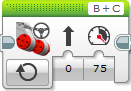
Režim, který umožňuje souběžné otáčení motorů vpřed. Pomocí vstupního portu Steering je možné řídit směr, kterým se bude robot pohybovat (jiný než přímý). Druhý vstupní port (Power) slouží k nastavení rychlosti otáčení na stupnici od 0 do 100 %.
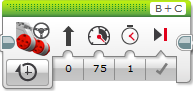
Otáčení po určitou dobu (On for Seconds)
Režim, který je ve své podstatě totožný jako předchozí. Umožňuje ovšem řídit dobu otáčení motorů v sekundách pomocí vstupního portu Seconds. Druhou odlišností je možnost nastavení způsobu zastavení motorů (Break pro okamžité zastavení nebo Coast pro volný dojezd).
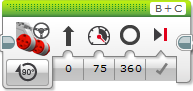
Otočení o určitý úhel (On for Degrees)
Režim s totožnými možnosti jako režim On for Seconds. Místo nastavení doby pohybu ovšem využívá míru natočení motorů zadávanou ve stupních od 0 do 360°.
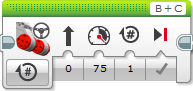
Otočení o určitý počet otáček (On for Rotations)
Třetí režim umožňující ovlivňovat dobu pohybu motorů. Oproti předchozím možnostem je zde nastavována pomocí počtu otáček motoru. Ostatní volby jsou totožné jako u předchozích režimů.
Možnosti řízení robota na bázi pásového vozidla
Umístění
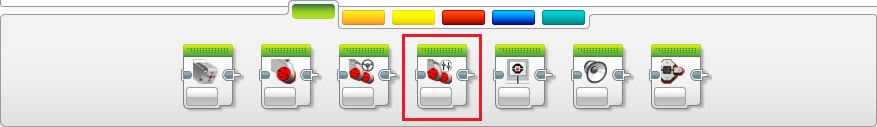
Blok Move Tank pro řízení pásového vozidla je umístěn v zelené záložce Action (zobrazeno na obrázku). Použít jej můžeme přetažením na programovací plochu a umístěním na požadované místo v programu.
Vypnuto (Off)
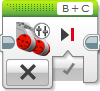
Režimy bloku pro řízení pásového vozidla se v základu shodují s blokem pro řízení klasického robota řízeného dvěma motory (Move Steering). Režim pro zastavení (Off) zastaví oba připojené motory. Pomocí jediného vstupního portu můžeme volit způsob zastavení (Break pro okamžité zastavení nebo Coast pro volné dojetí).
Zapnuto (On)
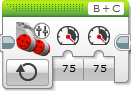
Režim pro zapnutí a nekonečné otáčení motorů je již uzpůsoben řízení pásového vozidla. Obsahuje dva vstupní porty umožňující nastavit rychlost otáčení každému motoru zvlášť. Hodnota se pohybuje od -100 % do 100 %. Záporná hodnota vyjadřuje otáčení vzad, kladná poté otáčení vpřed.
Otáčení po určitou dobu (On for Seconds)
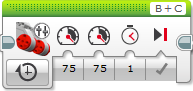
Rozšířením přechozího režimu On je režim On for Second. Ten umožňuje řídit dobu otáčení motoru v sekundách. Navíc umožňuje také zvolit způsob zastavení robota (Break nebo Coast).
Otočení o určitý úhel (On for Degrees)
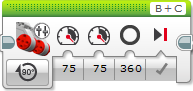
Režim, který umožňuje řídit otáčení motorů nastavením míry jejich otočení v úhlových stupních (0 - 360°).
Otočení o určitý počet otáček (On for Rotations)
Režim On for Rotations slouží k řízení pohybu pásového vozidla nastavením počtu otáček, které mají motory vykonat. Ostatní nastavení je totožné jako u ostatních režimů pro ovlivnění doby otáčení motorů.