
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
1. ROBOTICS TXT Controller (řídící jednotka)
1.1. Možnosti napájení řídící jednotky
Napájení baterií
Řídící jednotku lze napájet baterií. Tato možnost je vhodná hlavně pro samostatně pohyblivé projekty typu autíčko, vozík na materiál apod., nebo při práci se stavebnicí mimo dosah el. zásuvek. Zapojení při využívání napájení z baterie viz Obrázek 2. Je nutné zachovat správnost propojení, tedy PLUS baterie na PLUS řídící jednotky a MINUS baterie na MINUS řídící jednotky.
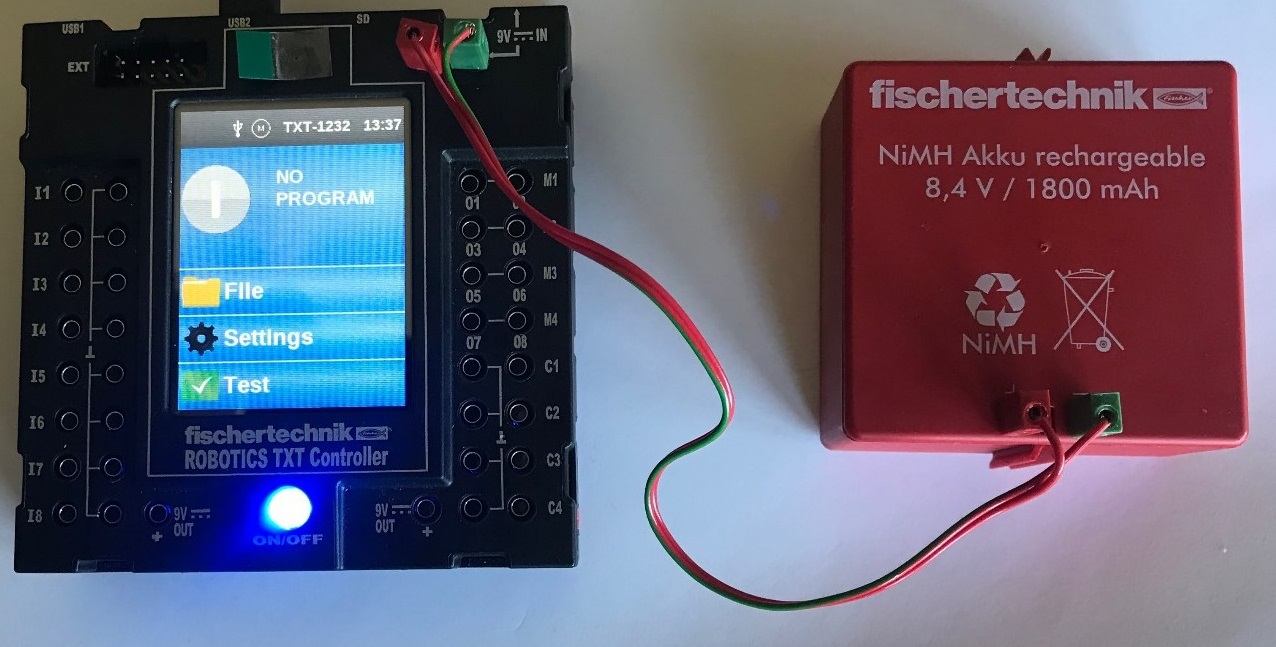
Obr. 1: Napájení řídící jednotky baterií
Napájení ze sítě a Power Controller
Pro nejjednodušší napájení ze sítě stačí zapojit síťový
adaptér napřímo do řídící jednotky. Druhá možnost je přes Power Controller,
který kromě napájení umožňuje i např. řídit výkon motoru, viz ukázkové video
Power Controller.
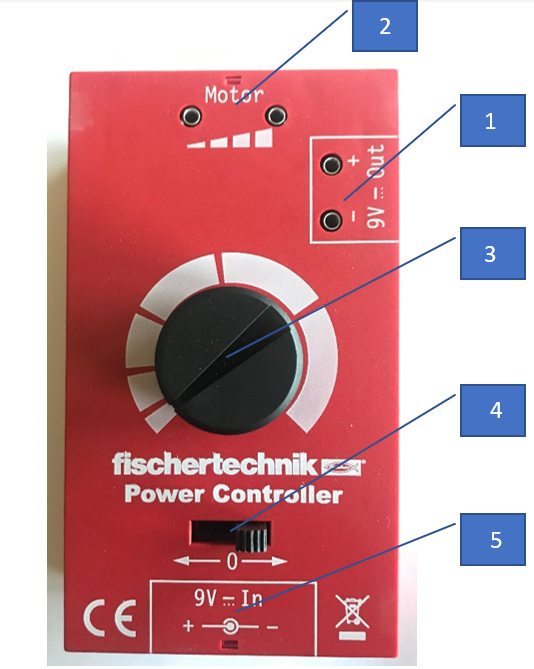
Obr. 2: Power Controller
Konstantní výstup 9 V, vhodný pro napájení řídící jednotky.
Variabilní výstup 0 – 9 V řízený otočným knoflíkem
Otočný knoflík pro řízení variabilního výstupu.
Přepínač pro výstup – lze výstup vypnout, nebo změnit +/-. U motoru to prakticky znamená změnit směr otáček.
Vstup pro napájení kabelem (je součástí Power Controlleru, který lze využít i napřímo pro napájení řídící jednotky, nabíjení baterie, nebo napájení komponent, u kterých vyžadujeme neustálé zapnutí.
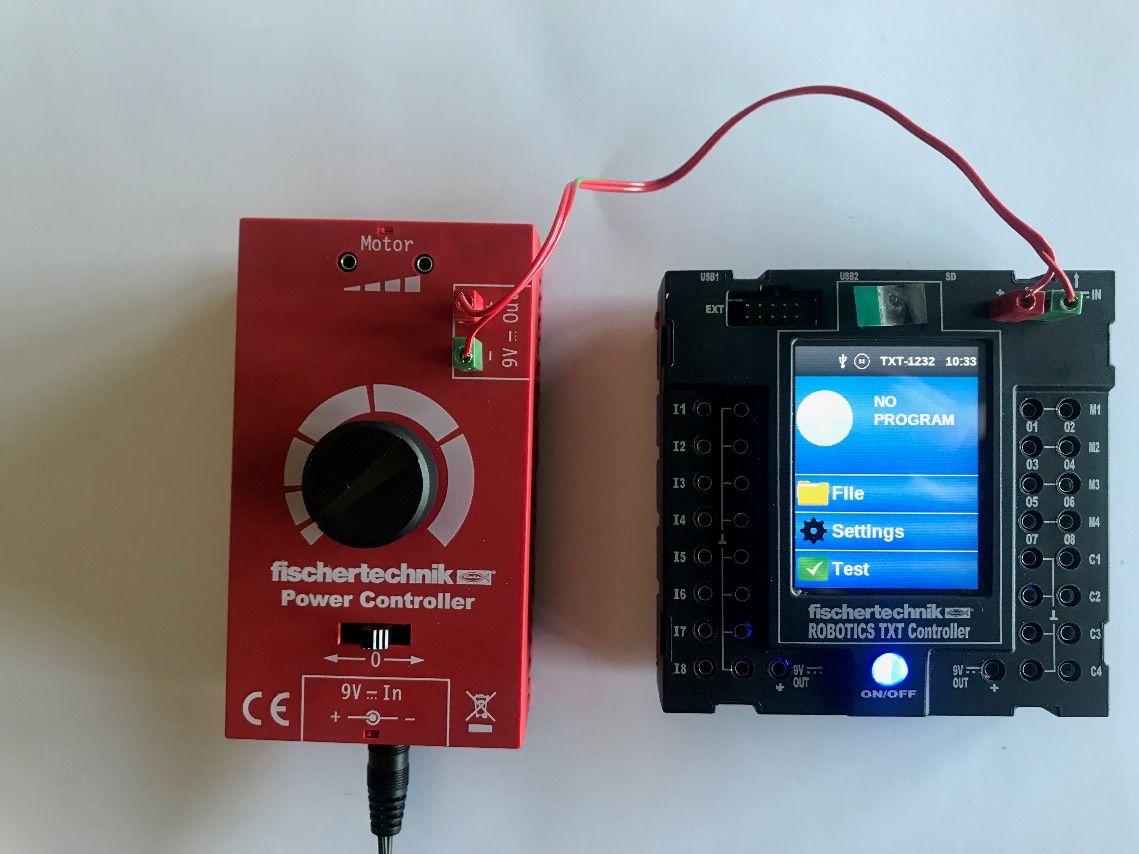
Obr. 3: Napájení řídící jednotky Power Controllerem