
Robotika - teorie a seznámení se stavebnicí
Completion requirements
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.1. Spínač
V tomto případě se jedná přesně řečeno o koncový spínač. Je to zařízení, které v elektrotechnice slouží ke spínání a rozepínání elektrických obvodů v koncových polohách. Velmi jednoduše se dají v tomto případě využít i jako tlačítka, která např. spouští některou z naprogramovaných procedur. Využívají se jako vstupy informací, zapojujeme je tedy do řídící jednotky do pinů I(1 - 8).
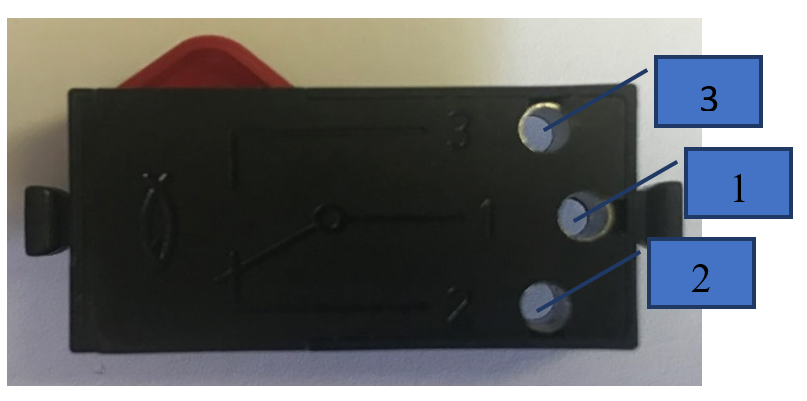
Obr. 1: Spínač (koncový spínač)
- Při zapojení 1 – 3 je obvod rozepnutý a stiskem tlačítka se uzavře.
- Při zapojení 1 – 2 je obvod zapnutý a stiskem tlačítka se rozepne.
- Pokud jej používáme jak tlačítko spouštěcí nějakou událost, využíváme na tlačítku piny 1 a 3.
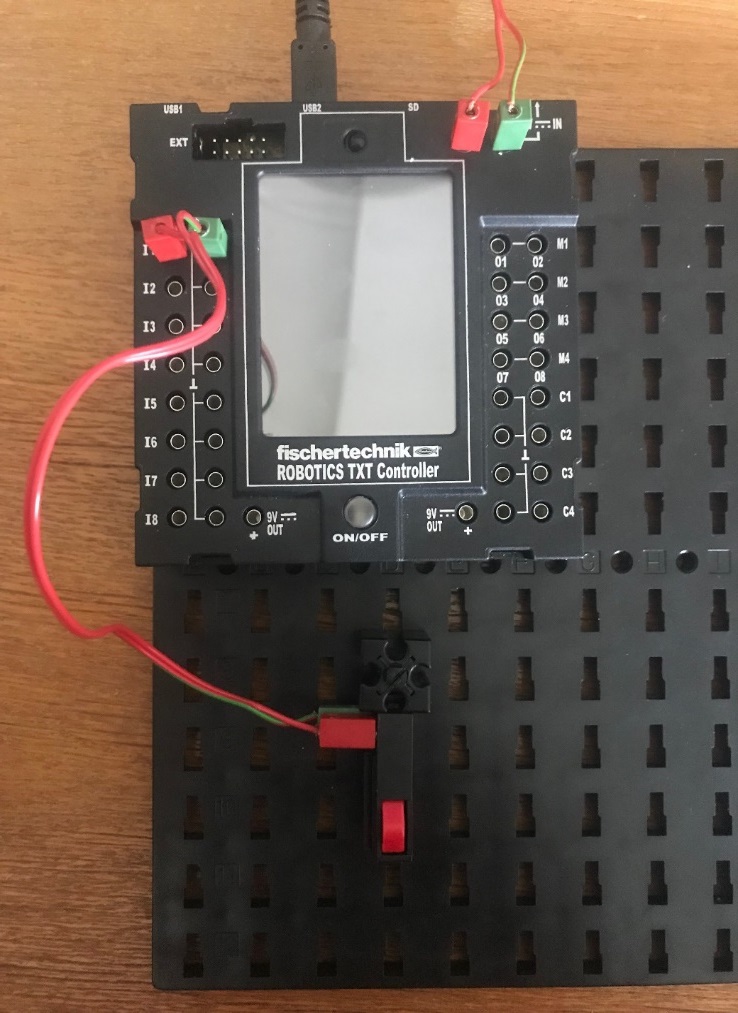
Obr. 2: Spínač - ukázka možného zapojení do řídící jednotky na vstup I1
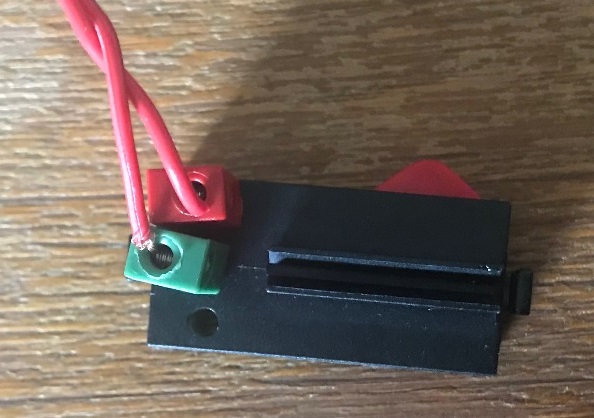
Obr. 3: Spínač - detail zapojení do spínače