
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.2. Mini motor a XS motor
Jedná se o jednoduché elektromotory, u kterých lze bez dalších přidaných prvků pouze řídit rychlost otáček a směr otáček. Motory mini a XS se liší pouze velikostí a možnostmi mechanického přichycení ke konstrukci. Zapojujeme je do pinů M(1 - 4).
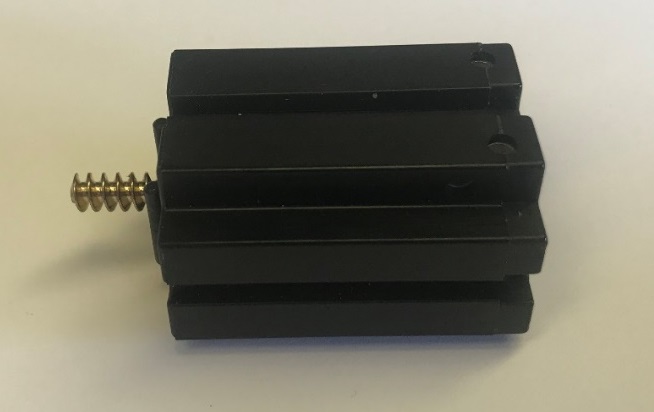
Obr. 1: Mini motor
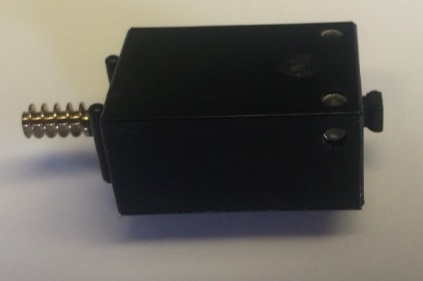
Obr. 1: XS motor
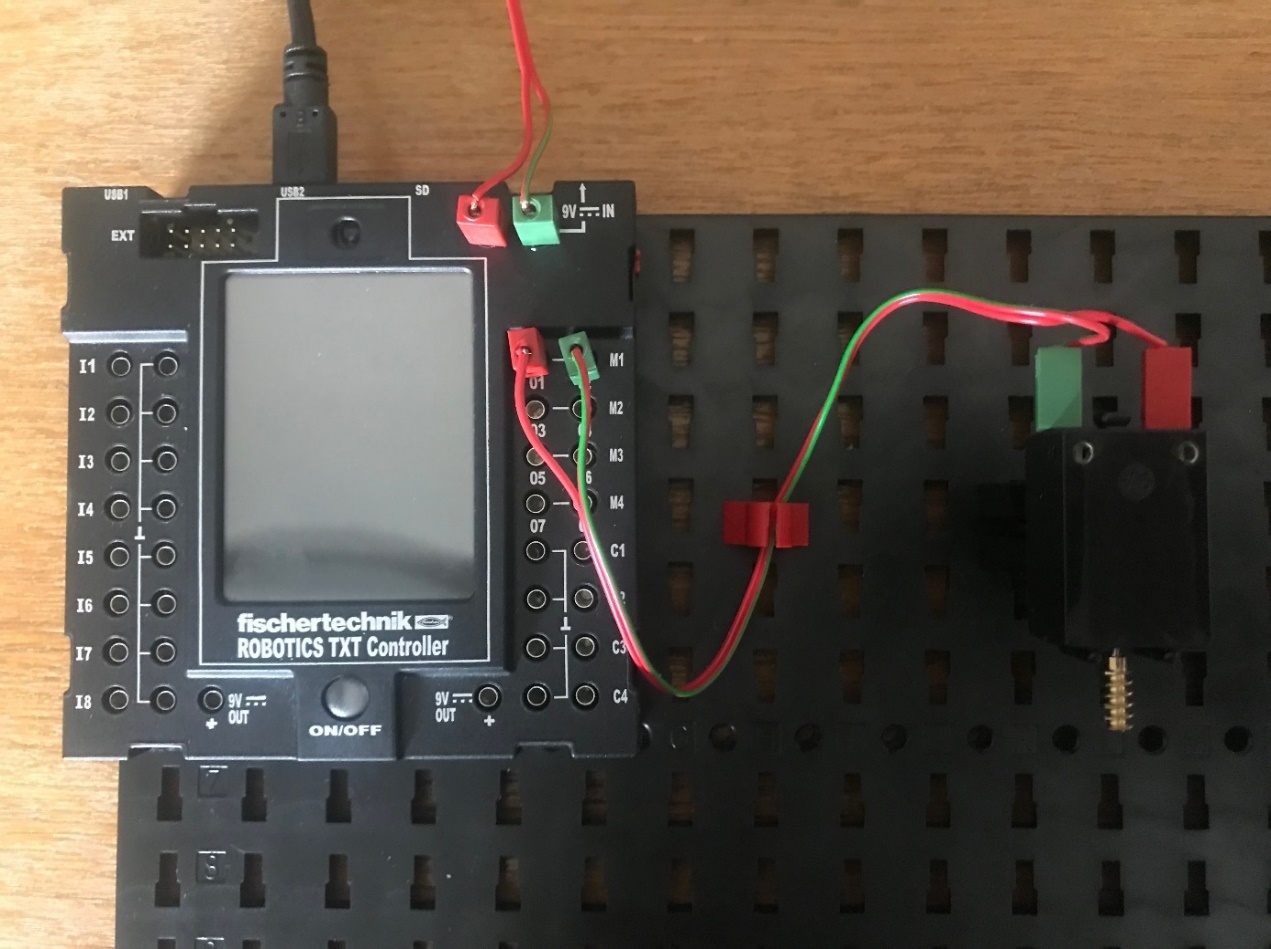 Obr. 3: Mini motor - ukázka možného zapojení na výstup M1
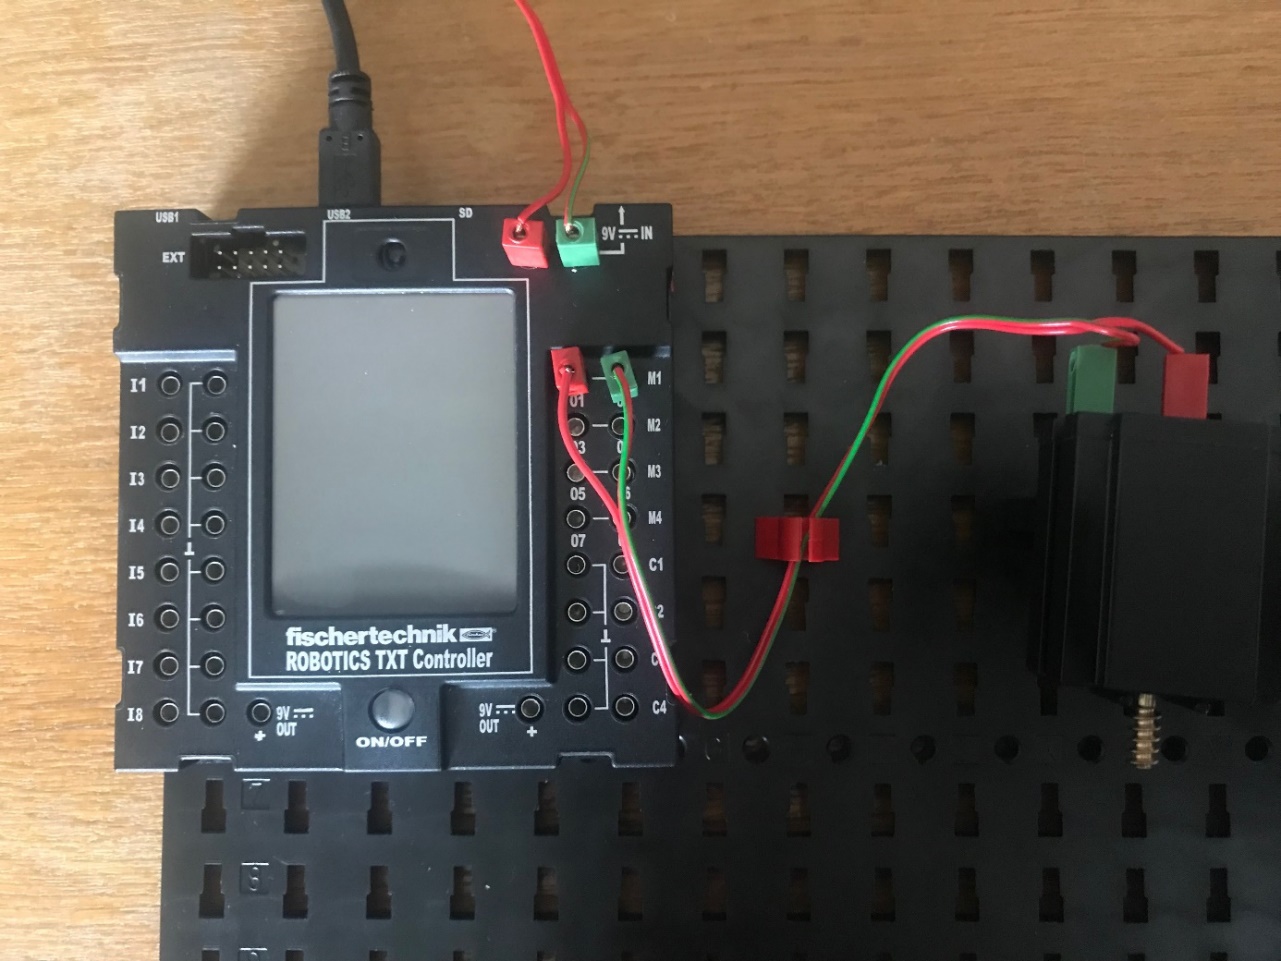
Obr. 4: XS motor - ukázka možného zapojení na výstup M1
Princip elektromotoru je založený na využití silových účinků magnetického pole. Zjednodušeně lze říci že využíváme vzájemné přitahování a odpuzování dvou elektromagnetů. Sílu a polaritu těchto elektromagnetů můžeme řídit velikostí protékajícího elektrického proudu (regulace rychlosti otáček).