Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.3. Krokový motor
Jedná se o elektromotor, který je navíc vybaven převodovou
hlavou, která snižuje otáčky na výstupu a zvyšuje točivý moment. Navíc je
vybaven obvodem, který slouží k počítání otáček motoru, díky čemuž je bez
dalších přidaných součástí možné přesně řídit chod motoru, nebo jej lze např.
synchronizovat s druhým zapojeným motorem (stejného typu).
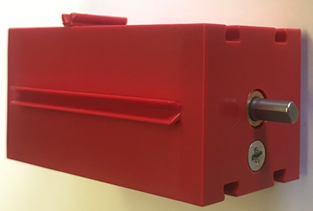
Obr. 1: Krokový motor
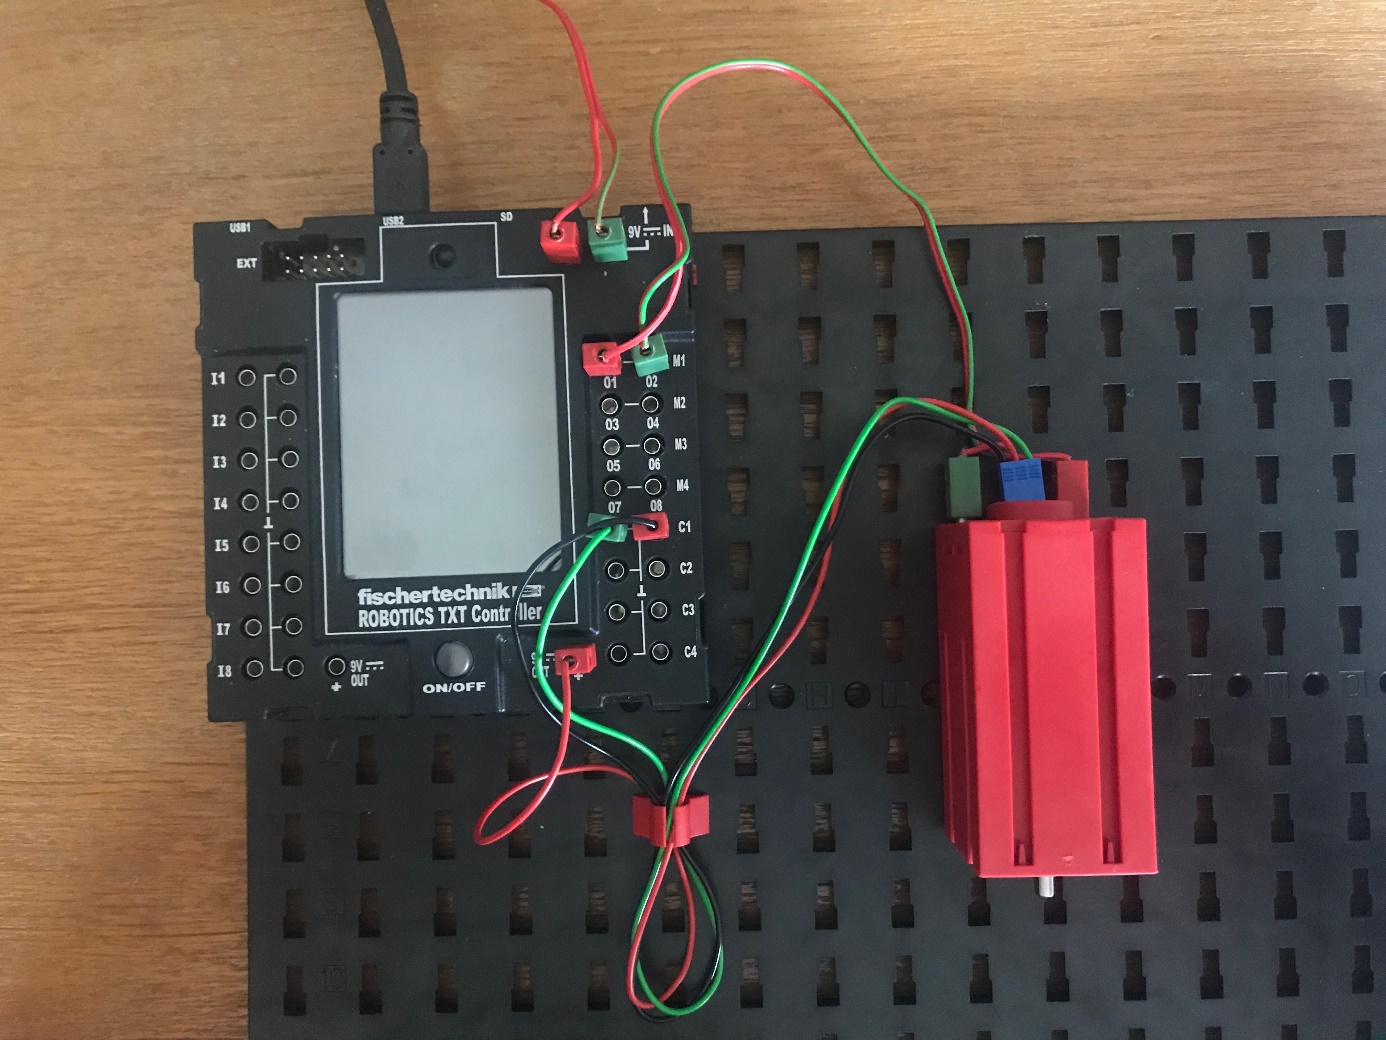
Pro řízení otáček, nebo synchronizaci motoru je potřeba použít k normálnímu zapojení motoru ještě 3žílový kabel, kde:
Červený kabel se zapojuje na +9V
Zelený kabel je zem
Černý kabel slouží pro přenos signálu a zapojuje se na C(1 - 4)