
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.5. Fototranzistor
Tato součástka slouží k vyhodnocení, jestli na ni dopadá světlo a bodle toho má stav 1, nebo 0. Lze ji např. tedy využít pro automaticky spouštěný větráček – svítí-li na fototranzistor světlo, bude automaticky spuštěn větráček. Při zapojení je potřeba dbát na to, aby PLUS bylo přivedeno na červeně označený vstup fototranzistoru! Protože slouží jako vstupní zařízení – dává nám informaci, jestli světlo dopadá/nedopadá (a to následně vyhodnocujeme), je potřeba jej zapojovat na piny I(1 - 8).
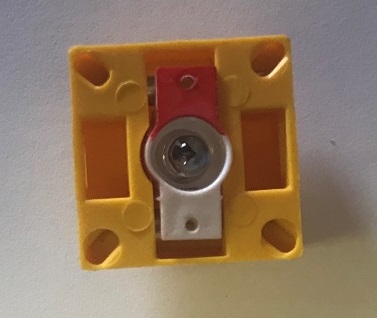
Obr. 1: Fototranzistor
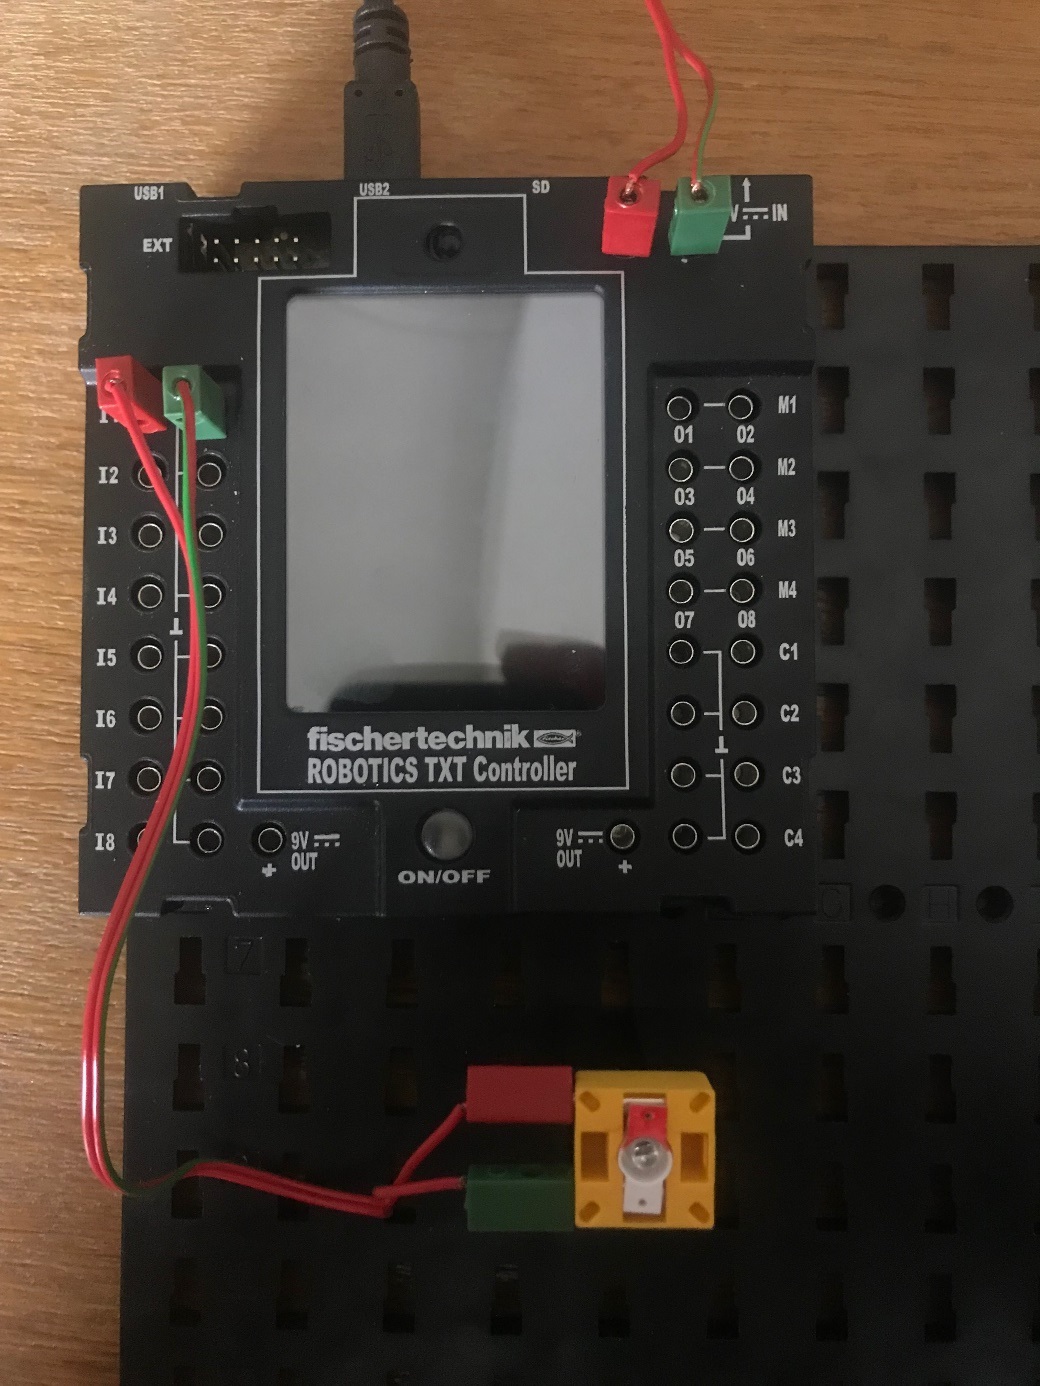
Obr. 2: Fototranzistor - ukázka zapojení na vstup I1