
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.7. Optický barevný senzor
Optický barevný senzor měří vlastnosti povrchových barev,
nebo světelných zdrojů. Hodnoty, získané senzorem se budou lišit
v závislosti na osvětlení místnosti, vzdálenosti od snímaného povrchu a
tvaru snímaného povrchu. Senzor se skládá z jasné LED, která prostor před
senzorem osvětluje a receptoru, který zachycuje odražené světlo (princip je
postavený na tom, že materiály absorbují různá množství světla na základě
barvy, typu materiálu a textury povrchu). Z výše uvedeného vyplývá, že je
potřeba jej vždy zkalibrovat podle okolních podmínek, tedy ve vlastním kódu
ošetřit, že naměřená (vrácená) hodnota optickým senzorem za daných podmínek
odpovídá např. červené barvě. Optický senzor nám totiž nedá barvu, ale číselnou
hodnotu, které my musíme barvu přiřadit. Neměla by to být jedna hodnota =
barva, ale „rozumný interval hodnot“ = barva. Je to dáno tím, že při snímání
barvy senzorem nám senzor může pokaždé vrátit lehce jinou hodnotu. Protože se
jedná o zařízení, které hodnoty čte a předává je řídí jednotce, tak jej
zapojujeme na piny I(1 - 8), nebo C(1-4).
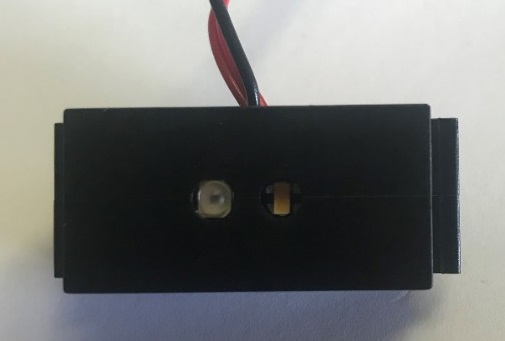
Obr. 1: Optický barevný senzor
Toto zařízení vyžaduje zapojení na 9 V, proto může vypadat zapojení např. viz obrázek možného zapojení:
- Černý kabel (sběr informací) - C1
- Zelený kabel (zem) – zem
- Červený kabel (+) – napájení +9 V
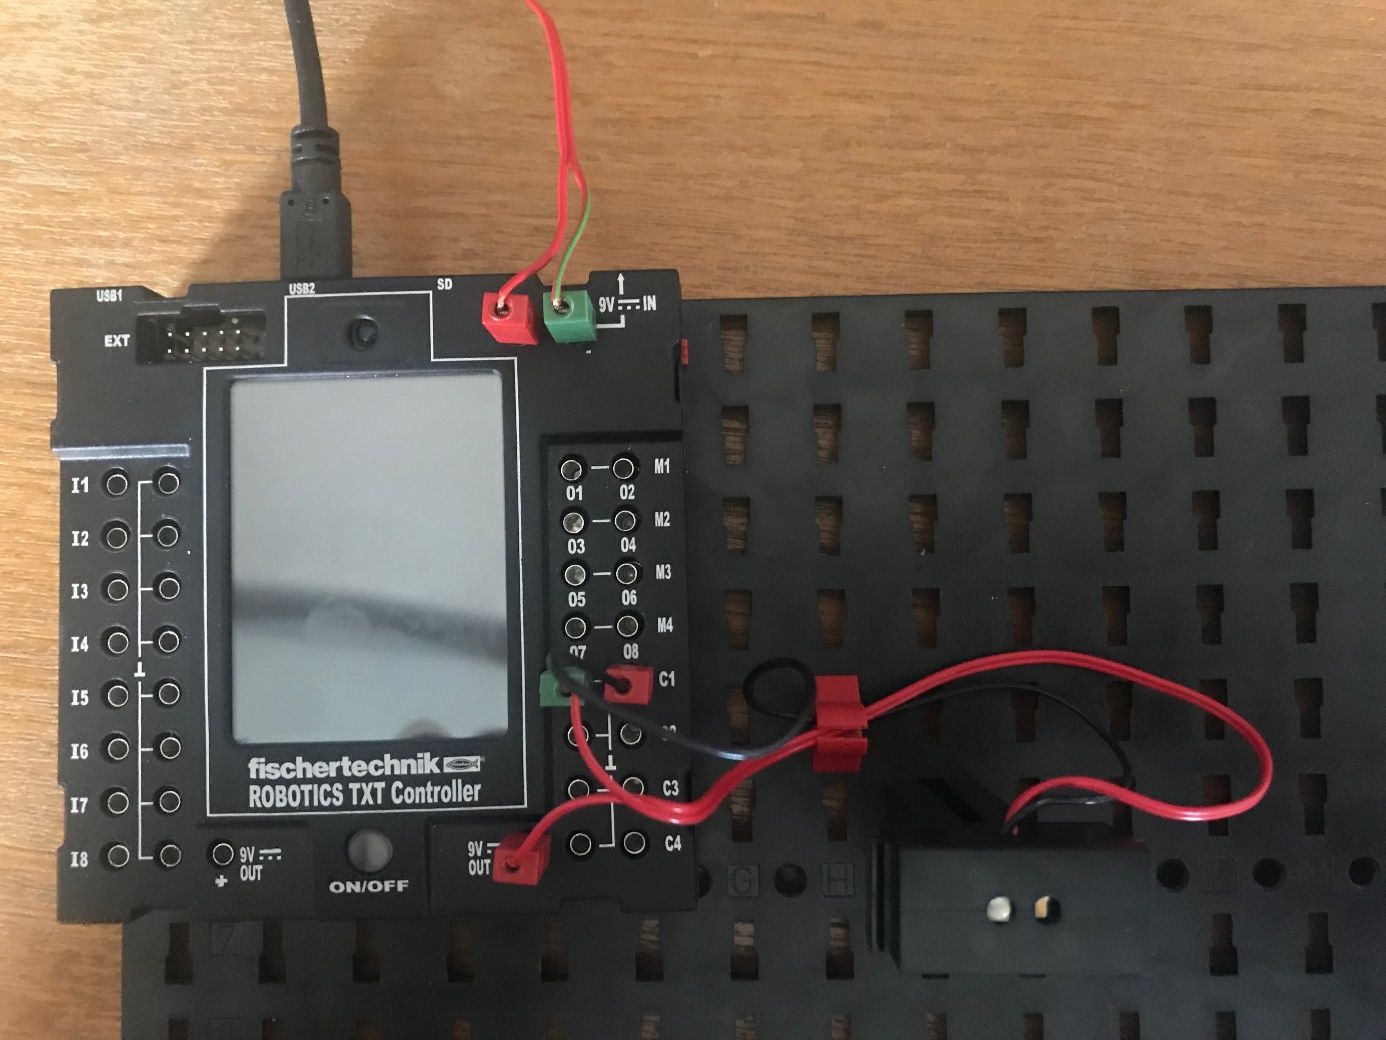
Obr. 2: Optický barvný senzor - ukázka zapojení na vstup C1 a +9V