
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.9. Vzduchový kompresor
Vzduchový kompresor je jednoduše řečeno motorová pumpa
vzduchu. Větší, popř. složitější pneumatické systémy doplňují vzduchový
kompresor vzduchovou nádrží, která slouží jako rezervoár pro udržení tlaku
vzduchu např. i při vypnutí kompresoru.
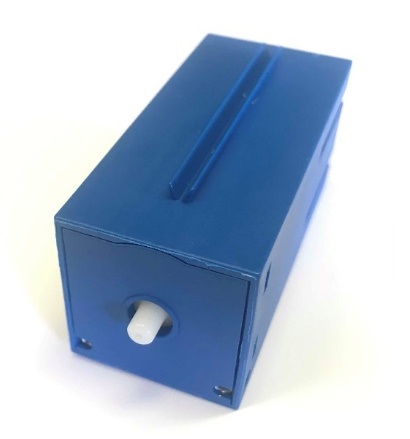
Obr. 1: Kompresor
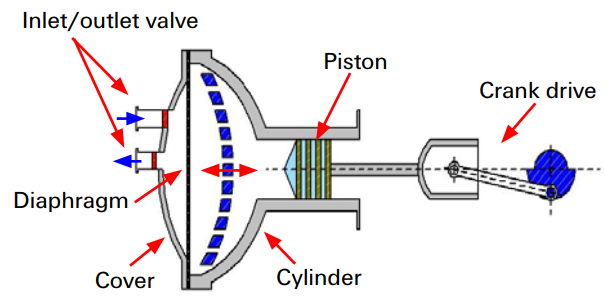
Obr. 2: Princip membránového kompresoru [zdroj FischerTechnik, https://www.fischertechnik.de/en/service/elearning/playing/txt-electropneumatic]
Kompresor je možné zapojit jak na 9V+ pin a zem z pinu I8 (pak poběží kompresor neustále), tak i na piny M(1 - 4), kdy můžeme řídit jeho zapnutí/vypnutí jen na potřebnou dobu.
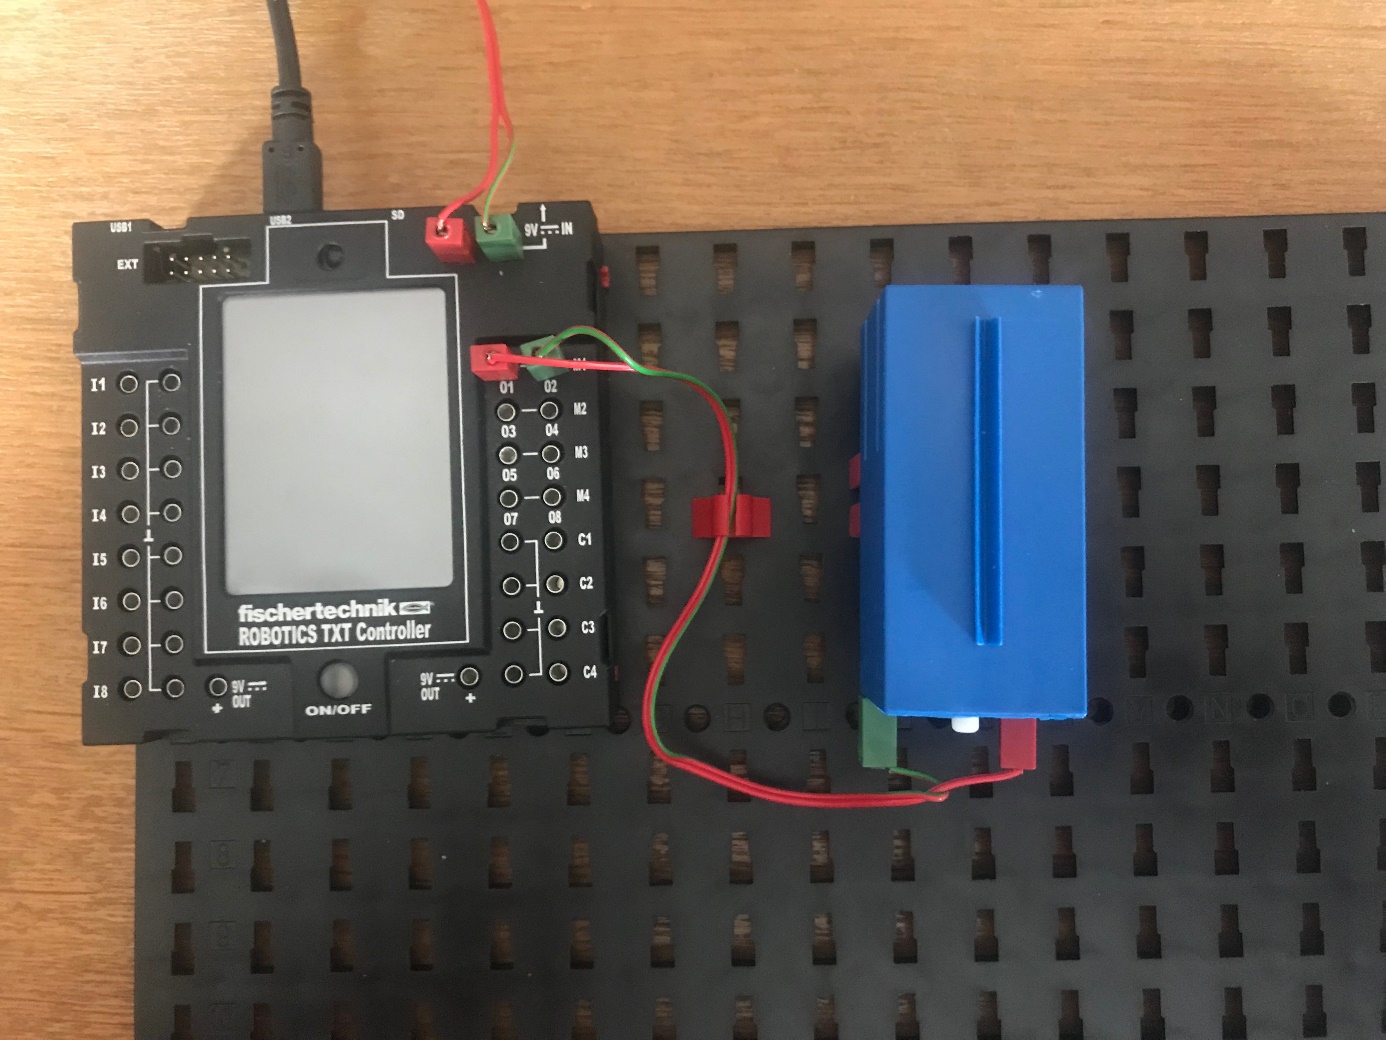
Obr. 3: Vzduchový kompresor - ukázka zapojení na výstup M1