
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.10. Solenoidový ventil
Solenoidový ventil je elektromagneticky ovládaný ventil.
V tomto případě se jedná o 3/2 cestný ventil. Tzn. že v jedné poloze
dochází k průtoku tekutiny a ve druhé poloze k odklonění přivedené
tekutiny – tedy jsou 2 cesty kapaliny. Trojka v označení znamená, že jsou
3 vstupy/výstupy. První dva jsou na obrázku na první pohled patrné, třetí je
zezadu ventilu překrytý molitanem, který slouží jako tlumič.
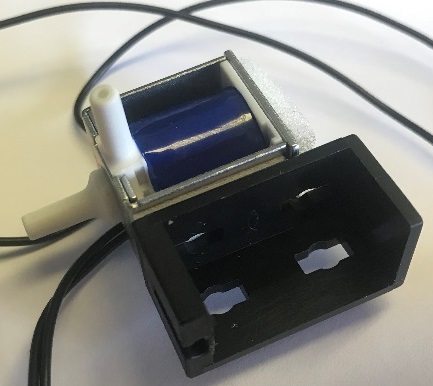
Obr. 1: Solenoidový ventil
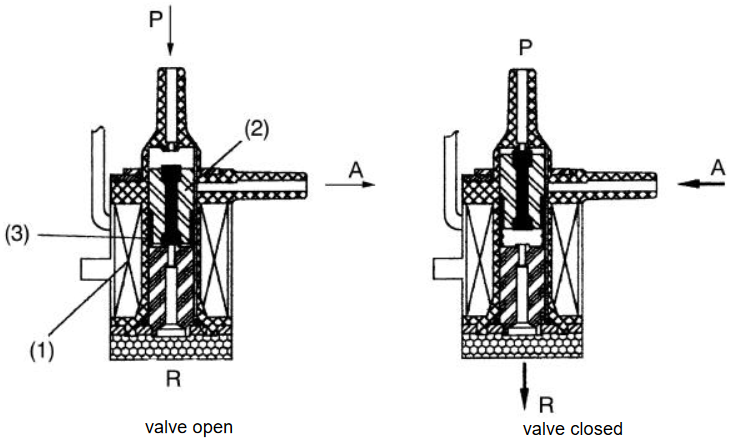
Obr. 2: Princip fungování solenoidového ventilu [zdroj Fischertechnik, https://www.fischertechnik.de/en/service/elearning/playing/txt-electropneumatic]
Ventil se zapojuje stejně jako např. motor, tedy do pinů M(1 - 4) na řídící jednotce.
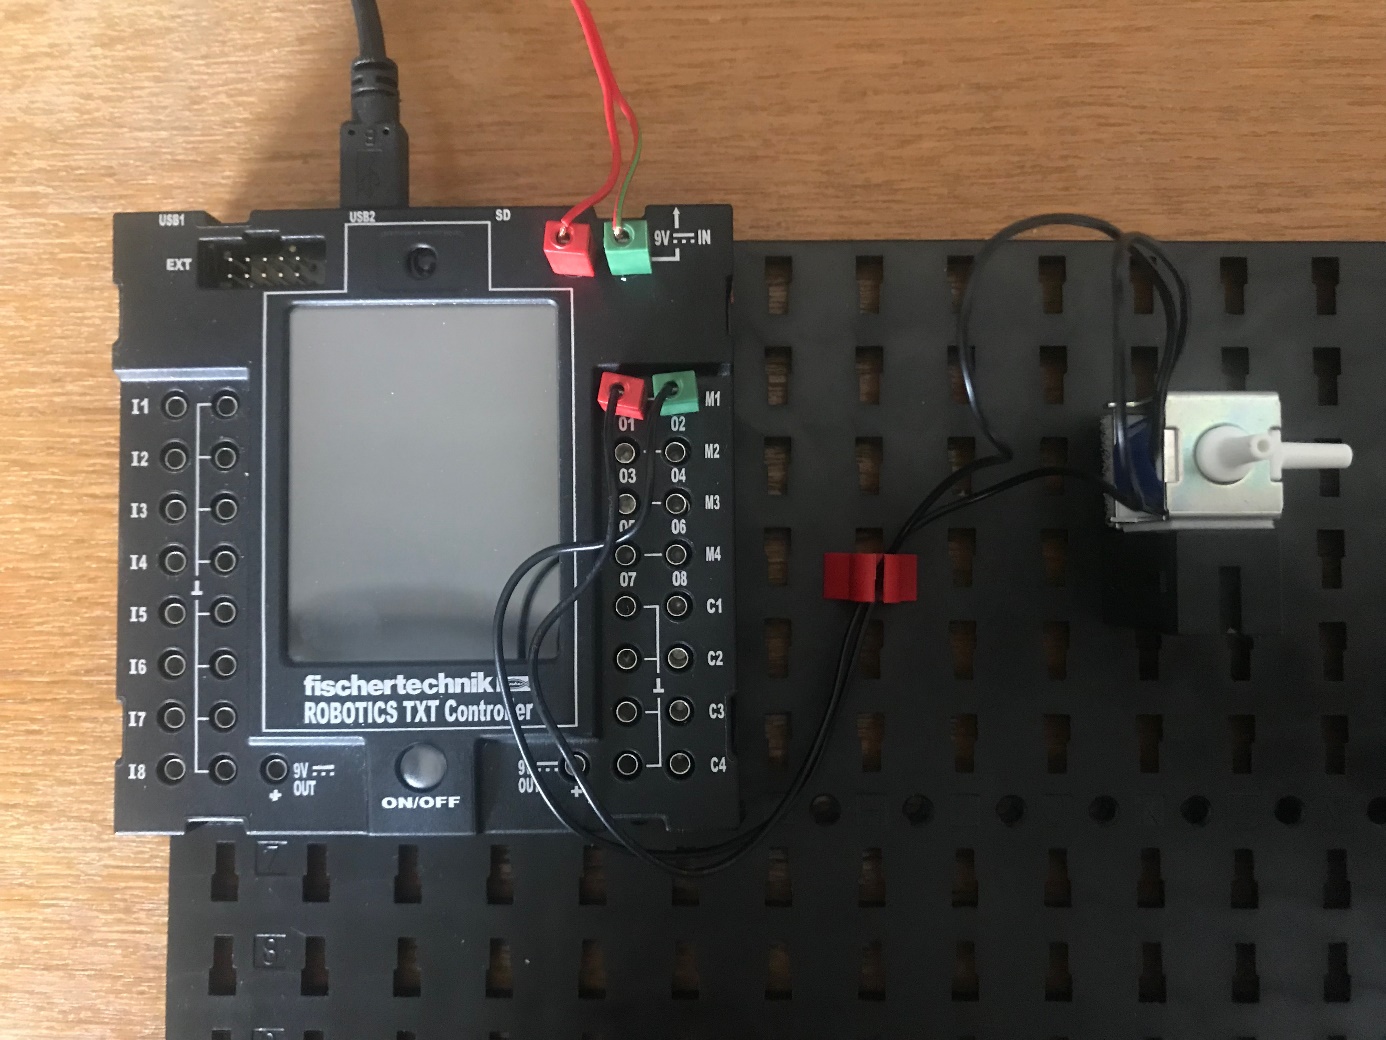
Obr. 3: Solenoidový ventil - ukázka zapojení na výstup M1