
Robotika - teorie a seznámení se stavebnicí
Requisitos de finalización
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.12. Vakuové sací zařízení
V tomto případě se jedná o speciální koncovku z velmi přizpůsobivé gumy. Při přiložení koncovky a vytvoření podtlaku se předmět „přisaje“ a je možné jej např. přemístit. Nutným předpokladem je, že uchopovaný předmět má vhodnou povrchovou strukturu.
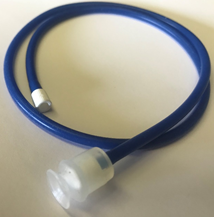
Obr. 1: Vakuové sací zařízení