
Robotika - teorie a seznámení se stavebnicí
Abschlussbedingungen
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
2. Základní prvky pro potřeby KPV/PPVS
2.13. USB kamera
Jedná se o klasickou webovou kameru s připojením do USB. Kamera disponuje manuálním zaostřením. Lze ji využít např. pro vyhodnocování předmětů, hledání/následování cesty apod.
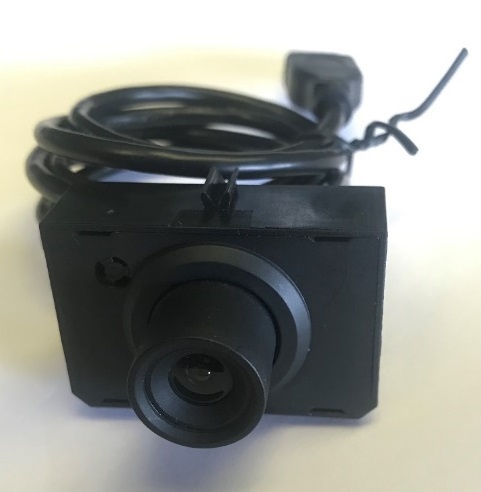
Obr. 1: USB kamera
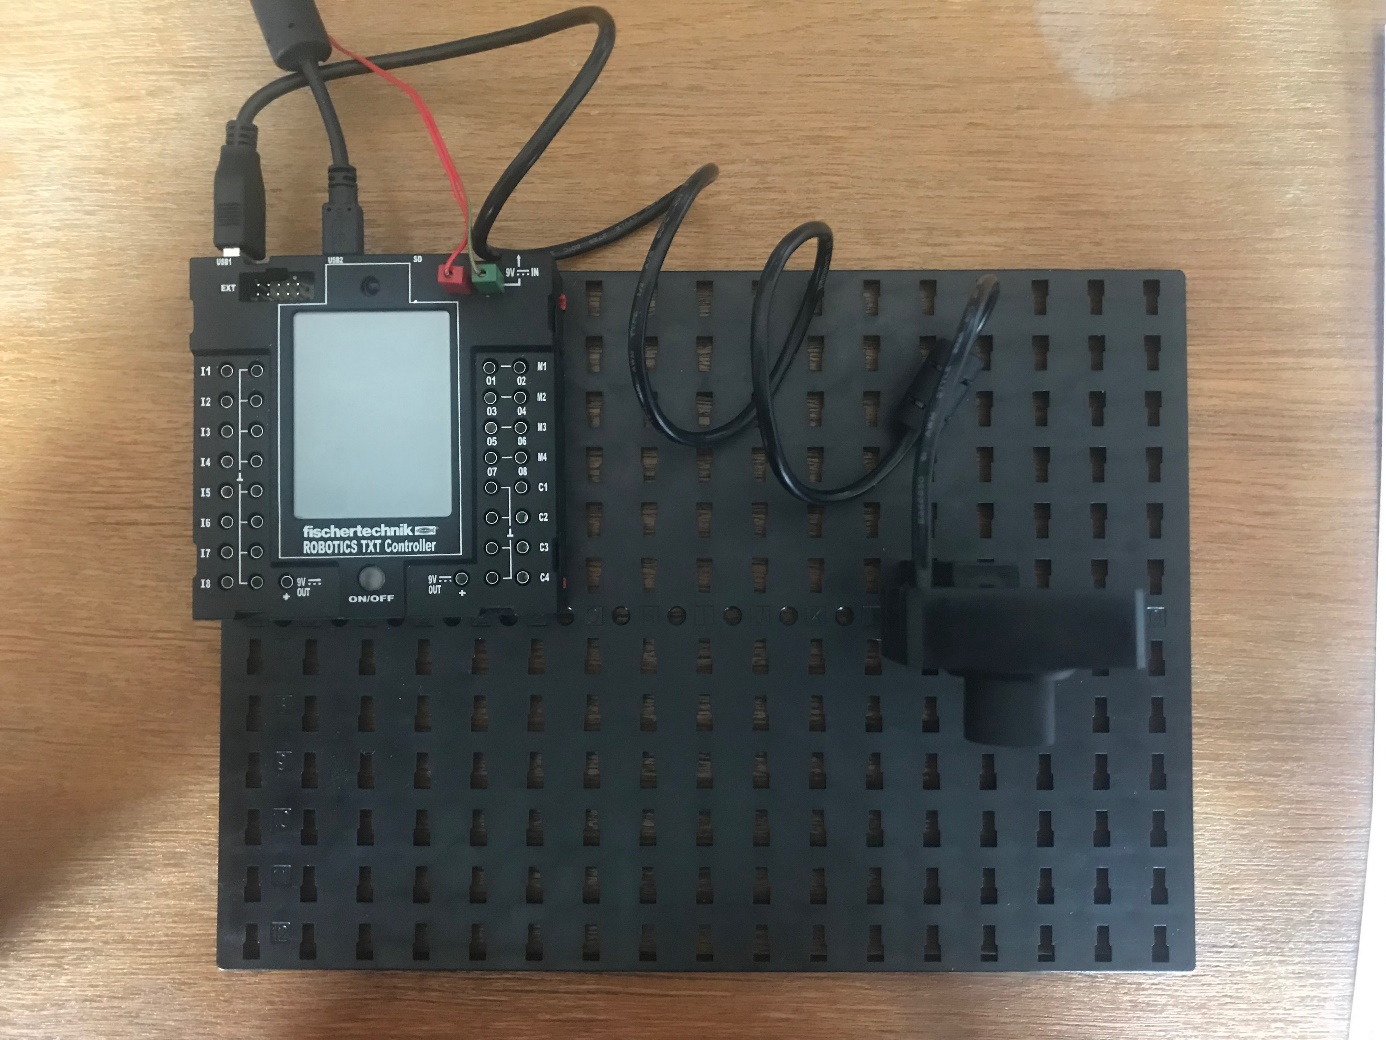
Obr. 2: USB kamera - ukázka zapojení