
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
3. Vývojové prostředí ROBO Pro
3.4. Okno nového programu
Po založení nového programu, nebo načtení souboru s programem se otevře okno programu, které se skládá ze dvou řad záložek, kde první řada záložek slouží k zobrazení programu/podprogramu a druhá řada záložek slouží jako pracovní prostory pro práci s programem/podprogramem.
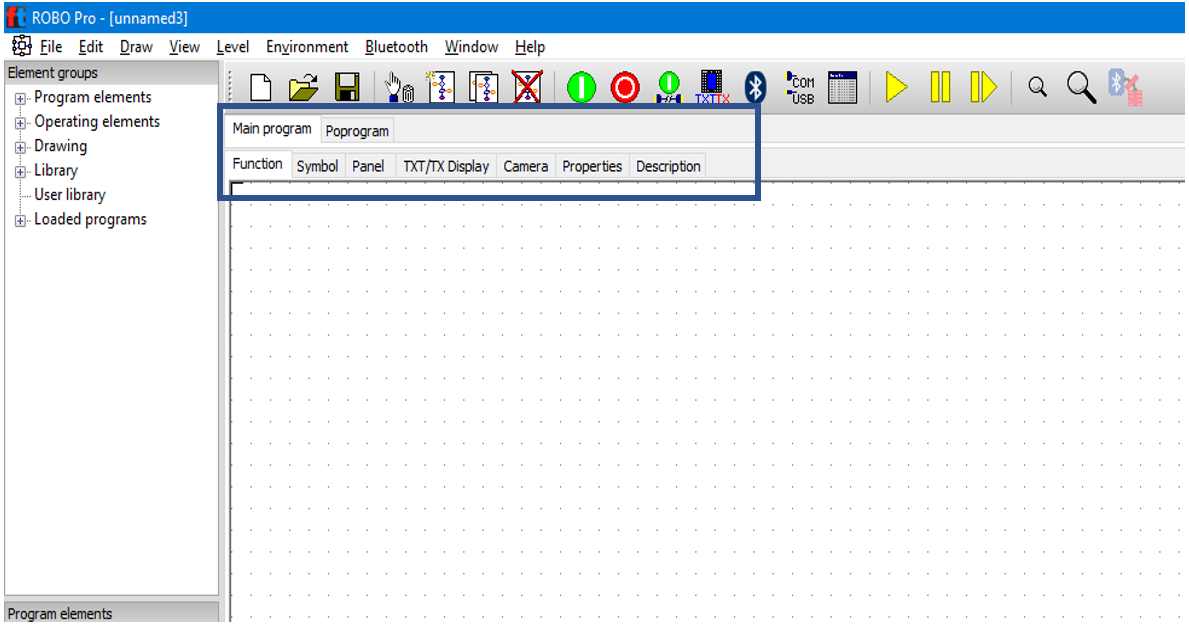
Obr. 1: Detail programu s jedním rozloženým podprogramem
Function
Slouží k vytvoření programu, nebo podprogramu formou tvorby vývojových diagramů.
Symbol
Záložka umožňuje programátorovi nadefinovat symbol pro podprogram.
Panel
Vytváření ovládacího, nebo informačního panelu.
TXT/XT Display
Návrh a tvorba ovládacího GUI, který se při nahrání do řídící jednotky zobrazí na dotykovém displeji řídící jednotky.
Camera
Zobrazení dat z USB kamery a jejím u nastavení (počet snímků, nastavení vertikálního/horizontálního obrazu apod.)
Properties
Pokročilejší správa programu/podprogramu. Lze definovat název programu, počet procesů, přidělení paměti procesům apod.
Description
Slouží jako poznámkový blok. Např. k přesnému popisu programu, částí programu, a jiným poznámkám.