
Robotika - teorie a seznámení se stavebnicí
V tomto dokumentu je popis řídící jednotky, vývojového prostředí ROBO Pro a přehled základních výkonnových prvků. Řídící jednotka slouží k ovládání postavených modelů. Program se
vytvoří pomocí vývojového prostředí ROBO PRO a do řídící jednotky
nahraje buď přes USB kabel, nebo bezdrátově (WIFI, Bluetooth).
3. Vývojové prostředí ROBO Pro
3.5. Tvorba programu v ROBO Pro
Programování v ROBO Pro probíhá vytvářením vývojových diagramů. Program se tedy skládá z komponent dostupných v bočním panelu. Přes pravé tlačítko myši lze vloženým elementům měnit vlastnosti. Prakticky např. při vložení elementu M1 lze přes pravé tlačítko myši nastavit, jak se bude chovat (motor, světlo, ventil, …), na jakém výstupu dochází k jeho napájení a řízení, např. v případě motoru i to, jak se bude chovat. Pro motor typu Mini, nebo XS lze nastavit rychlost otáček v rozsahu 1 – 8 a směr otáček, popř. zastavení motoru.
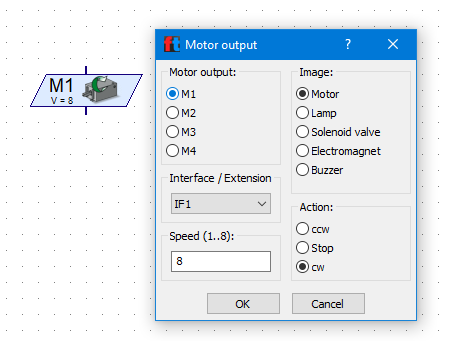
Obr. 1: Nastavení vlastností komponenty vyvolané pravým tlačítkem myši nad komponentou
Takto vložené elementy se pak propojují v program. Pokud elementy přiblížíme myší k sobě, tak je program propojí automaticky, pokud ne, tak je lze propojit manuálně chycením levým tlačítkem myši na vyvedeném pinu a tažením myši na potřebné místo. Takto lze propojit vyvedený pin komponenty kamkoliv, včetně jiného propojení.
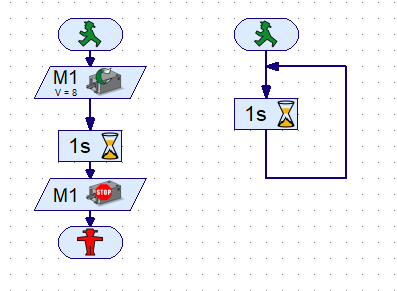
Obr. 2: Jednoduchý program - vložené a propojené elementy (spuštění motoru na 1s), složitý program s cyklem, který na základě 1 sekundy generuje věčnost
Jakýkoliv element, nebo blok elementů, včetně propojení lze myší označit a přesunout/smazat popř. zkopírovat buď klávesovou zkratkou CTRL-C/CTRL-V, nebo jen držením CTRL a tažením myší. Při kopírování se elementy kopírují včetně nastavených vlastností. Ukázkové video základy práce s ROBO Pro.