Projekt Parkovací asistent
Náměty dlouhodobých projektů pro popularizaci chemie
Projekt parkovací asistent
Konstrukce automobilu s parkovacím asistentem
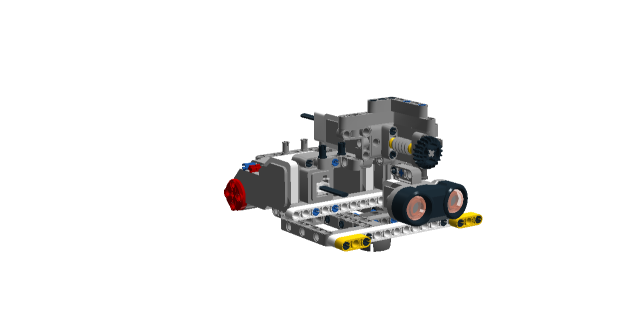
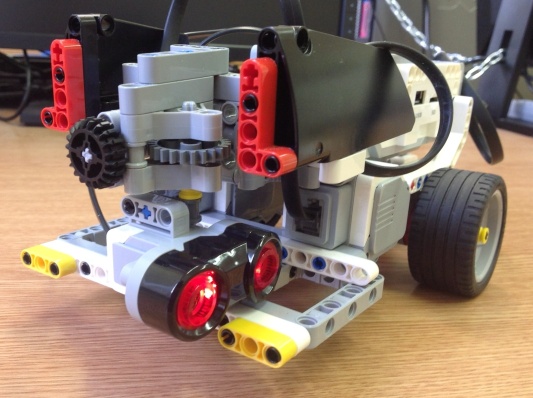
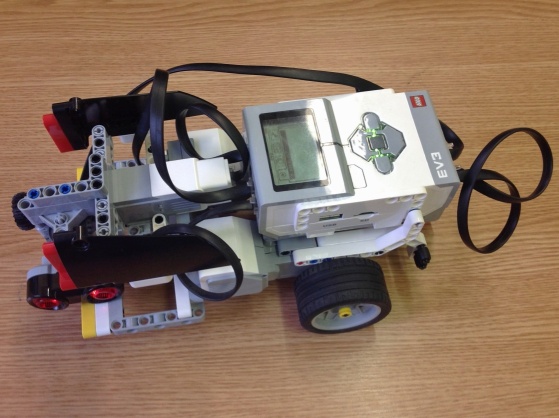
Pro vytvoření modelu automobilu s parkovacím asistentem máte dvě možnosti. Buďto můžete postupovat podle přiloženého návodu, který naleznete níže ke stažení, nebo se můžete pokusit vytvořit model vlastní, který vhodně opatříte potřebnými komponentami.
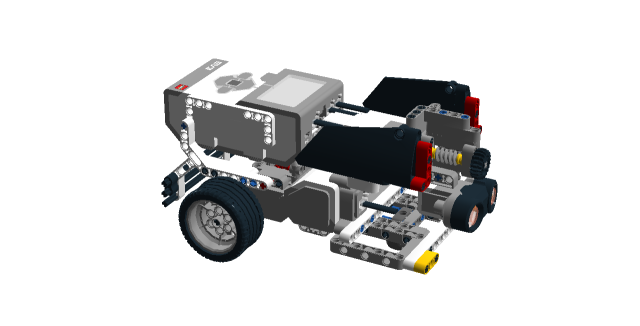
Námi vytvořený soubor konstrukce si můžete stáhnout <zde>. K prohlížení je zapotřebí mít nainstalovaný program LEGO Digital Designer. Pokud tuto možnost nemáte, můžete si vyexportovaný návod s omezenými funkcemi prohlédnout na této adrese.
Pozn.: Program LEGO Digital Designer potřebný k prohlížení a editaci souboru konstrukce je ke stažení na adrese http://ldd.lego.com/cs-cz/download.
Problémy řešené při vytváření konstrukce
Základní konstrukce automobilu
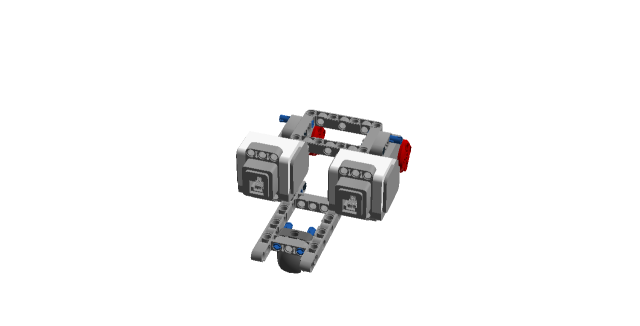
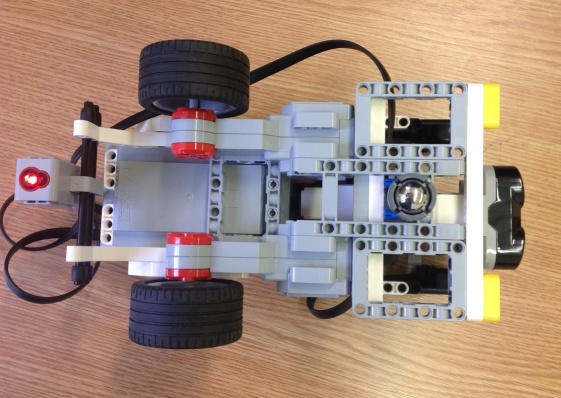
Základem vytvoření robustního a stabilního modelu je dobře vytvořená základní konstrukce. V úloze s parkovacím asistentem jsme propojení motorů a vytvoření základní nosné konstrukce realizovali pomocí plošných dílů EV3. Tyto díly nám umožnily vytvořit nosnou plochu pro další prvky konstrukce.
Umístění a možnosti připojení řídicí jednotky
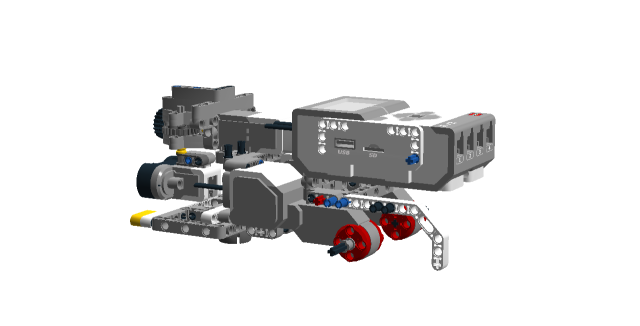
Druhým problémem, který jsme museli řešit, bylo umístění řidicí jednotky na modelu robota. Musíme dbát na to, abychom mohli bezproblémově k jednotce připojit jak vodiče připojených motorů a senzorů, tak také USB vodič pro komunikaci řídicí jednotky s počítačem (pokud nepoužíváme Bluetooth komunikaci). Jelikož model využívá k pohonu dva vpředu umístěné servomotory, je dobré řídicí jednotku umístit do jeho přední částí, čímž docílíme zatížení přední nápravy modelu, a tedy jeho lepší pohyblivosti (eliminujeme možnost podklouznutí předních pneumatik).
Manévrovatelnost modelu
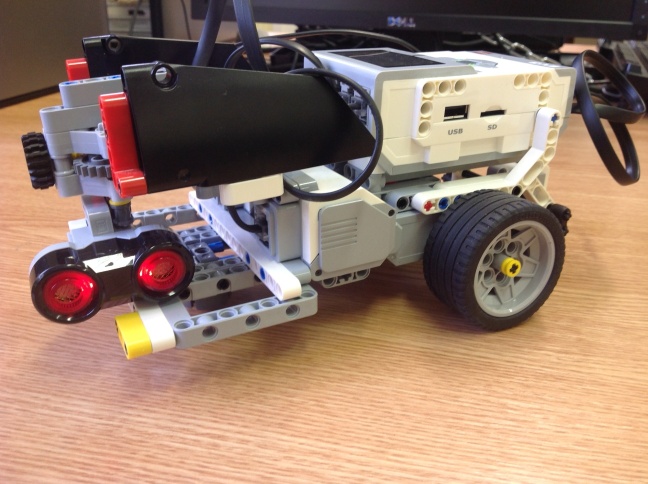
Jelikož automobil se musí během jízdy natáčet, aby co nejlépe zaparkoval na volné, detekované místo, musíme co nejvíce zlepšit jeho manévrovatelnost. K tomu nám napomůže ocelová rejdovací kulička, kterou umístíme na podvozek na zadní části auta.
Umístění a natáčení ultrazvukového senzoru
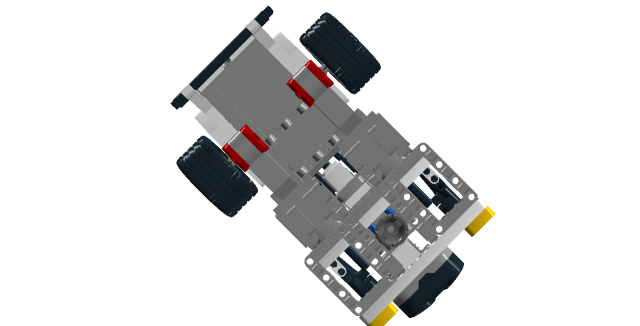
Nejsložitější částí robota je umístění ultrazvukového senzoru. Abychom zajistili variabilitu modelu, potřebujeme vytvořit konstrukci, která nám umožní parkovací senzor (ultrazvukový senzor) natáčet všemi směry. Vytvořili jsme proto za pomoci ozubených kol mechanismus, který tuto funkci umožňuje. Jeho podrobnější rozbor naleznete v přiloženém souboru s kompletní realizací modelu v LEGO Digital Designer.