Projekt Parkovací asistent
Náměty dlouhodobých projektů pro popularizaci chemie
Projekt parkovací asistent
Nalezení volného místa
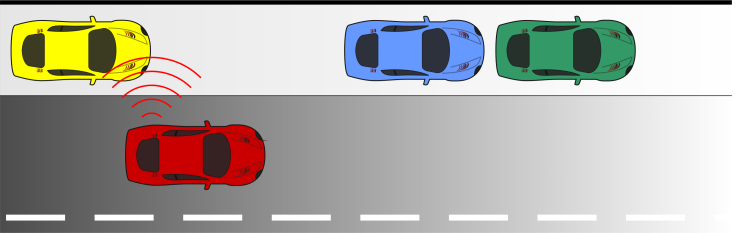
Prvním krokem, který musíme při vytváření ovládacího programu pro parkovacího asistenta vykonat, je detekce volného místa na zaparkování. Jak jsme již předeslali v úvodu, bude se tak dít pomocí ultrazvukového senzoru umístěného na boku modelu.
Popis programu:
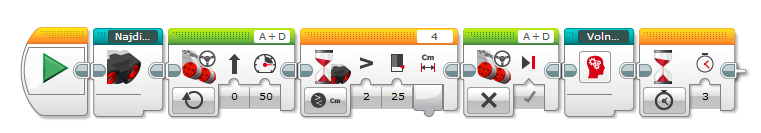
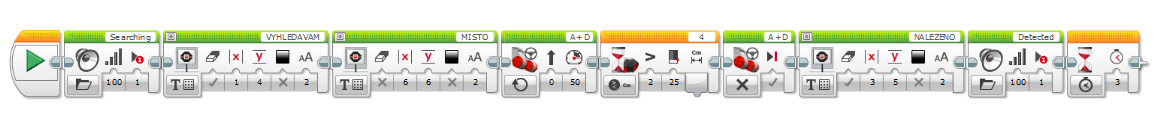
Představíme si programový zápis tohoto jednoduchého úkonu pro lepší pochopení. Robot se bude pohybovat podél pomyslné řady zaparkovaných automobilů a pomocí ultrazvukového senzoru bude detekovat, jak velká je naměřená vzdálenost od jeho boční strany. Pokud bude nižší než 25 cm, bude hodnota vyhodnocena tak, že se v řadě nachází automobil nebo jiná překážka, a není tak možné zastavit. Jakmile se ale vzdálenost zvětší nad 25 cm, robot okamžitě zastaví. Detekoval totiž místo, kde by mohl začínat prostor, který je potenciálně dostatečně velký pro zaparkování.
Pro lepší názornost jsme program ještě doplnili o zvukové a vizuální prvky signalizace. Před rozjetí robota se ozve signál Searching, který nás informuje o započetí snímání. Zároveň se na displeji zobrazuje informace VYHLEDÁVÁM MÍSTO. Jakmile je detekován prostor pro parkování, vypíše se na displej informace NALEZENO a zazní informační hláška Detected.
Doporučení:
Pro zpřehlednění programu si můžeme pro některé z částí programu vytvořit vlastní bloky, které obsahují část zdrojového kódu programu (několik programových bloků). Na obrázku můžete vidět tentýž program po vytvoření dvou nových bloků. První pro vyhledávání s informačním výpisem a druhý pro situaci, kdy je volné místo již nalezeno. V dalších částech projektu tak již můžeme využívat tento zjednodušený programový konstrukt.