Projekt Parkovací asistent
Náměty dlouhodobých projektů pro popularizaci chemie
Projekt parkovací asistent
Měření potřebné vzdálenosti
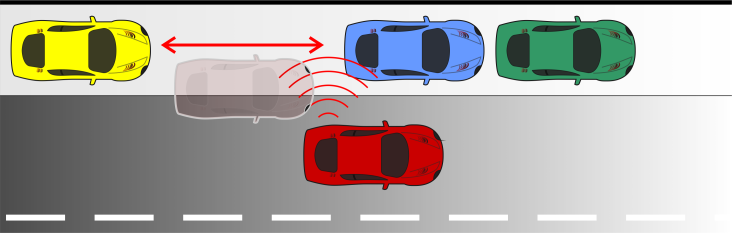
Jakmile náš automobil dokáže zjistit, kde začíná volný prostor, musíme ho naučit změřit, zda je prostor dostatečně velký pro zaparkování. Nejjednodušší metodou pro tento úkon je ta, že si změříme, jak dlouhé naše vozidlo je a necháme robota tuto vzdálenost urazit. Když ji ujede, znovu pomocí ultrazvukového senzoru zjistíme, zda se na místě, kde zastavil, nachází stále mezera vhodná pro zaparkování.
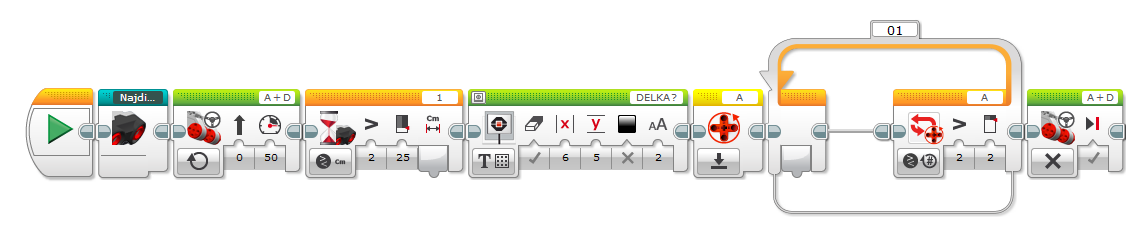
Na obrázku vidíte program z úlohy Nalezení volného místa rozšířený o pojezd o určitou délku. Pro svůj model jsme jako vhodnou délku zvolili dvě otáčky motoru. Čítač otáček musíme nejprve vynulovat a až následně dvě otáčky provést. Po ujetí vzdálenosti se robot zastaví.
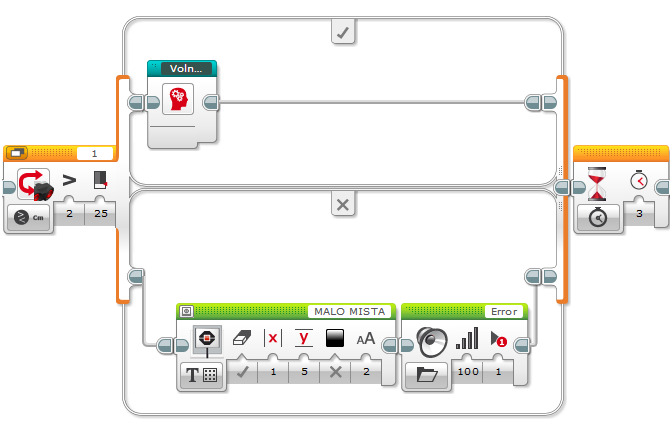
Robot sice od okamžiku, kdy detekoval volné místo pro zaparkování, urazil vzdálenost potřebnou pro zaparkování, neví ovšem, zda i na tomto místě je stále volné parkovací místo. Opět tedy musí změřit, zda se zde nachází dostatečně velká mezera (hodnota > 25). Pokud zde prostor pro zaparkování je, na displej se vypíše informace NALEZENO a zazní informační hláška Detected. Pokud zde ale již prostor není, což znamená, že od místa, kde jsme detekovali začátek mezery, až na toto místo není dostatečně velký prostor pro zaparkování, vypíše se displej informace MALO MISTA a zazní informační signál Error představující chybu.
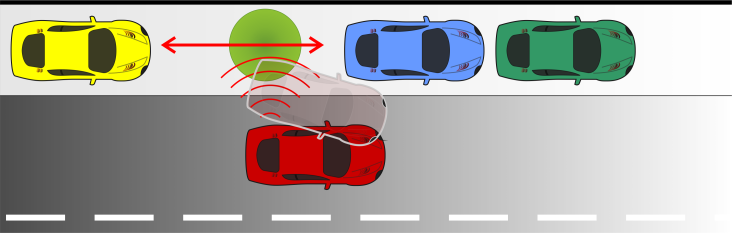
Fungoval by parkovací asistent bez problémů tímto způsobem v reálném světě?
Když parkovací asistent detekuje volné místo pro parkování, měří vzdálenost také pouze na začátku a na konci? Musíme počítat se situací, že mezi zaparkovanými vozidly sice volné místo bude, ale může se zde nacházet lampa veřejného osvětlení, popelnice, sloupek nebo zaparkovaný motocykl. Naučíme se proto ještě program rozšířit tak, aby parkovací asistent detekoval volné místo v celé jeho délce a ověřoval, že se zde žádná překážka nenachází. Více v kapitole Měření s překážkou.