Projekt Parkovací asistent
Náměty dlouhodobých projektů pro popularizaci chemie
Projekt parkovací asistent
Volba strany pro parkování a parkování
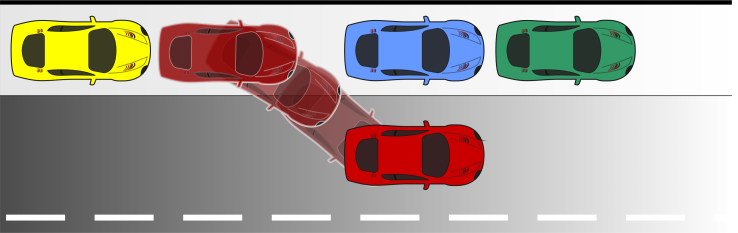
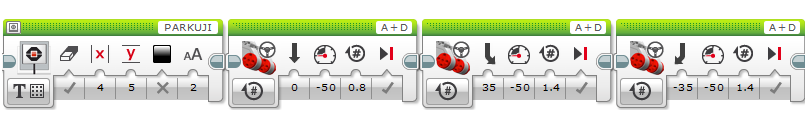
Když náš robot úspěšně nalezne místo, do kterého může bezpečně zaparkovat, musíme ho tuto činnost naučit. Při couvání využijeme bloky pro synchronní řízení dvou motorů. Na obrázku můžete vidět část programového kódu, kterou je nutné přidat na závěr programu, aby robot do řady stojících vozidel zacouval. Hodnoty natočení motorů se mohou samozřejmě lišit případ od případu. Vše záleží na tom, jak máte připravenou dráhu, na které robot mezi dvě vozidla nebo jiné překážky couvá.
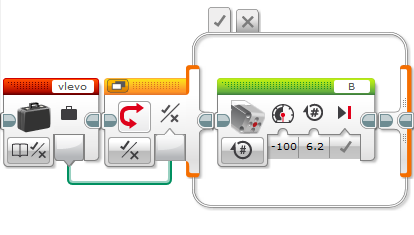
S naším programovým zápisem bychom ovšem dokázali parkovat pouze na jednu stranu. Konstrukci robota jsme ovšem opatřili otáčivým ultrazvukovým senzorem pro možnost parkovat jak vlevo, tak i vpravo. Ukážeme si proto, jak zrealizovat tento otáčivý pohyb senzoru. Navigaci můžeme řídit například tlačítky řídicí jednotky. Po stisku levého tlačítka se senzor natočí vlevo, při stisku pravého vpravo. Na obrázku můžete vidět příklad natáčení. Proměnná vlevo je logického datového typu. Jakmile její hodnota bude true, pomocí vestavěného motoru se ultrazvukový senzor natočí vlevo. Kompletní program s natáčením senzoru naleznete ke stažení v části Metodický list pro dlouhodobý badatelský projekt.