
Projekt RoboPejsek na dálkové ovládání
Projekt RoboPejsek na dálkové ovládání
Projekt RoboPejsek na dálkové ovládání
4. Sleduj mě
Pro řešení pohybu RoboPejska za ovládačkou by bylo vhodné zjistit vzdálenost IR ovládačky a úhel, kam je potřeba robopejska natočit. Zjišťování bude realizováno IR senzorem. Ten funguje ve dvou režimech Proximity Mode (měření vzdálenosti optickým senzorem), který nyní nepotřebujeme, a Beacon Mode (režim navigace).
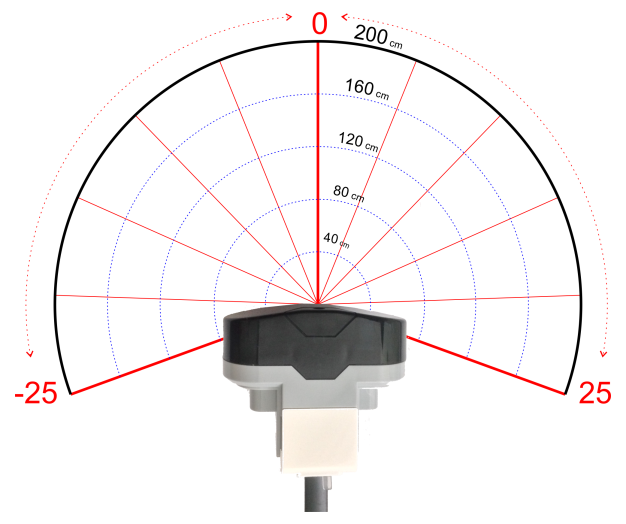
Režim navigace informuje o vzdálenosti IR vysílače od ovladače (v rozsahu 0 - 100) a o segmentu (bezrozměrné číslo -25 až 25), v němž se vysílač nachází. Pro lepší pochopení funkce doporučujeme následující obrázek. Upozorňujeme, že vracená vzdálenost senzorem není v centimetrech a vyjadřuje spíše, zda je objekt blízko či daleko.
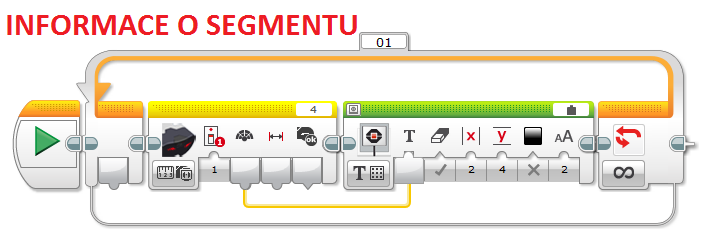
Vypisování segmentu na displeji
Informace o segmentech jsou velmi orientační. Při praktickém použití se mnohokrát ukázala jejich nestálost a nelineárnost. Není proto vůbec od věci, když si senzorem vracené hodnoty otestujeme informativním zobrazením na displeji.
Sledování segmentu očima
Práci se segmentem můžeme nacvičit ovládáním očí pejska. Ty budou ovládačku zdánlivě sledovat. Program lze realizovat kombinovanou podmínkou, kterou lze pro zmenšení prostoru přepnout do režimu Flat view.
