
Projekt RoboPejsek na dálkové ovládání
Požadavky na absolvování
Projekt RoboPejsek na dálkové ovládání
Projekt RoboPejsek na dálkové ovládání
5. Pojeď ke mně
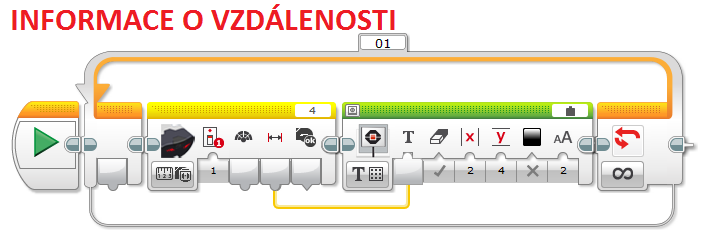
Má-li robotický pejsek jezdit za ovládačkou, potřebujeme, aby uměl zjistit nejen směr, ale i její vzdálenost. Protože se jedná o bezrozměrné číslo, je ho vhodné nejprve otestovat, obdobně jako u segmentu.
Informace o vzdálenosti
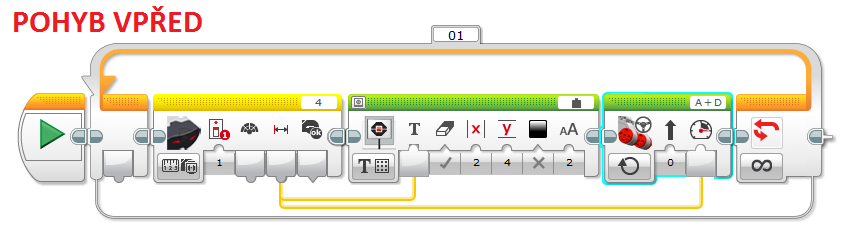
Pohyb vpřed
Nyní můžeme napojit zjištěnou vzdálenost na výkon motoru. Pokud bude nulový, motor zastaví.
Zastavení dle vzdálenosti
Robotický pejsek by pro věrnější chování nemusel jezdit až k ovladačce, ale mohl by se zastavit v určité vzdálenosti od ní. Toho dosáhneme omezením výkonu. Můžeme si pomoci větvením programu i proměnnou.

TIP: Aby se pejsek nezastavoval skokově, můžete vzdálenost upravovat změnou jejího výkonu.
Přidání segmentu
Pro zatáčení robota již v jednoduché variantě stačí přidat segment jako parametr zatáčení robota. Tento způsob řešení je závislý na pojezdu a pejsek se tak nebude otáčet, budeme-li s ovládačkou příliš blízko.
