
Projekt RoboPejsek na dálkové ovládání
Projekt RoboPejsek na dálkové ovládání
Projekt RoboPejsek na dálkové ovládání
Konstrukce RoboPejska
Úlohu RoboPejsek lze řešit několika způsoby, konstrukcí na základě návodu a konstrukcí vlastního robota. Jsou odlišné zejména zaměřením, množstvím pomůcek, ale též i časovou náročností.
Konstrukce na základě návodu
Prvním jednodušším a časově méně náročným způsobem je nechat studenty sestavit RoboPejska podle poskytnutého návodu. Konstrukce podle návodu není časově tak náročná jako tvorba vlastní konstrukce, navíc vede k jistému výsledku, který v případě vlastní tvorby nemusí být vždy zaručen. Nemůžeme však očekávat, že se tímto způsobem budou u studentů rozvíjet schopnosti vytvářet vlastní robotické konstrukce. Účelem tohoto kroku je urychlit konstrukci a zbývající čas dát k dispozici pro tvorbu řídicího programu RoboPejska.
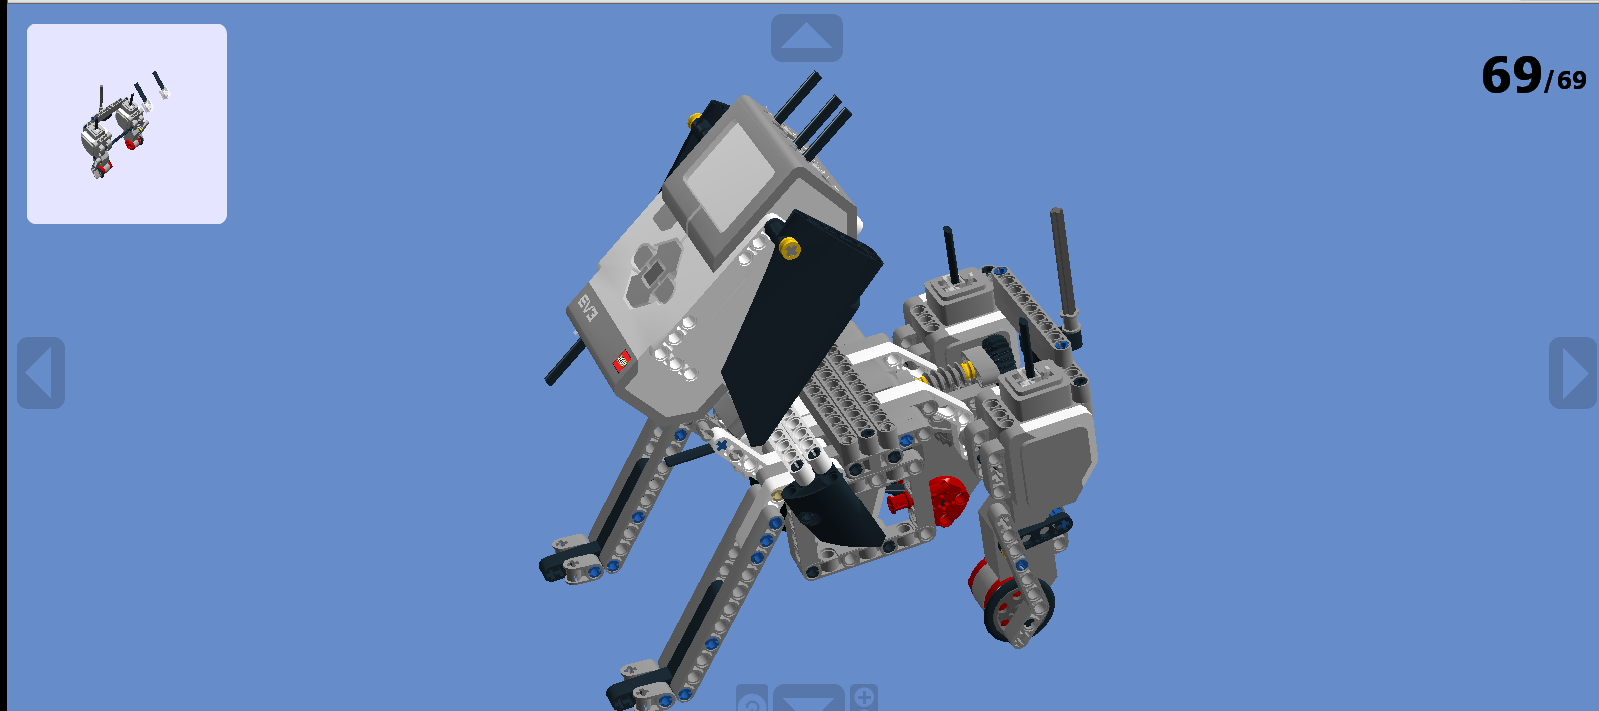
 Námi vytvořený soubor konstrukce si můžete stáhnout <zde>. K prohlížení je zapotřebí mít nainstalovaný program LEGO Digital Designer. Pokud tuto možnost nemáte, můžete si vyexportovaný návod s omezenými funkcemi prohlédnout na této adrese.
Pozn.: Program LEGO Digital Designer potřebný k prohlížení a editaci souboru konstrukce je ke stažení na adrese http://ldd.lego.com/cs-cz/download.
Tvorba vlastní konstrukce
Druhým postupem je možnost nechat studenty robotického pejska nejen naprogramovat, ale i vymyslet a sestavit jeho konstrukci. Pejsek by měl umět vykonat povely: sedni, lehni, štěkej a měl by se umět pohybovat za signálem infravysílače. Důležité je, aby si studenti uvědomili, co všechny tyto funkce znamenají pro konstrukci jejich robota, a domysleli, jakým způsobem pejsek dosáhne toho, aby si např. sedl či lehl.
Nemáte-li nakoupeno dostatečné množství dalších technických dílů, studenti též brzy zjistí, že jsou konstrukčně limitováni a mohou používat jen díly, které jsou dostupné.
Pohyb pejska
Aby pejsek uměl jezdit za signálem, musí být vybaven motorkem. Pokud by se měl pohybovat pouze rovně, bylo by možno konstrukci vyřešit pomocí jediného motoru. Pro zatáčení pejska do stran je však potřeba konstrukci vybavit dvěma motory (možnost volby směru (rychlosti) do jednotlivých stran). Pokud by měl pejsek chodit pomocí posunu všech nožiček, byla by konstrukce ještě náročnější a nejspíše bychom potřebovali větší množství motorů, než je počet obsažený v základní sadě.

Při řešení pohybu robota je možno využít tvaru servomotorů tak, aby připomínaly nohy. Tíha motorů zároveň bude zvyšovat přítlak kolečka na podložku.

Prvotní myšlenkou bylo robotického pejska vybavit čtveřicí koleček pro snazší zatáčení. Jak se ukázalo, pejsek se skutečně snáze pohyboval směrem vpřed, dokonce si i lépe lehal a sedal. Problém však nastal při ovládání IR vysílačkou, kdy pryžová kolečka kladla v zatáčení značný odpor. Pejsek navíc nevypadal jako pejsek, a tak byla kolečka odstraněna a nahrazena kluzáky. Ty snáze mění směr, ale nehodí se pro nerovné či drhnoucí povrchy. Délka předních noh byla nastavena dle výšky zadní části pejska.
Sedání a lehání pejska
Sedání a lehání pejska je nejsnáze realizovatelné pohybem noh vůči tělu. Vytvořené zadní nohy jsme proto jako celek připevnili na osičku, se kterou jsme měli v úmyslu hýbat. Pohyb měl být realizován velkým motorem, který má průchozí uchycení a dostatečnou sílu. Na rozdíl od předchozí verze NXT je však stavebnice EV3 vybavena jen dvěma velkými motory, které jsme potřebovali již pro realizaci pohybu. Využít jsme proto museli střední motor s vyšším počtem otáček a neprůchozím kolmým uchycením.
Problém č. 1 - kolmé uchycení: Střední motor má řadu výhod, pro tuto realizaci se však příliš nehodil. Při přímém uchycení noh by vyčníval zcela mimo pejska. Bylo proto potřeba vymyslet takový převod, který by umožňoval podélné umístění a přichycení motoru v těle pejska a zároveň by ovládal k němu kolmě umístěnou osičku.
Problém č. 2 - výkon a rotace: Po úspěšné realizaci uchycení a kolmého převodu jsme očekávali, že vše již půjde bez dalších problémů. Pro převod jsme vymysleli dvě varianty. Jedna využívala stejně velká ozubená kolečka, která převáděla v poměru 1:1, druhá konstrukce měla z důvodu zmenšeného prostoru kolečko na motoru větší než kolečko na ose a tak pohyb osy oproti motoru urychlovala. Tato varianta se ukázala být zcela nepoužitelná a nedokázala s osou pohnout. Též varianta převodu 1:1 nebyla dobrá. Střední motor byl příliš rychlý a zadníma nohama hýbal příliš. Následnou zátěž při návratu nohou nezvládl a zasekl se, případně poškodil konstrukci. Řešením bylo pohyb motoru zpřevodovat do pomala a tím zvýšit ovladatelnost i sílu motoru. Z důvodu omezeného prostoru se jako ideální ukázalo využití šnekového převodu.

Problém č. 3 - zkrut osičky: Zadní nohy byly propojené jen pomocí křížové osičky. Jak se ukázalo, byla tato osička při pohybu motorů velmi namáhána, pejsek vstával nerovnoměrně a hrozilo její poškození. Pro rovnoměrné přenášení krutu byly obě části zpevněny a propojeny dvojicí rovných kostek, které můžete vidět na obrázku výše.
Problém č. 4 - nastavení nohou a překlápění robota: Až při tvorbě programu jsem zjistil, jak je otravné nastavovat nohy po nevydařeném pokusu do výchozí polohy. Model jsem proto mírně upravil a doplnil o ozubené kolečko pro možnost manuálního nastavení úhlu nohou vůči tělu při vypnutém robotu (viz černé ozubené kolečko na obrázku výše). Správné nastavení úhlu nohou bylo důležité zejména při návratu ze sedu, kdy se při špatném odhadu pejsek příliš zaklonil a převrátil se na záda. Ke zmírnění dopadu mimochodem sloužil také ocásek, který část energie pohltil a nasměroval pád robota do strany tak, aby primární pád nebyl na řídicí jednotku.
TIP pro verzi NXT: Velké servomotory sady NXT nemají kříže pro uchycení osičky pro náklon nohou. Tento problém můžete částečně obejít konstrukcí využívající zpevněné křížové T. Konstrukci naleznete na této adrese. U verze NXT je potřeba též, s ohledem na chybějící horní díry pro upevnění, upravit zpevnění konstrukce nohou.
Upevnění hlavy
Upevnění hlavy se zdálo být jednoduché. Opak byl však pravdou. Hlava tvořená řídicí jednotkou je nejtěžší částí robota, a proto ji bylo nutno umístit nejen tak, aby připomínala pejska, ale též i tak, aby se model při pohybu a sedu nepřeklápěl. Ani v našem modelu není vyvážení zcela optimální a při přílišném sedu způsobuje překlopení, ale po správném nastavení nedělá větší problémy. Hlava je umístěna pod úhlem, přední nohy jsou předsazeny.

Umístění senzoru
Ideálním místem pro umístění infračerveného senzoru je hlava. Senzoru nic nepřekáží, má plný rozhled a je navíc umístěn na nejvyšším místě, takže robot lze ovládat i ze stoje. Robot fungoval velmi dobře, jenže jako pejsek nevypadal. Rozhodli jsme se proto senzor umístit tak, aby nebyl příliš vidět a nekazil estetický dojem. Z technických důvodů bylo vybráno místo pod tělem (sedacím motorem) pejska. Nevýhoda tohoto řešení se objevila při ovládání. Díky nohám, které částečně zakrývají přímý výhled a odrážejí infračervené paprsky, se někdy stane, že snímač špatně vyhodnotí vzdálenost a polohu vysílače v určitém segmentu. Pejsek se pak nechová zcela podle našich očekávání, ale zase vypadá jako pejsek ;-).
Pro lepší ovládání z výšky jsme senzor mírně natočili směrem vzhůru. Přední červená spojka senzor držela, druhá zadní ho jen nadzvedávala.

Dokončení pejska
Na závěr už zbývalo dokončit pejska tak, aby vypadal jako pejsek. Přidali jsme plandající uši, bočnice a příčné spojky připomínající trup, drápky i dekoraci nožiček částečně zakrývající kolečka a přichytili kabely.
