Popularizace informatiky - LEGO EV3 - Robot v bludišti
Náměty dlouhodobých projektů pro popularizaci chemie
Robot v bludišti
Možnosti pohybu robota
Pohyb vpřed
Možnosti realizace
Nejjednodušší pohyb, který budeme při průjezdu robota bludištěm potřebovat, je přímý pohyb vpřed. V EV3 můžeme využívat následující možnosti řízení:
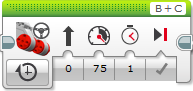
- řízení pomocí času v sekundách (viz ilustrační foto)
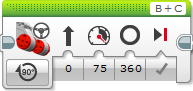
- řízení v úhlových stupních (0 - 360°), kde 360° se rovná jedna otáčka (viz ilustrační foto)
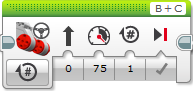
- řízení pomocí počtu otáček vykonaných motorem (viz ilustrační foto)
Poslední možností je nekonečné otáčení motoru. To nám ale pro bezproblémový průchod robota bludištěm nepomůže, protože nám neumožňuje řídit dobu pohybu.
Realizace pohybu vpřed
Chceme-li, aby se robot v EV3 pohyboval vpřed, musíme dodržet následující náležitosti:
- správně zvolit příslušné výstupní porty, na které jsou motory připojeny (A, B, C nebo D),
- u směru řízení nastavit přímý směr,
- nastavit dobu otáčení (v sekundách, stupních či otáčkách).
Poznámka: Nezapomeňte na to, že pokud řídíte motory po určitou dobu vyjádřenou v sekundách, tak motor urazí různou vzdálenost v závislosti na rychlosti otáčení, kterou nastavíte.
Natáčení do stran
S pohybem vpřed si při průjezdu bludištěm nevystačíme. Náš robot se bude muset natáčet různými směry. Pro to, abychom jej natočili požadovaným směrem můžeme využít dva základní způsoby realizace.
Otáčení kolem své osy
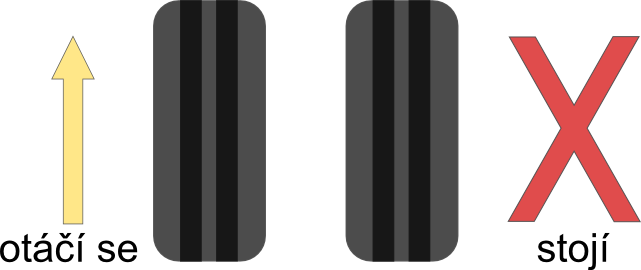
První možností natáčení je otáčení kolem osy robota. Provádí se tak, že motor, který je umístěn na straně, na kterou se má robot natočit se v potřebný okamžik zastaví a druhý motor se začne otáčet kolem své osy. Opíše tak část kružnice a zastaví se v potřebném směru. Nevýhodou tohoto způsobu je to, že otáčení o větší úhel trvá delší dobu, protože kolo, které se natáčí musí opsat velkou část kružnice.
Otáčení o určitý úhel
Druhá možnost řeší nedostatek otáčení kolem své osy. Jedná se o způsob natáčení, který je založen na principu natáčení pásových vozidel. Pro dosažení požadovaného úhlu natočení se kolo, které je na straně, kam chceme aby se robot natočil, otáčí vzad a druhé kolo vpřed. Díky tomu musí pro natočení vykonat každý motor kratší pohyb než ten, který vykonává jediný motor při otáčení kolem své osy.