
Popularizace informatiky - LEGO EV3 - Robot v bludišti
Náměty dlouhodobých projektů pro popularizaci chemie
Metodický list pro dlouhodobý badatelský projekt
Aktivita 1 - Průjezd jednoduchým bludištěm
|
Téma |
Průjezd jednoduchým bludištěm |
|
|
Tematický celek |
Robot v bludišti |
|
|
Motivační rámec |
S bludišti a labyrinty se setkáme v parcích zámků i různých zábavných centrech. Ve spojitosti s robotickou stavebnicí ale můžeme našeho robota potrápit orientací ve vlastnoručně vyrobeném bludišti. Jedná se o přesnou a precizní činnost. Robot nesmí vybočit z vytyčené dráhy a navíc se musí úspěšně dostat do cíle. Pomyslným zablouděním je sjetí ze stanovené dráhy či nenalezení bezpečné cesty do cíle. | |
|
Počet žáků |
8 - 10 studentů |
|
|
Věk žáků |
6. až 9. ročník ZŠ |
|
|
Pomůcky |
Robotická stavebnice EV3 (technické díly, řídící jednotka) - vlastnoručně sestavený model pojízdného robota. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si sestaví libovolný model pojízdného robota uzpůsobený k projetí vytvořeným bludištěm. Na základě dráhy stanoveného bludiště žáci vytvoří program, díky kterému robot najde cestu ze začátku bludiště do cíle s využitím pohybu vpřed a natočením o 90° v obou směrech. Při vytváření programu žáci uplatňují metody a způsoby měření vzdálenosti s robotickou stavebnicí a upravují program tak, aby průjezd robota byl co nejplynulejší a nejpřesnější. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím EV3 a dostatečným prostorem pro rozložení plánu bludiště. |
|
|
Cíle aktivity |
Žáci se naučí vytvořit program k projetí robota stanoveným bludištěm. Osvojí si způsoby měření vzdálenosti a zohlední tyto znalosti při vytváření programu. Budou schopni řídit robota všemi směry a přesně určovat a při programování používat natáčení o libovolný úhel. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Práce se servomotory. |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
20 minut |
Vytvoření modelu pojízdného robota. |
Individuální seznámení studentů se stavebnicí, tvorba modelu, koordinace činnosti vyučujícím. |
|
10 minut |
Vytváření programu pro přesný průjezd bludištěm. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Tvorba programu pro rozšiřující úkol. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na vytvářeném modelu. Na závěr bude zhodnocena kvalita, originalita, funkčnost a úplnost modelu a programu.. |
|
|
Návaznosti |
Na tuto aktivitu navazuje Aktivita 2 - Průjezd členitým bludištěm. |
|
Zadání
Vytvořte program, pomocí kterého robot projede jednoduchým bludištěm.
- Připravte si následující model bludiště.
- Můžete si jej sestavit nebo si vytisknout přiložený model, který si slepíte z jednotlivých tištěných dílů.
- Pečlivě si změřte vzdálenost, kterou má robot urazit.
- Zvolte si vhodný způsob řízení robota pro co nejpřesnější ujetí potřebné vzdálenosti.
- Vyzkoušejte, který způsob natáčení bude vhodný pro realizaci natočení o 90°.
- Program zkompletujte.
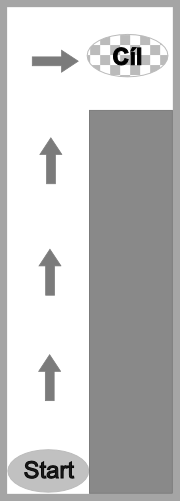
Vzorový program ve formátu .ev3 ke stažení
Grafický návrh bludiště ke stažení (v PDF) ve formátu A2
Upozornění: Přiložený program je pouze orientační. Ujeté vzdálenosti a potřebná natočení je potřeba upravovat v závislosti na velikosti tištěného bludiště.
Rozšiřující zadání
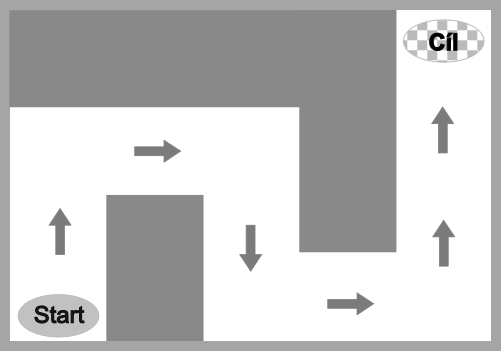
Na základě znalostí získaných v předchozím úkolu sestavte program, díky kterému robot projede následující bludiště.
- Bludiště opět buďto sestavte nebo slepte z jednotlivých tištěných dílů.
- Vytvořte program s využitím pohybu vpřed a natočení o 90° v obou možných směrech.
Vzorový program ve formátu .ev3 ke stažení
Grafický návrh bludiště ke stažení (v PDF) ve formátu A1
Grafický návrh bludiště ke stažení (v PDF) ve formátu A0
Upozornění: Přiložený program je pouze orientační. Ujeté vzdálenosti a potřebná natočení je potřeba upravovat v závislosti na velikosti tištěného bludiště.