
Počítačová animace
3. Vysokoúrovňová animace
Vysokoúrovňová animace pracuje s operacemi, které se skládají z nízkoúrovňové animace. Pomocí nízkoúrovňové animace se vytvoří pohyby, jako například kolize, která se využije ve vysokoúrovňové animaci.
Operace se dělí na vyšší a nižší a lze z nich vytvářet knihovny pohybů, které můžeme dále využívat. Tyto knihovny slouží jako stavební kameny animací v počítačových programech, které se zabývají tvorbou počítačové animace. Vytvořené knihovny obsahují různé funkce na ovládání pohybu, jako například funkce utíkej rychle nebo utíkej pomalu.
Ve vysokoúrovňové animaci používáme segmentovou strukturu, díky které dokážeme animovat například části lidského těla, viz obrázek 49. Segmentovou strukturu tvoří objekty, které jsou mezi sebou spojeny. Ve spojení dvou objektů s nimi lze otáčet. Toto spojení se nazývá link. Otevřená segmentová struktura je označení pro segmentovou strukturu, která je na jednom konci pevně ukotvena a na druhém konci je volně pohyblivá, nezakotvená. Takto volnému bodu se říká koncový efektor. Příkladem segmentové struktury může být lidská paže, která je na jednom konci spojená s tělem a na druhém konci zakončená prsty.
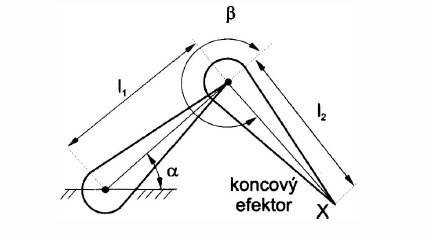
Obrázek 49: Příklad jednoduché otevřené segmentové struktury se dvěma segmenty
Pro určení polohy segmentové struktury je zapotřebí souřadnicový systém a dalších šest hodnot. První tři hodnoty určí polohu struktury pomocí souřadnic. Další tři hodnoty určují natočení struktury vzhledem k souřadnicové ose. Tyto popsané hodnoty se označují jako stupně volnosti.
Stavový prostor tvoří všechny stavy, do kterých můžeme segmentovou strukturu nastavit. Okamžitý stav objektu je popsán jako stavový vektor.
Ke zjištění souřadnic koncového efektoru a segmentové struktury slouží dvě metody, a to přímá a inverzní kinematika. Metoda přímé kinematiky určuje nastavení úhlu jednotlivých stavových vektorů od počátku ke koncovému efektoru. Jako příklad můžeme použít lidskou ruku, která chce uchopit kliku od dveří. Počátek je rameno a koncový efektor je zápěstí. Aplikace přímé kinematiky spočívá v nastavení úhlů kloubů postupně od ramene přes loket až po zápěstí. Pokud nastane chyba v aplikaci v některém bodě, nebo zdali sestavení neodpovídá skutečnosti, musíme celý proces zopakovat, což je neefektivní.
Použití inverzní kinematiky spočívá v nalezení stavového vektoru, pokud známe koncový efektor. Jde o inverzní algoritmus, kterému zadáme koncovou polohu, podle které se stavový vektor dopočítá. Jako příklad inverzní kinematiky je možné uvést jízdu na kole, kdy pomocí koncového efektoru, v tom to případě je to úhel chodidla, se dopočítají úhly ohnutí kloubu kolena.