Programovací prostředí RobotC
| Stránky: | Moodle ZČU |
| Kurz: | 2CZV031 - Bádáme v kroužku informatiky na SŠ |
| Kniha: | Programovací prostředí RobotC |
| Vytiskl(a): | Nepřihlášený host |
| Datum: | pondělí, 5. října 2026, 08.25 |
Popis
Název projektu 1
Obsah
- 1. Základní informace o projektu
- 2. Motivační rámec projektu
- 3. Poznámky k využití přístrojů
- 4. Projektový deník
- 5. Grafické programovací prostředí RobotC
- 6. Základy tvorby programu
- 7. Textově orientované programovací prostředí
- 7.1. Aktivita 1 - Lopatková turbína
- 7.2. Aktivita 2 - Kuchyňská minutka
- 7.3. Aktivita 3 - Řízení pásového transportéru
- 7.4. Aktivita 4 - Železniční přejezd
- 7.5. Aktivita 5 - Kreslicí tabulka
- 7.6. Aktivita 6 - Ruční mixér
- 7.7. Aktivita 7 - Rozpoznávač barev
- 7.8. Aktivita 8 - Detektor pádu pevného disku
- 7.9. Aktivita 9 - Turniket
- 7.10. Aktivita 10 - Bomba
- 7.11. Aktivita 11 - Detektor světla
- 7.12. Aktivita 12 - Stopky
- 8. Tipy a triky
- 9. Závěrečné tipy
1. Základní informace o projektu
Název
Programovací prostředí RobotC
Anotace programu/zaměření/hlavní cíl
Programovací prostředí RobotC je programovací prostředí založené na syntaxi programovacího jazyka C. Je určeno pro vytváření programů pro ovládání širokého spektra robotických stavebnic. Jedná se například o VEX, RCX nebo Arduino. V této kapitole se seznámíte se samotným programovacím prostředím, jeho funkcemi a ovládáním a základní funkci si procvičíte díky množství připravených aktivit.
Cílová skupina
1. až 4. ročník SŠ a odpovídající ročníky gymnázií
Organizační podmínky
Spolupráce studentů ve dvoučlenných, maximálně tříčlenných skupinách.
Pomůcky
Robotická stavebnice EV3, programovací prostředí RobotC.
Časová náročnost (popř. jak je možné program rozložit – jedná- li se o celoroční program)
Odhadovaná doba - zhruba 15 - 20 vyučovacích hodin.
Vazba na RVP
Rámcový vzdělávací program pro gymnázia.
Mezipředmětové vazby
Informatika (informační a komunikační technologie), elektrotechnika.
Fáze projektu
Finální verze.
2. Motivační rámec projektu
Text:
Grafická programovací prostředí typu EV3 umožňují nezkušeným uživatelům nahlédnout do tajů programování s pomocí robotické stavebnice. Logickým uspořádáváním a propojováním programových bloků zjednodušují první kroky a uvedení do problematiky pro nezkušené programátory.
Programovací prostředí RobotC od společnosti Robomatter, jehož syntaxe je založena na principu programovacího prostředí C, můžeme považovat za další krok na cestě k pochopení složitějších principů programování. Díky širším možnostem, které oproti grafickým programovacím prostředím nabízí, je možné vytvářet složitější programové konstrukty. Podobnost se syntaxí programovacího jazyka C může být také jedním z prvních kroků k pochopení tohoto jazyka. Prostředí RobotC není vyvíjeno pouze pro platformu LEGO Mindstorms EV3, ale i jiné (např. VEX, RCX nebo Arduino).
Doporučený multimediální materiál
Oficiální stránky výrobce programovacího prostředí: více ZDE
On-line dostupná uživatelská příručka pro RobotC: více ZDE
3. Poznámky k využití přístrojů
Pro tvorbu úvodu do práce s programovacím prostředím RobotC a sestavení úloh byla použita základní sada stavebnice EV3. Další informace o ní nalezenete na následujících odkazech:
Informace na oficiálních internetových stránkách výrobce: ZDE
On-line uživatelský manuál pro programovací prostředí RobotC: ZDE
4. Projektový deník
Projektový deník slouží k evidenci postupu žáků ve studiu kapitoly. Tabulky jsou uzpůsobeny tak, aby si žák měl možnost poznamenat problémy, které musel při řešení programové úlohy řešit, a co mu činilo u příkladu největší obtíže. Po kontrole zápisu a příslušného programu, případně modelu, vyučujícím je do tabulky zapsáno hodnocení splnil, nebo nesplnil. V případě potřeby může být doplněna také známka.
Projektový deník ke stažení (ve formátu PDF):
5. Grafické programovací prostředí RobotC
Aktuální verze programovacího prostředí RobotC (4.X) neumožňuje pouze vytvářet programový kód zápisem programovacího jazyka založeného na jazyce C, jako tomu bylo dříve, aktuálně obsahuje také grafický režim zápisu programového kódu.
Popis prostředí
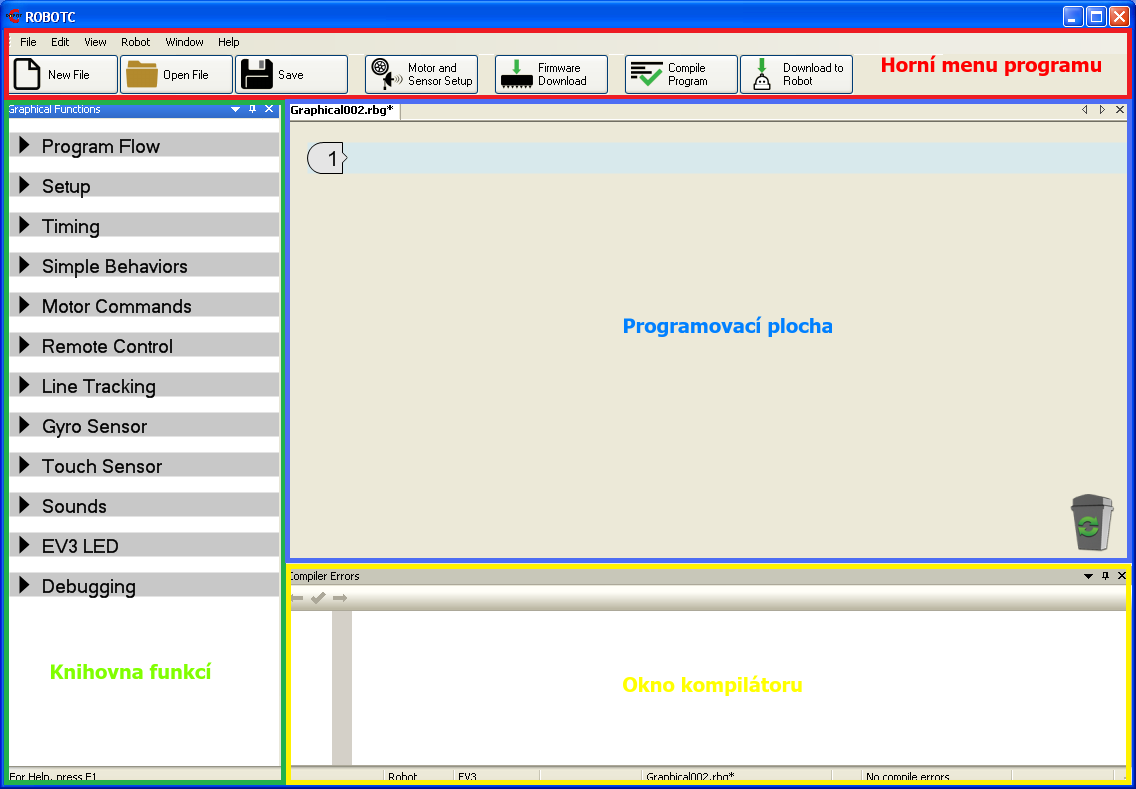
Na ilustračním obrázku můžete vidět náhled grafické verze programovacího prostředí RobotC. Můžeme si jej rozdělit do čtyř základních částí:
Horní menu programu
Horní část programovacího prostředí (označena červeně) obsahuje standardní menu pro práci se souborem, editace a různé nastavení prostředí. Ve spodní části menu je umístěno několik pohotovostních tlačítek pro usnadnění vytváření programu. Jedná se o často využívané funkce při tvorbě programu.
New file - vytvoření nového programu.
Open file - otevření existujícího souboru.
Save - uložení programu.
Motor and Sensor Setup - deklarace motorů a senzorů.
Firmware Download - nahrání firmware.
Compile Program - kompilace programu.
Download to Robot - nahrání programu do řídicí jednotky EV3.
Knihovna funkcí
V levé části prostředí (označeno zeleně) se nachází knihovna programových funkcí, které je možné drag and drop způsobem přetáhnout na programovací plochu.
Programovací plocha
Největší část okna programovacího prostředí určená pro tvorbu programu pomocí skládání a vnořování jednotlivých grafických příkazů a funkcí.
Okno kompilátoru
Okno, ve kterém se zobrazují chyby a upozornění po kompilaci programu.
6. Základy tvorby programu
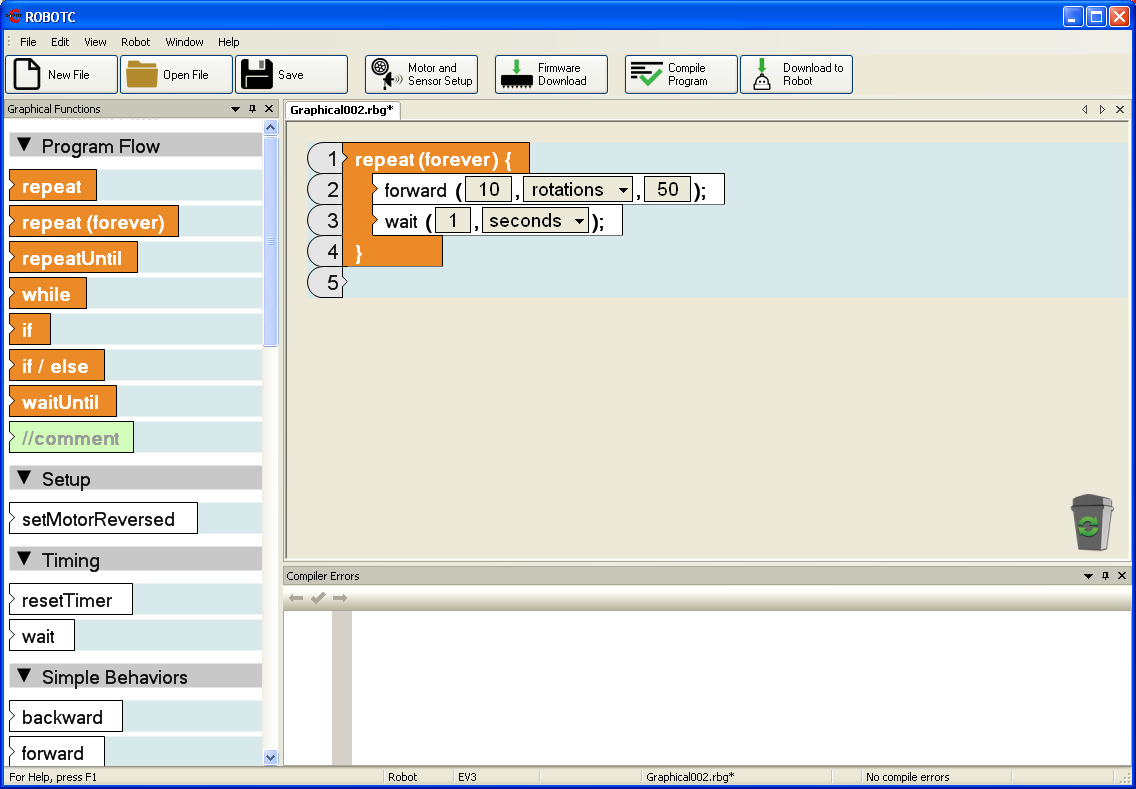
Grafická verze programovacího prostředí RobotC obsahuje v levé části knihovnu příkazů a funkcí, které je možné přetáhnout a umístit na programovací plochu. Na ilustračním obrázku můžete vidět příklad zápisu jednoduchého nekonečného cyklu. Jednotlivé funkce obsahují rozbalovací nabídky, ze kterých je možné volit parametry nebo měnit vstupní hodnoty.
Nevýhody grafické verze programovacího prostředí RobotC
Grafická verze programovacího prostředí RobotC neobsahuje všechny funkce, které obsahuje verze s textovým zápisem programového kódu. Zcela například chybí možnost jakéhokoliv výpisu na displej. Dále je také citelná absence vytváření proměnných a konstant.
Využitelnost prostředí
Programovací prostředí se dá využít pro základní výuku algoritmizace. Žáci se s jeho pomocí mohou naučit vytvářet jednoduché postupy pro řešení jednoduchých problémů. V následujících kapitolách naleznete náměty na aktivity pro grafickou verzi programovacího prostředí. Jedná se o vybrané aktivity, se kterými se setkáte v části věnované programovacímu prostředí EV3. Můžete tak porovnat jejich zápis v jiném programovacím prostředí.
6.1. Aktivita 1 - Ruční mixér
|
Téma |
Ruční mixér s použitím dotykového senzoru |
|
|
Tematický celek |
Programovací prostředí RobotC (grafická verze prostředí) |
|
|
Motivační rámec |
Dotykový senzor se hodí pro několik možností využití. Typicky se využívá jako tlačítko. Jeho velmi užitečnou vlastností je možnost rozeznávat tři stavy stisku. Tato aktivita se věnuje jeho použití jako spouštěče určité činnosti jiného zařízení. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem této aktivity je seznámit studenty s možnostmi použití dotykového senzoru. Ten je v úkolu použit jako tlačítko ručního mixéru. Mixér je poháněn pomocí středního motoru. Při ovládání rozlišuje tři stavy. Po prvním stisku a uvolnění se roztočí pomaleji, po dalším stisku maximální rychlostí a při třetím stisku se vypne. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Studenti se naučí využívat dotykový senzor a rozeznávat jeho možné stavy. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Základní ovládání programovacího prostředí RobotC, základy algoritmizace. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
10 minut |
Stavba modelu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
15 minut |
Tvorba programu a průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
5 minut |
Závěrečné testování funkčnosti. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na úloze, spolupráce studentů ve skupině a kvalita výsledného modelu a programu. |
|
Zadání
Aktivita si klade za cíl vás seznámit s funkcemi dotykového senzoru. V následující úloze se naučíte využít dotykový senzor jako spouštěč či přepínač určité reakce. Váš úkol je následující:
- Postavte vhodný model ručního mixéru, který bude ovládán pomocí tlačítka dotykového senzoru.
- Po prvním stisknutí se mixér roztočí pomaleji, při druhém zrychlí na maximum a při třetím zastaví.
Řešení pro grafickou verzi programovacího prostředí RobotC
Řešení v grafické verzi RobotC se liší od textového zápisu. Nesmíte zapomenout na správnou deklaraci motorů a senzoru tak, aby byla zajištěna funkčnost programu.
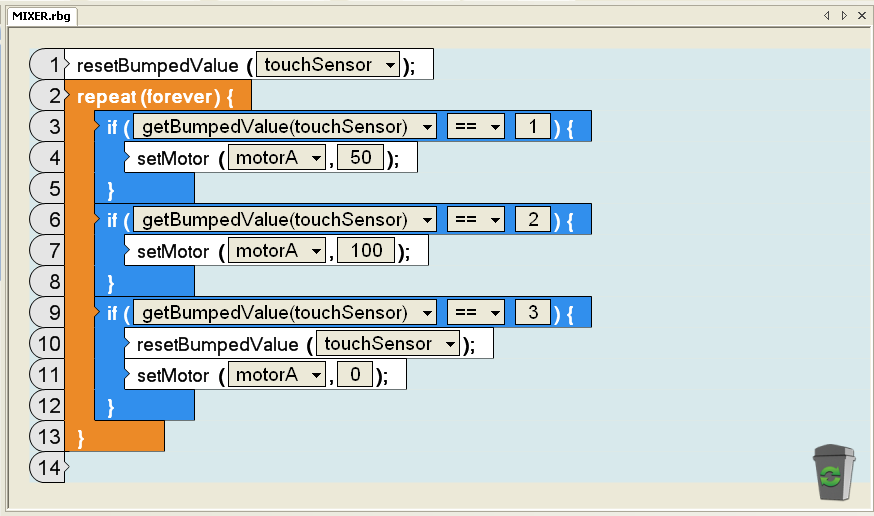
Neustálé provádění programu zaručíme cyklem repeat (forever). Následně v programu ověřujeme počet stisknutí tlačítek. Na základě zjištěné hodnoty je ovlivňována rychlost otáčení motoru, který pohání ruční mixér. V úloze si procvičíte práci s cykly, podmínkami, vyhodnocování hodnoty zjištěné senzorem a také nastavení rychlosti otáčení motoru.
Vysvětlivky ke zdrojovému kódu
resetBumpedValue () - nulování čítače stisků tlačítka dotykového senzoru
repeat (forever) - cyklus s nekonečným počtem vykonávání
if () - podmínka
getBumpedValue() - detekce počtu stisknutí tlačítka dotykového senzoru
setMotor () - ovládání rychlosti otáčení motoru
Výsledný program ke stažení ve formátu .RBG
6.2. Aktivita 2 - Výstražný semafor se zvukovou signalizací
|
Téma |
Výstražný semafor se zvukovou signalizací |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Signalizace železničního přejezdu upozorňuje řidiče, že se k přejezdu blíží vlak, a je tudíž životu nebezpečné do něj vjíždět. Podoba železniční signalizace je různá. V této úloze si vytvoříte program, který bude simulovat funkci světelné signalizace na železničním či jiném přejezdu. Přidanou hodnotou bude zvuková signalizace upozrňující na blížící se nebezpečí. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím EV3. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem žáků je využít zvukovou a světelnou signalizaci řídicí jednotky jako signalizátor blížícího se nebezpečí na železničním přejezdu. Detektorem blížícího se vlaku se stane ultrazvukový senzor, který pomocí naměřené vzdálenosti spustí světelnou a zvukovou signalizaci. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat světelnou a zvukovou signalizaci řídicí jednotky. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce se světelnou a zvukovou signalizací. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
40 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňujích multimediálních prvků. |
|
Zadání
Využijte řídicí jednotku k vytvoření programu, který bude simulovat signalizaci blížícího se vlaku na železničním přejezdu. Požadavky na tvorbu budou následující:
- Použijte ultrazvukový senzor pro detekci blížícího se vlaku.
- Při naměření kritické vzdálenosti se spustí přerušovaná světelná a také zvuková signalizace.
- Jakmile se pomyslný vlak vzdálí opět za kritickou vzdálenost, signalizace se vypne.
Řešení pro grafickou verzi programovacího prostředí RobotC
Na obrázku můžete vidět zápis programového kódu úlohy v grafickém zápisu programovacího prostředí RobotC. Celý program se vykonává neustále dokola, proto je použit cyklus repeat(forever). Dále je v úloze použita výstražná zvuková signalizace a také podsvícení tlačítek řídicí jednotky. Chování výstrahy je řízeno pomocí vzdálenosti snímané ultrazvukovým senzorem.
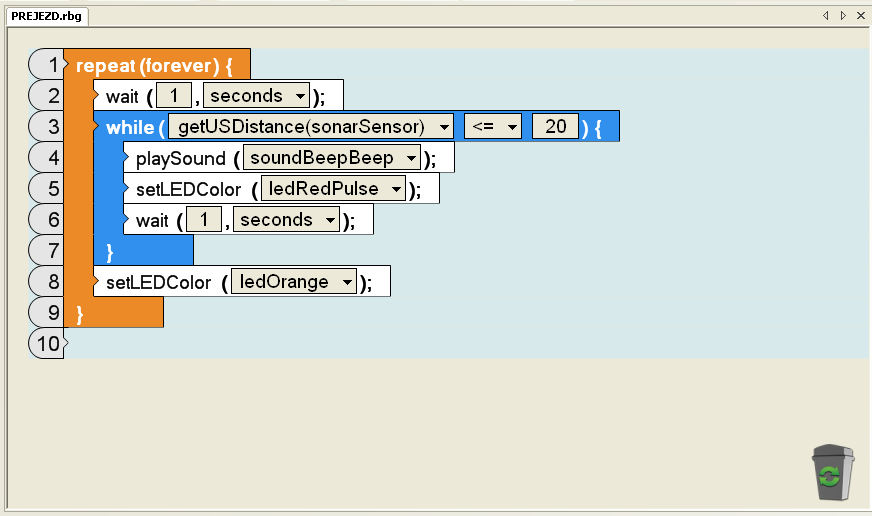
Vysvětlivky ke zdrojovému kódu
repeat (forever) - cyklus s nekonečným počtem vykonávání
while () - cyklus s podmínkou na začátku
wait () - oddálení vykonávání příkazu
getUSDistance () - funkce pro získání hodnoty snímané ultrazvukovým senzorem
playSound () - příkaz pro přehrání zvuku
setLEDColor () - nastavení barvy, kterou bude svítit čelní panel řídicí jednotky
Výsledný program ke stažení ve formátu .RBG
6.3. Aktivita 3 - Detektor pádu pevného disku
|
Téma |
Detektor pádu disku |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Nenadálé problémy se spuštěním počítače mohou někdy pramenit z poruchy pevného disku počítače. Stát se tak může i v jiných případech. Například při pádu spuštěného notebooku na zem. Ať již je příčina jakákoliv, ve velké většině případů nastane nepříjemná ztráta dat. Pevné disky ovšem obsahují zařízení, které při detekci pádu dokáže bezpečně zaparkovat zápisovou hlavu tak, aby nedošlo k poškození disku. My si takové zařízení zkusíme vytvořit díky robotické stavebnici za pomoci gyroskopického senzoru. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si nejprve sestaví jednoduchý model pevného disku. Uvnitř se pokusí vytvořit pohyblivý mechanismus, který bude simulovat jeho funkci (např. motor nebo pohyblivé rameno). Zařízení pro detekci pádu bude představovat gyroskopický senzor. Následně vytvoří program, který při prudké změně polohy zastaví chod disku. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat gyroskopický senzor. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s barevným senzorem. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
15 minut |
Tvorba modelu disku. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
15 minut |
Testování funkčnosti modelu a programu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňujích multimediálních prvků. |
|
Zadání
Vytvořte funkční model pevného disku se zařízením pro detekci pádu. Požadavky na konstrukci modelu a program budou následující:
- Sestavte jednoduchý model pevného disku.
- Uvnitř bude umístěn pohyblivý mechanismus poháněný například motorem.
- Pro detekci pádu použijte gyroskopický senzor.
- Jakmile bude detekována prudká změna polohy, chod disku se zastaví.
Řešení pro grafickou verzi programovacího prostředí RobotC
Obrázek ilustruje zápis grafického programového kódu programu pro ovládání detektoru pádu disku. Pro nekonečné provádění programu je použit nekonečný cyklus repeat(forever). Následně je detekována poloha disku. Při pouze drobném chvění gyroskopického senzoru pokračuje disk v chodu. Pokud je detekován prudký otřes nebo volný pád, je motor na 5 vteřin vypnut.
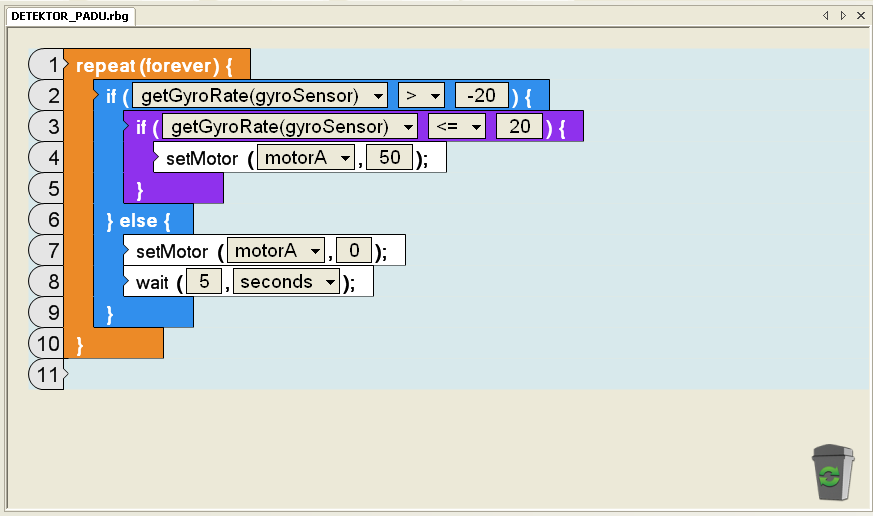
Vysvětlivky ke zdrojovému kódu
repeat (forever) - cyklus s nekonečným počtem vykonávání
if () - podmínka
getGyroRate () - zjištění hodnoty snímané senzorem
setMotor () - nastavení rychlosti otáčení motoru
wait () - oddálení vykonávání příkazu
Výsledný program ke stažení ve formátu .RBG
7. Textově orientované programovací prostředí
Charakteristika prostředí:
- program vytvářen textovým zápisem programovacího jazyka,
- syntaxe jazyka založena na bázi programovacího jazyka C,
- tvůrce prostředí - Robomatter, Inc.
Popis jednotlivých částí RobotC
Horní menu programu:
- nalezneme jej v horní části programovacího prostředí,
- obsahuje základní volby pro práci se souborem (vytvoření nového programu, otevření nebo uložení),
- zobrazení různých plovoucích panelů nástrojů,
- nastavení využívané platformy, aktualizace firmware, konfigurace motorů a senzorů.
Akční ikony:
- New File - vytvoření nového souboru,
- Open File - otevření existujícího programu,
- Save - uložení vytvářeného programu,
- Fix Formatting - naformátuje ve zvoleném souboru veškeré odsazení a závorky,
- Motor and Sensor Setup - volba sloužící k nastavení motorů a senzorů (přiřazení na porty, pojmenování, volba režimu),
- Firmware Download - nahrání firmware do řídíïcí jednotky,
- Compile Program - kompilace programu (bez nahrání programu do řídicí jednotky),
- Download to Robot - kompilace programu s následným nahráním do paměti řídicí jednotky,
- Start - spustí provádění programu (zobrazí se až po nahrání programu do paměti řídicí jednotky),
- Stop - zastaví provádění spuštěného programu (zobrazí se až po nahrání programu do paměti řídicí jednotky).
Knihovna funkcí:
- umístěna vlevo,
- obsahuje stromovou strukturu všech kategorií, kde jsou umístěny využitelné funkce a příkazy.
Programovací plocha:
- prostor pro zápis programu,
- pro snazší orientaci v programu je vlevo umístěno číslování jednotlivých řádků programu.
Okno kompilátoru:
- na tomto místě se zobrazují chyby v programu zjištěné při kompilaci.
Poznámka
V následujících podkapitolách naleznete návrhy aktivit na procvičení práce s moduly stavebnice LEGO Mindstorms EV3 v programovacím prostředí RobotC. Úlohy jsou ve většině totožné s úlohami obsaženými v kapitole o programovacím prostředí EV3. Díky tomu si můžete procvičit tvorbu paralelně jak v grafickém, tak i textovém programovacím prostředí.
7.1. Aktivita 1 - Lopatková turbína
|
Téma |
Lopatková turbína |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Trendem dnešní doby je využívání obnovitelných zdrojů energie. Zásoba přírodních zdrojů není nevyčerpatelná, a tak musíme stále hledat vhodné alternativy. Během slunečných dnů můžeme využívat například solární panely. Jak ovšem vyrábět elektřinu ve stejném objemu i v období, kdy není světla dostatek nebo v noci? V této úloze si sestrojíte jednoduchou turbínu fungující jako záložní způsob výroby energie v situacích, kdy je světla nedostatek. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si nejprve vytvoří jednoduchý model lopatkové turbíny. Ta bude poháněna pomocí střední motoru. Její chod bude řízen barevným senzorem, který pomocí detekce okolního světla bude řídit rychlost otáčení. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat střední motoru k pohonu rotačních součástí a řídit rychlost otáčení v závislosti na jiném zařízení. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s barevným senzorem. |
|
| Mezipředmětové vztahy |
Fyzika (světlo), Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
15 minut |
Tvorba modelu robota. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Testování funkčnosti modelu a programu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňujích multimediálních prvků. |
|
Zadání
Vytvořte funkční model turbíny jako záložního zdroje výroby elektrické energie. Požadavky na konstrukci modelu a program budou následující:
- Lopatky turbíny budou poháněny středním motorem.
- Řízení rychlosti otáčení bude prováděno díky barevnému senzoru.
- Čím nižší bude intenzita okolního světla, tím se bude turbína otáčet rychleji.
- V programu vhodně nastavte prahovou hodnotu dostatečného slunečního svitu, při kterém se turbína zastaví.
Výsledný program ke stažení ve formátu .C
7.2. Aktivita 2 - Kuchyňská minutka
|
Téma |
Kuchyňská minutka |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Pravděpodobně každý z nás se někdy v kuchyni setkal s kuchyňskou minutkou. Malým zařízením sloužícím k měření času při přípravě pokrmů. Využívaly ji naše babičky i maminky. Doba pokročila a z klasických manuálních se vyvinuly i pokročilejší digitální, které jsou často opatřené displejem. Vše potřebné k tomu, abychom podobnou minutku vytvořili z robotické stavebnice, ovšem máme k dispozici i my. Postačí nám k tomu displej řídicí jednotky a otočný mechanismus zajistí servomotor. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si nejprve vytvoří vhodnou konstrukci kuchyňské minutky sestávající ze servomotoru opatřeného dobře ovladatelným otáčecím mechanismem pro zajištění pohodlného nastavení času měření. Odpočítávání začne ve chvíli, kdy bude stisknuto tlačítko připevněného dotykového senzoru. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat servomotor k ovládání pohyblivých součástí a pracovat s měřením a ovlivňováním vykonaného počtu otáček. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s dotykovým senzorem. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
15 minut |
Tvorba modelu robota. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
30 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
10 minut |
Testování funkčnosti modelu a programu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňujích multimediálních prvků. |
|
Zadání
Vytvořte funkční model kuchyňské minutky. Požadavky na konstrukci modelu a program budou následující:
- Otočný mechanismus minutky bude realizován pomocí servomotoru.
- Natočením mechanismu se díky detekci počtu otáček vyhodnotí, jak dlouhý časový úsek se má měřit.
- Nastavovovaný čas by se měl zobrazit na displeji.
- Při měření času by se měla minutka otáčet a konec odpočítávání by měl oznámit zvukový signál.
Výsledný program ke stažení ve formátu .C
7.3. Aktivita 3 - Řízení pásového transportéru
|
Téma |
Řízení pásového transportéru |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
V těžko dostupných terénech na nestabilním podkladu často kolová vozidla nezvládnou bez problému průchod terénem. Je potřeba proto využít vozidla pásová. Využívají se v armádě, ale i mezi civilními občany. Typickým příkladem je sněžná rolba nebo pásový transportér. V této aktivitě si podobné vozidlo sestavíme a hlavně se je naučíme ovládat. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si nejprve vytvoří model pojízdného robota opatřeného pásy. Robot bude opatřen dvěma dotykovými senzory. V případě, že budou stisknuta tlačítka obou senzorů současně, robot se bude pohybovat vpřed. Při stisku pouze jediného z tlačítek se bude robot pohybovat na zvolenou stranu. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat alternativní způsob pohonu servomotorů (pomocí pásů). |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost možností řízení motorů, práce s dotykovým senzorem a znalost práce s cykly a podmínkami. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
20 minut |
Tvorba modelu robota. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
5 minut |
Testování funkčnosti modelu a programu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocen bude sestavený model robota a úplnost a funkčnost vytvářeného programu. |
|
Zadání
Vytvořte funkční model robota poháněného pásy. Požadavky na konstrukci modelu a program budou následující:
- robot musí být dobře manévrovatelný a pásy na modelu dobře upevněny,
- natáčení robota do stran bude prováděno dvěma dotykovými senzory plnícími funkci joysticku,
- volte vhodnou rychlost otáčení motorů pro dobrou pohyblivost modelu.
Výsledný program ke stažení ve formátu .C
7.4. Aktivita 4 - Železniční přejezd
|
Téma |
Železniční přejezd |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Signalizace železničního přejezdu upozorňuje řidiče, že se k přejezdu blíží vlak, a je tudíž životu nebezpečné do něj vjíždět. Podoba železniční signalizace je různá. V této úloze si vytvoříte program, který bude simulovat funkci světelné signalizace na železničním přejezdu. Přidanou hodnotou bude zvuková signalizace upozorňující na blížící se nebezpečí. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC (textová verze). |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem žáků je využít zvukovou a světelnou signalizaci řídicí jednotky jako signalizátor blížícího se nebezpečí na železničním přejezdu. Detektorem blížícího se vlaku se stane ultrazvukový senzor, který pomocí naměřené vzdálenosti spustí světelnou a zvukovou signalizaci. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat světelnou a zvukovou signalizaci řídicí jednotky. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce se světelnou a zvukovou signalizací. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
40 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňujích multimediálních prvků. |
|
Zadání
Využijte řídicí jednotku k vytvoření programu, který bude simulovat signalizaci blížícího se vlaku na železničním přejezdu. Požadavky na tvorbu budou následující:
- Použijte ultrazvukový senzor pro detekci blížícího se vlaku.
- Při naměření kritické vzdálenosti se spustí přerušovaná světelná a také zvuková signalizace.
- Jakmile se pomyslný vlak vzdálí opět za kritickou vzdálenost, signalizace se vypne.
Výsledný program ke stažení ve formátu .C
7.5. Aktivita 5 - Kreslicí tabulka
|
Téma |
Kreslící tabulka |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Mnoho z nás si z dětství pamatuje ruční kreslicí tabulku s displejem a dvěma ovládajícími kolečky pro kreslení. Jedno kolečko pro kreslení v horizontálním a druhé ve vertikálním směru. Jelikož tyto hračky nahradily jiné, mnohem propracovanější, setkáme se s takovou tabulkou jen zřídka. Není pro nás ovšem žádný problém si takovou tabulku pomocí robotické stavebnice vyrobit přímo pomocí řídicí jednotky. Jako ovládací prvky nám postačí její tlačítka. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem žáků je vytvořit kreslicí tabulku pomocí displeje řídicí jednotky. Při stisku směrových tlačítek se bude vždy vykreslovat do požadovaného směru. Středové tlačítko slouží k mazání plochy displeje. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí vykreslovat či vypisovat různé prvky na plochu displeje řídicí jednotky. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s tlačítky řídicí jednotky. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
40 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňujích multimediálních prvků. |
|
Zadání
Vytvořte funkční model kreslicí tabulky. Požadavky na tvorbu budou následující:
- Pro kreslení využijte plochu displeje řídicí jednotky.
- Ovládání při vykreslování budou obstarávat tlačítka řídicí jednotky.
- Prostřední tlačítko bude sloužit k mazání plochy displeje.
Výsledný program ke stažení ve formátu .C
7.6. Aktivita 6 - Ruční mixér
|
Téma |
Ruční mixér s použitím dotykového senzoru |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Dotykový senzor se hodí pro několik možností využití. Typicky se využívá jako tlačítko. Jeho velmi užitečnou vlastností je možnost rozeznávat tři stavy stisku. Tato aktivita se věnuje jeho použití jako spouštěče určité činnosti jiného zařízení. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem této aktivity je seznámit studenty s možnostmi použití dotykového senzoru. Ten je v úkolu použit jako tlačítko ručního mixéru. Mixér je poháněn pomocí středního motoru. Při ovládání rozlišuje tři stavy. Po prvním stisku a uvolnění se roztočí pomaleji, po dalším stisku maximální rychlostí a při třetím stisku se vypne. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Studenti se naučí využívat dotykový senzor a rozeznávat jeho možné stavy. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s dotykovým senzorem. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
10 minut |
Stavba modelu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
15 minut |
Tvorba programu a průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
5 minut |
Závěrečné testování funkčnosti. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na úloze, spolupráce studentů ve skupině a kvalita výsledného modelu a programu. |
|
Zadání
Aktivita si klade za cíl vás seznámit s funkcemi dotykového senzoru. V následující úloze se naučíte využít dotykový senzor jako spouštěč či přepínač určité reakce. Váš úkol je následující:
- Postavte vhodný model ručního mixéru, který bude ovládaný pomocí tlačítka dotykového senzoru.
- Po prvním stisknutí se mixér roztočí pomaleji, při druhém zrychlí na maximum a při třetím zastaví.
Výsledný program ke stažení ve formátu .C
7.7. Aktivita 7 - Rozpoznávač barev
|
Téma |
Rozpoznávač barev s využitím barevného senzoru |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Ne každý z nás má barevné cítění a okamžitě rozpozná, o jakou barvu se jedná. Pociťujeme to hlavně při nákupu oblečení. Barev existuje tolik, že se v nich laik téměř nevyzná. Díky robotické stavebnici si ale dokážeme sestrojit jednoduchý rozpoznávač barev, který nám alespoň základní barvy dokáže určit. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC (textová verze). |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem studentů je vytvořit jednoduchý model ručního rozpoznávače barev, který bude opatřený barevným senzorem. Ten bude zjišťovat barevný odstín snímaného materiálu a barvu následně vypíše na displej řídicí jednotky. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Studenti se naučí pracovat s barevným senzorem, seznámí se s jeho možnými režimy a s jeho využitím sestrojí jednoduché zařízení k rozpoznávání barev. | |
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s barevným senzorem. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace), fyzika (světlo). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
10 minut |
Stavba modelu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
15 minut |
Tvorba programu a průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
5 minut |
Závěrečné testování a praktické ověření funkčnosti. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na projektu a kvalita a funkčnost sestaveného modelu a vytvořeného programu. |
|
Zadání
V této aktivitě je vaším úkolem sestavit jednoduchý ruční rozpoznávač barev. Pro úspěšné splnění úlohy naplňte následující požadavky:
- Sestavte model ručního rozpoznávače barev, který bude možné držet v jedné ruce (využijte barevný senzor).
- Jakmile namíříte senzor na povrch, jehož barvu potřebujeme zjistit, informace o zjištěné barvě se vypíše na displej řídicí jednotky.
Výsledný program ke stažení ve formátu .C
7.8. Aktivita 8 - Detektor pádu pevného disku
|
Téma |
Detektor pádu disku |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Nenadálé problémy se spuštěním počítače mohou někdy pramenit z poruchy pevného disku počítače. Stát se tak může i v jiných případech. Například při pádu spuštěného notebooku na zem. Ať již je příčina jakákoliv, ve velké většině případů nastane nepříjemná ztráta dat. Pevné disky ovšem obsahují zařízení, které při detekci pádu dokáže bezpečně zaparkovat zápisovou hlavu tak, aby nedošlo k poškození disku. My si takové zařízení zkusíme vytvořit díky robotické stavebnici za pomoci gyroskopického senzoru. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Žáci si nejprve sestaví jednoduchý model pevného disku. Uvnitř se pokusí vytvořit pohyblivý mechanismus, který bude simulovat jeho funkci (např. motor nebo pohyblivé rameno). Zařízení pro detekci pádu bude představovat gyroskopický senzor. Následně vytvoří program, který při prudké změně polohy zastaví chod disku. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Žáci se naučí využívat gyroskopický senzor. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost funkce a režimů gyroskopického senzoru. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace úloh). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
15 minut |
Tvorba modelu disku. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
20 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
15 minut |
Testování funkčnosti modelu a programu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude úplnost a přehlednost vyplněných informací a kvalita doplňkových multimediálních prvků. |
|
Zadání
Vytvořte funkční model pevného disku se zařízením pro detekci pádu. Požadavky na konstrukci modelu a program budou následující:
- Sestavte jednoduchý model pevného disku.
- Uvnitř bude místěn pohyblivý mechanismus poháněný například motorem.
- Pro detekci pádu použijte gyroskopický senzor.
- Jakmile bude detekována prudká změna polohy, chod disku se zastaví.
Výsledný program ke stažení ve formátu .C
7.9. Aktivita 9 - Turniket
|
Téma |
Inteligentní turniket |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Na hudebních koncertech a různých sportovních akcích se zjišťuje různými způsoby aktuální počet návštěvníků. Většinou se tomu tak děje díky tuniketům, které sčítají počet lidí, kteří jimi projdou. V následující úloze si takový turniket vytvoříme za pomoci ultrazvukového senzoru. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC (textová verze). |
|
|
Stručný popis aktivity s využitím přístroje |
V této úloze studenti vytvoří model jednoduchého turniketu, který sčítá počet návštěvníků kulturní akce. Ultrazvukový senzor bude přesně snímat prostor určení pro příchod do areálu. Jakmile jeho vysílaný signál protne některý z příchozích návštěvníků, bude započítán. Počet návštěvníků se bude postupně přičítat a vypisovat na displej. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Studenti se naučí pracovat s ultrazvukovým senzorem a naučí se zpracovávat jím zjištěná data. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost funkce a režimů ultrazvukového senzoru. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
10 minut |
Tvorba modelu turniketu. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
15 minut |
Tvorba programu a průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
5 minut |
Ověření funkčnosti a závěrečné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na projektu a kvalita sestaveného modelu a funkčnost vytvořeného programu. |
|
Zadání
V této aktivitě se seznámíte s funkcí ultrazvukového senzoru. Vaším úkolem je vytvořit inteligentní turniket pro kulturní akce, který sčítá počet návštěvníků. Požadavky na jeho funkčnost jsou následující:
- Vytvořený model musí být jednoduchý a plně funkční (využijte ultrazvukový senzor).
- Průchod turniketem musí být snímám ultrazvukovým senzorem, který bude detekovat každého příchozího návštěvníka.
- Jakmile návštěvník turniketem projde, bude zaznamenán.
- Aktuální počet návštěvníků se bude vypisovat na displeji řídicí jednotky.
Výsledný program ke stažení ve formátu .C
7.10. Aktivita 10 - Bomba
|
Téma |
Bomba |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Práce pyrotechnika není záviděníhodná. Stojí za ní roky zkušeností, znalostí elektrotechniky a hlavně pevné nervy. Zkušený pyrotechnik ovšem dokáže vyhodnotit povahu výbušniny a její funkci a zneškodnit ji. Vaším úkolem v této aktivitě ale bude vytvořit nepředvídatelnou bombu, jejíž chování nebude možné zjistit. Bude záviset pouze na štěstí, zda se ji povede zneškodnit, či nikoliv. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem žáků je vytvořit program, který bude simulovat bombu. Potenciálnímu pyrotechnikovi se na displeji zobrazí výzva, aby bombu zneškodnil jedním ze tří nabízených tlačítek. U žádného z nich ovšem nebude zaručeno, že je správné. Význam tlačítek se totiž bude náhodně generovat. Program žáci doplní o vhodnou zvukovou signalizaci a výpis na displej. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Studenti se naučí pracovat s tlačítky řídicí jednotky a naučí se vyhodnocovat jejich stisk a reagovat na něj. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s tlačítky řídicí jednotky. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
45 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na projektu a funkčnost vytvořeného programu. |
|
Zadání
V této aktivitě se naučíte využívat tlačítka řídicí jednotky. Vaším úkolem je vytvořit z řídicí jednotky pomyslný model bomby. Co pro úspěšnou realizaci musíte zvládnout?
- Zvolte si alespoň tři tlačítka řídicí jednotky, která budou představovat dráty, které musí pyrotechnik přestříhnout.
- Programově zajistěte, aby žádné tlačítko nebylo určeno ke zneškodnění bomby, ale aby se jejich funkce náhodně měnila.
- Program vhodně graficky a zvukově ošetřete.
Výsledný program ke stažení ve formátu .C
7.11. Aktivita 11 - Detektor světla
|
Téma |
Detektor světla |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Zařízení detekující úroveň světla v okolí nalezneme v mnoha mechanismech. Jedním z nich může být například automatické osvětlení, které na základě detekce světelných podmínek spouští pouliční osvětlení či nikoliv. My se v této aktivitě pokusíme takový detektor sestrojit. Využijeme k tomu barevný senzor, který režim detekce světla v okolí obsahuje. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem žáků je sestrojit a naprogramovat jednoduchý detektor světla, který rozlišuje světelné podmínky v okolí. Na displeji následně zobrazuje, zda je světla v okolí dostatek, či nikoliv. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Záci se naučí využívat cykly a podmínky. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s cykly a podmínky. Znalost režimů barevného senzoru. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
45 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na projektu a funkčnost vytvořeného programu. |
|
Zadání
V této aktivitě se naučíte využívat tlačítka řídicí jednotky. Vaším úkolem je vytvořit z řídicí jednotky pomyslný model bomby. Co pro úspěšnou realizaci musíte zvládnout?
- Zvolte si alespoň tři tlačítka řídicí jednotky, která budou představovat dráty, které musí pyrotechnik přestříhnout.
- Programově zajistěte, aby žádné tlačítko nebylo určeno ke zneškodnění bomby, ale aby se jejich funkce náhodně měnila.
- Program vhodně graficky a zvukově ošetřete.
Výsledný program ke stažení ve formátu .C
7.12. Aktivita 12 - Stopky
|
Téma |
Stopky |
|
|
Tematický celek |
Programovací prostředí RobotC |
|
|
Motivační rámec |
Každý správný trenér potřebuje stopky. Využívají je trenéři vrcholových sportovců, závodníků, ale také například učitelé tělesné výchovy. Pomocí nich kontrolují výkony svých svěřenců a ověřují případné zlepšení v jejich sportovných výkonech. Jednoduché stopky si můžeme vytvořit také pomocí robotické stavebnice. |
|
|
Počet žáků |
Skupina 8 - 10 studentů. |
|
|
Věk žáků |
1. až 4. ročník SŠ a odpovídající ročníky gymnázií |
|
|
Pomůcky |
Robotická stavebnice EV3 a počítače s nainstalovaným programovacím prostředím RobotC. |
|
|
Stručný popis aktivity s využitím přístroje |
Úkolem žáků je sestrojit a naprogramovat jednoduchý model digitálních stopek. Ty budou měřit postupně tři kola, která závodník urazil, a na závěr vypíšou průměrný čas na kolo ze změřených tří kol. Jako měřicí tlačítko stopek může posloužit tlačítko dotykového senzoru nebo některé z tlačítek řídicí jednotky. |
|
|
Vhodné místo |
Běžná učebna vybavená počítači s nainstalovaným programovacím prostředím RobotC. |
|
|
Cíle aktivity |
Záci se naučí využívat pole. |
|
|
Rozvíjené kompetence |
Kompetence k učení, k řešení problémů. |
|
|
Předchozí znalosti |
Znalost práce s polem. |
|
| Mezipředmětové vztahy |
Informační a komunikační technologie (algoritmizace). |
|
|
Časový plán |
Fáze činnosti s přístrojem |
Metody a formy, motivace |
|
45 minut |
Tvorba programu a jeho průběžné testování. |
Spolupráce studentů ve skupinách, koordinace činnosti vyučujícím. |
|
Hodnocení |
Hodnocena bude průběžná práce na projektu a funkčnost vytvořeného programu. |
|
Zadání
Aktivita slouží k tomu, abyste se naučili využívat v programovacím prostředí RobotC pole. Za tímto účelem naprogramujete model stopek, které budou splňovat následující požadavky:
- Zvolte si, čím budou stopky ovládány (např. tlačítko řídící jednotky nebo tlačítko dotykového senzoru).
- Stopky se spustí po spuštění programu a po každém stisknutí tlačítka bude zaznamenán čas aktuálně měřeného kola.
- Celkem budou zaznamenána tři kola a následně bude spočten průměrný čas na kolo (všechny časy budou vypsány na dipslej řídicí jednotky).
Výsledný program ke stažení ve formátu .C
8. Tipy a triky
Vytváření vlastních metod
Při vytváření programu v RobotC nemusíme využívat pouze funkce obsažené v knihovně funkcí. Je možné si vytvářet také funkce vlastní, které lze následně použít na libovolných místech v programu. Díky tomu, že nebudeme funkci zapisovat opakovaně, zkrátíme a zpřehledníme svůj program. Zároveň si také usnadníme jeho vytváření.
Funkce bez návratové hodnoty
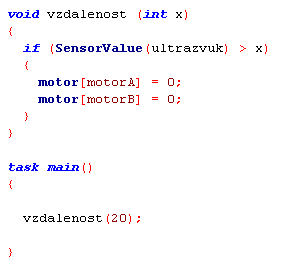
Prvním typem vlastní vytvářené funkce je taková funkce, která při svém zavolání nevrací žádnou hodnotu, pouze se provede určitá sekvence příkazů. Funkce se definuje klíčovým slovem void značícím funkci bez návratové hodnoty, za kterým je uveden její název, případně parametr uvedený v závorce. V těle funkce se poté uvádí kód, který se při jejím zavolání vykoná.
Na obrázku níže můžete vidět příklad funkce bez návratové hodnoty včetně jejího zavolání v hlavní části programu.
S návratovou hodnotu
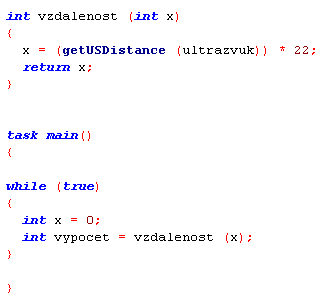
Druhá možnost realizace vlastní funkce je taková, od které očekáváme získání určitého výsledku. Z toho důvodu je nutné v jejím zápisu definovat, jakého datového typu bude vrácený výsledek nabývat. Klíčovým slovem return na závěr určíme, jakou hodnotu chceme po zavolání funkce získat.
Na obrázku níže můžete vidět jednoduchý příklad deklarace funkce s návratovou hodnotou i s jejím následným zavoláním a použitím v hlavní části programu.
Dotaz task
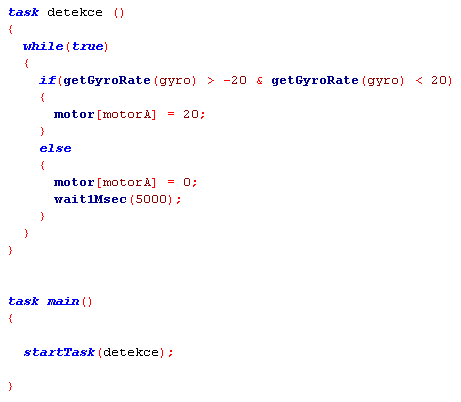
Rozšiřující možnosti řízení umožňuje vlastní vytvořený dotaz task. Při jeho deklaraci v programu je definován klíčovým slovem task následovaným názvem dotazu a jeho parametry. Jeho zavolání v hlavní části programu je poté provedeno příkazem starTask, jehož parametrem v závorce je název dotazu. Od klasické funkce se dotaz liší možnostmi jeho řízení. Jedná se například o řízení výpočetního výkonu přiřazeného pro vykonávání funkce nebo prioritu jejího vykonávání.
Jednoduchý příklad deklarace a následného zavolání dotazu můžete vidět na následujícím obrázku.